> This page is for version Release 2.1.
> For other versions, use one of these documentation indexes:
> - Release 3.0 (default): https://docs.nvidia.com/isaaclab/3.0/llms.txt
> - Release 2.3: https://docs.nvidia.com/isaaclab/2.3/llms.txt
> - Release 2.2: https://docs.nvidia.com/isaaclab/2.2/llms.txt
> - Release 2.1: https://docs.nvidia.com/isaaclab/2.1/llms.txt

> For clean Markdown of any page, append .md to the page URL.
> For a complete documentation index, see https://docs.nvidia.com/isaaclab/llms.txt.
> For AI client integration (Claude Code, Cursor, etc.), connect to the MCP server at https://docs.nvidia.com/isaaclab/_mcp/server.

# Available Environments

The following lists comprises of all the RL tasks implementations that are available in Isaac Lab.
While we try to keep this list up-to-date, you can always get the latest list of environments by
running the following command:

#### Linux

```bash
./isaaclab.sh -p scripts/environments/list_envs.py
```

#### Windows

```batch
isaaclab.bat -p scripts\environments\list_envs.py
```

We are actively working on adding more environments to the list. If you have any environments that
you would like to add to Isaac Lab, please feel free to open a pull request!

## Single-agent

### Classic

Classic environments that are based on IsaacGymEnvs implementation of MuJoCo-style environments.

<table>
  <colgroup>
    <col width="15.4%" />

    <col width="24.4%" />

    <col width="60.2%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
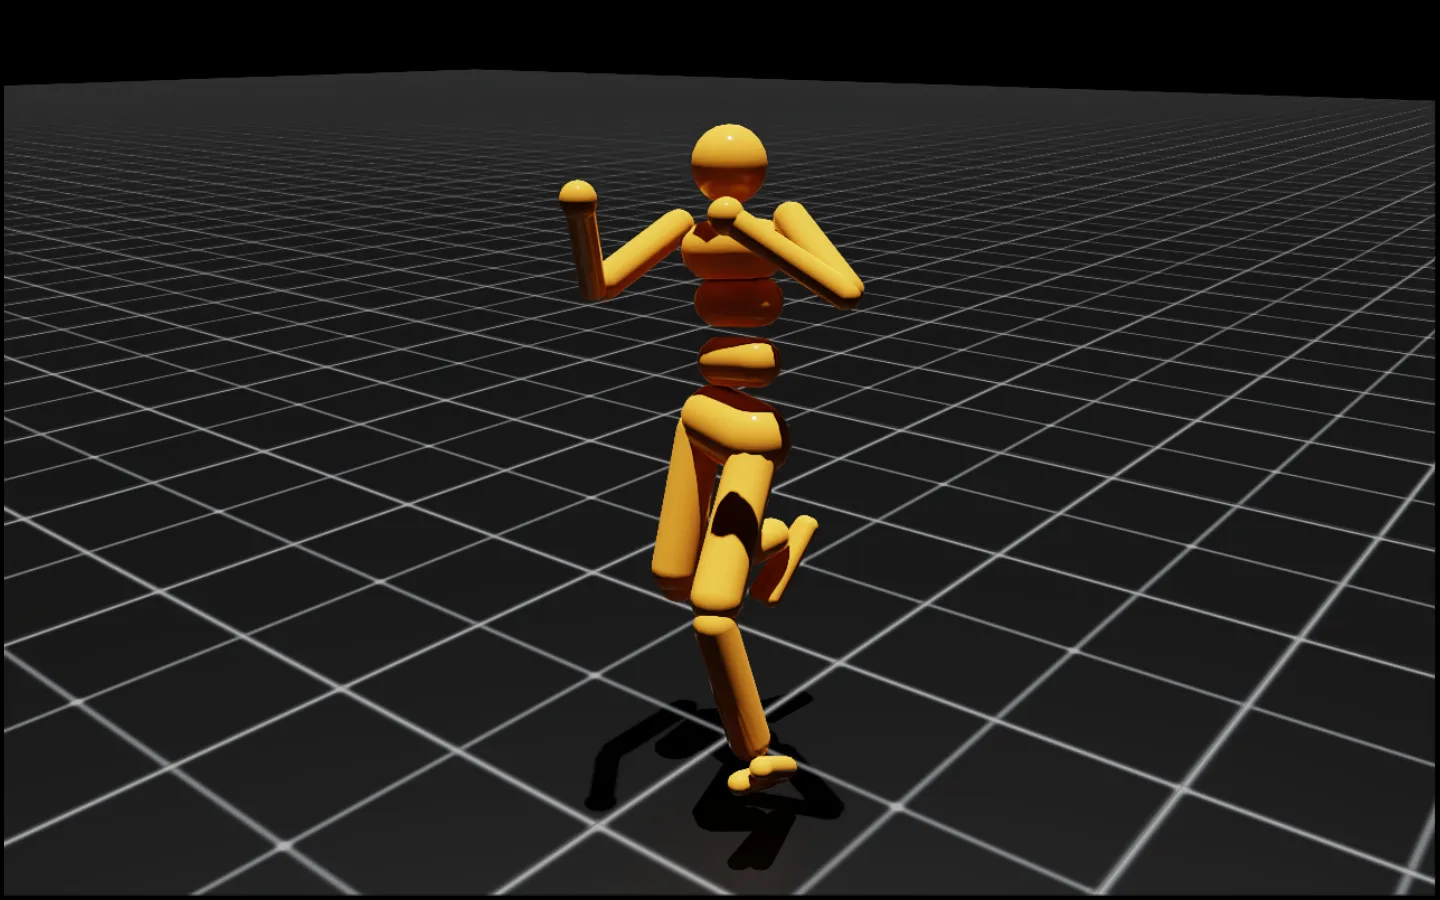
      <td>![humanoid](/isaaclab/_fern-img/1cad36b1be44f6daab6de8fa8d7155ea758b5c5d6f28430c771e49027b9732ce.webp)</td>

      <td>[Isaac-Humanoid-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/humanoid/humanoid_env_cfg.py)\
      [Isaac-Humanoid-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/humanoid/humanoid_env.py)</td>

      <td>Move towards a direction with the MuJoCo humanoid robot</td>
    </tr>

    <tr>
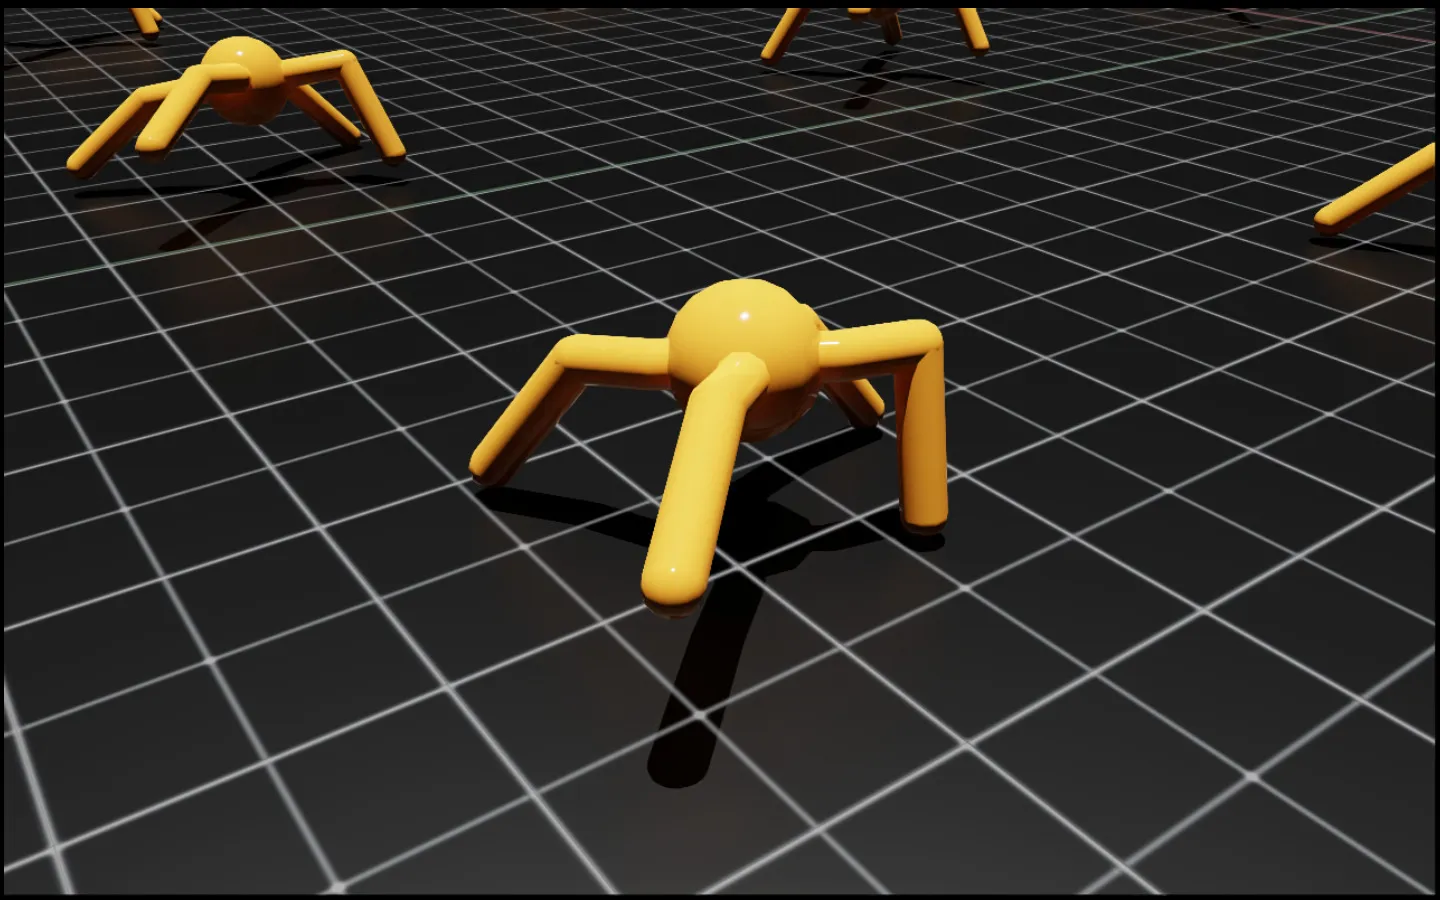
      <td>![ant](/isaaclab/_fern-img/43ac3daa07efc112314c9544063897b6c9bfcd7643dba7eb40dfd2b47dbd0f55.webp)</td>

      <td>[Isaac-Ant-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/ant/ant_env_cfg.py)\
      [Isaac-Ant-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/ant/ant_env.py)</td>

      <td>Move towards a direction with the MuJoCo ant robot</td>
    </tr>

    <tr>
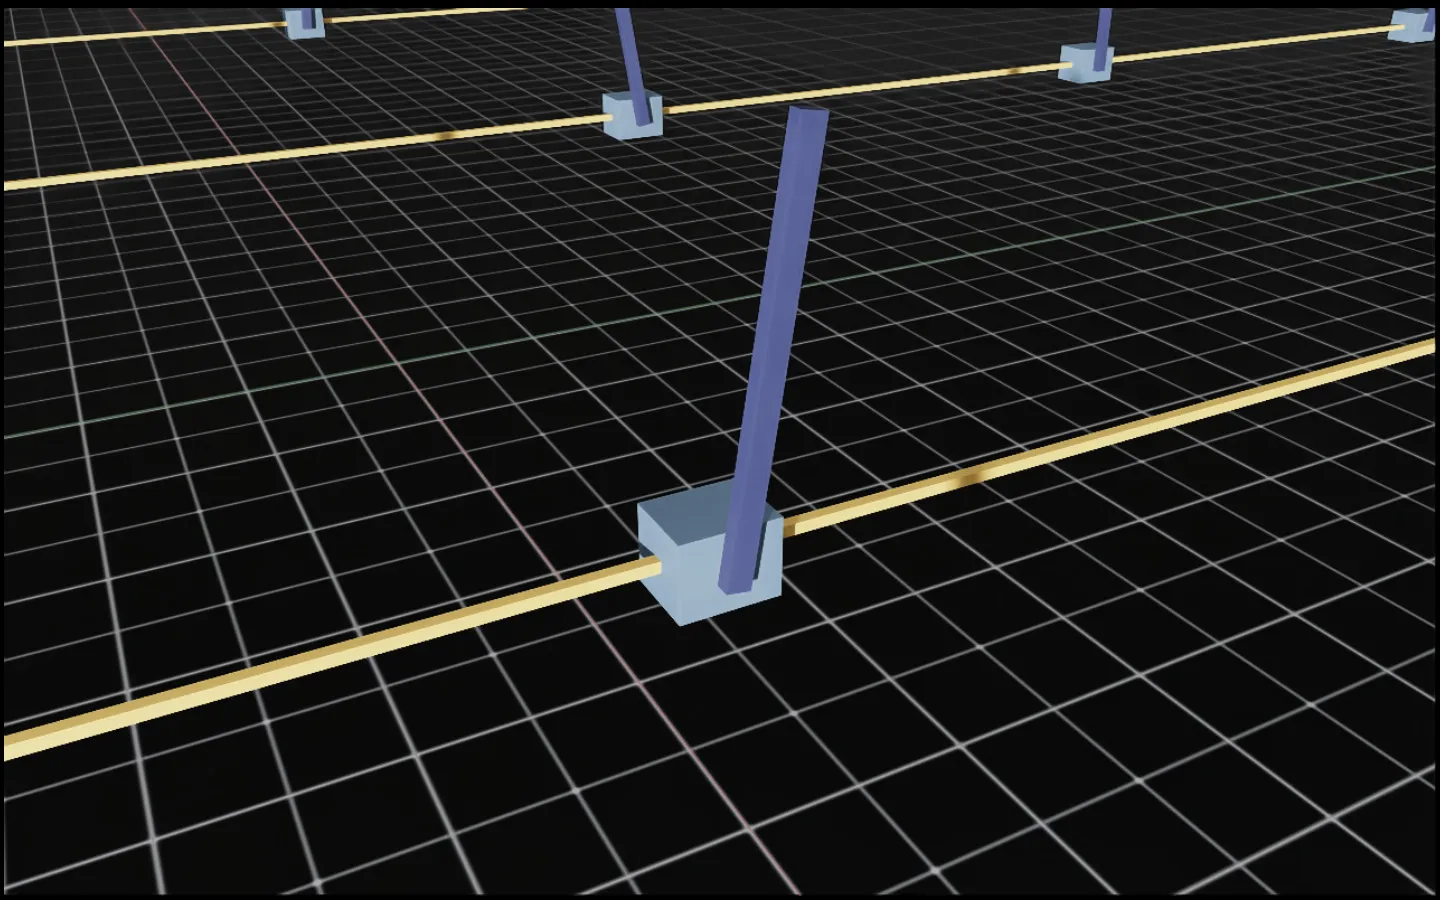
      <td>![cartpole](/isaaclab/_fern-img/5ae2cfc71b0c18c41388f5437750daa64c0722c4be869dcf2144c7b747b28eac.webp)</td>

      <td>[Isaac-Cartpole-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/cartpole/cartpole_env_cfg.py)\
      [Isaac-Cartpole-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/cartpole/cartpole_env.py)</td>

      <td>Move the cart to keep the pole upwards in the classic cartpole control</td>
    </tr>

    <tr>
      <td>![cartpole](/isaaclab/_fern-img/5ae2cfc71b0c18c41388f5437750daa64c0722c4be869dcf2144c7b747b28eac.webp)</td>

      <td>[Isaac-Cartpole-RGB-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/cartpole/cartpole_camera_env_cfg.py)\
      [Isaac-Cartpole-Depth-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/cartpole/cartpole_camera_env_cfg.py)\
      [Isaac-Cartpole-RGB-Camera-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/cartpole/cartpole_camera_env.py)\
      [Isaac-Cartpole-Depth-Camera-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/cartpole/cartpole_camera_env.py)</td>

      <td>Move the cart to keep the pole upwards in the classic cartpole control and perceptive inputs</td>
    </tr>

    <tr>
      <td>![cartpole](/isaaclab/_fern-img/5ae2cfc71b0c18c41388f5437750daa64c0722c4be869dcf2144c7b747b28eac.webp)</td>

      <td>[Isaac-Cartpole-RGB-ResNet18-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/cartpole/cartpole_camera_env_cfg.py)\
      [Isaac-Cartpole-RGB-TheiaTiny-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/classic/cartpole/cartpole_camera_env_cfg.py)</td>

      <td>Move the cart to keep the pole upwards in the classic cartpole control based off of features extracted from perceptive inputs with pre-trained frozen vision encoders</td>
    </tr>
  </tbody>
</table>

### Manipulation

Environments based on fixed-arm manipulation tasks.

For many of these tasks, we include configurations with different arm action spaces. For example,
for the lift-cube environment:

* [Isaac-Lift-Cube-Franka-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/lift/config/franka/joint_pos_env_cfg.py): Franka arm with joint position control
* [Isaac-Lift-Cube-Franka-IK-Abs-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/lift/config/franka/ik_abs_env_cfg.py): Franka arm with absolute IK control
* [Isaac-Lift-Cube-Franka-IK-Rel-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/lift/config/franka/ik_rel_env_cfg.py): Franka arm with relative IK control

<table>
  <colgroup>
    <col width="16.8%" />

    <col width="20.8%" />

    <col width="62.4%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
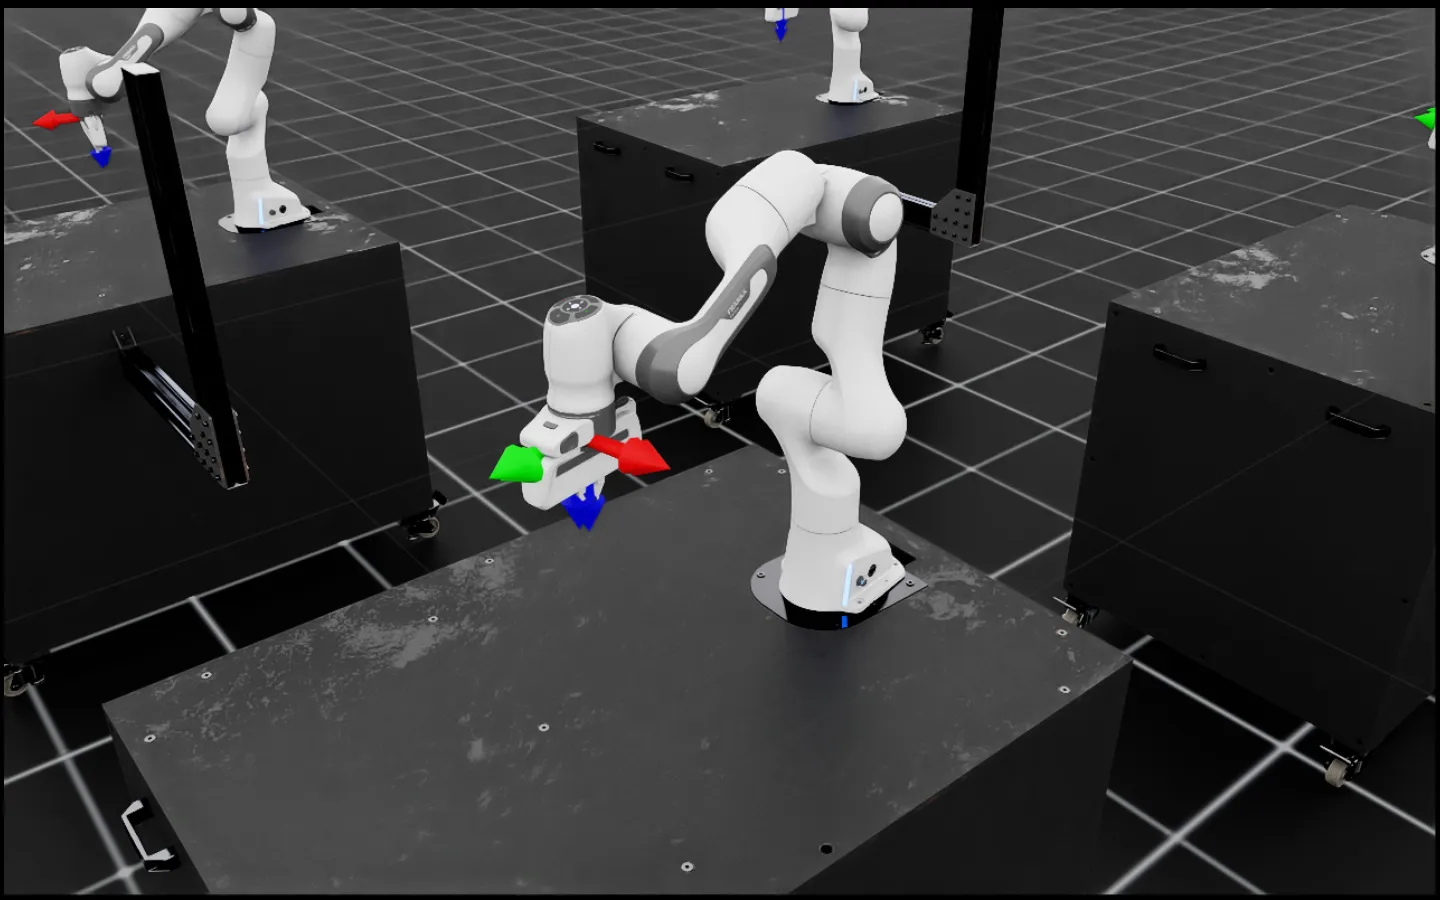
      <td>![reach-franka](/isaaclab/_fern-img/a2dc7ce3445fc8e1a6f8fd462c5f7b61acd55131fe3907585f7c6d7eea8a6745.webp)</td>

      <td>[Isaac-Reach-Franka-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/reach/config/franka/joint_pos_env_cfg.py)</td>

      <td>Move the end-effector to a sampled target pose with the Franka robot</td>
    </tr>

    <tr>
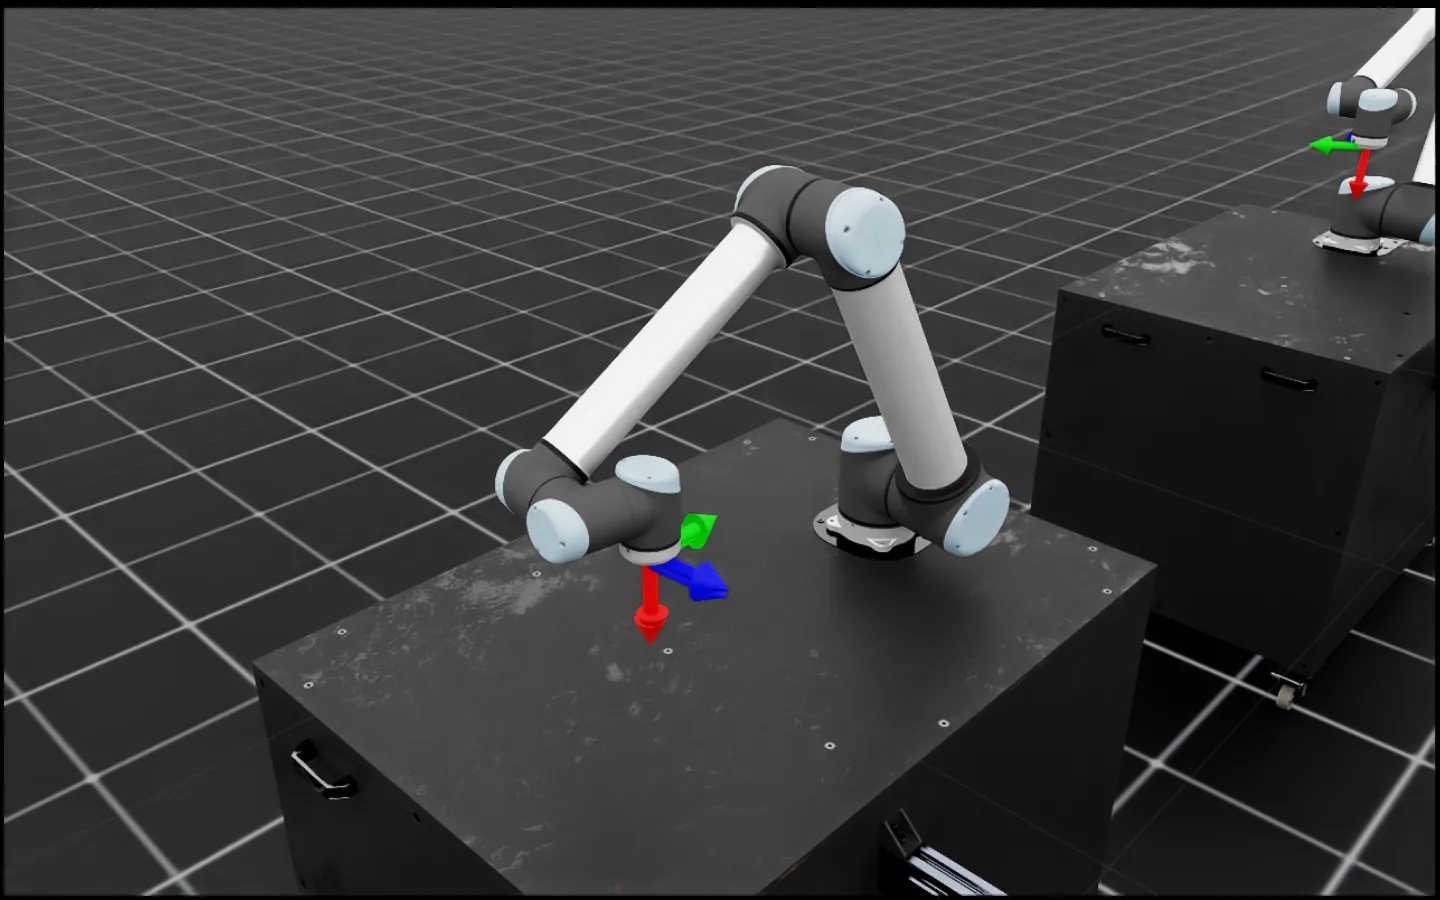
      <td>![reach-ur10](/isaaclab/_fern-img/4a2c652db6613bd1676e8a0706166c2cc8cf367692387719f94d0329051daf98.webp)</td>

      <td>[Isaac-Reach-UR10-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/reach/config/ur_10/joint_pos_env_cfg.py)</td>

      <td>Move the end-effector to a sampled target pose with the UR10 robot</td>
    </tr>

    <tr>
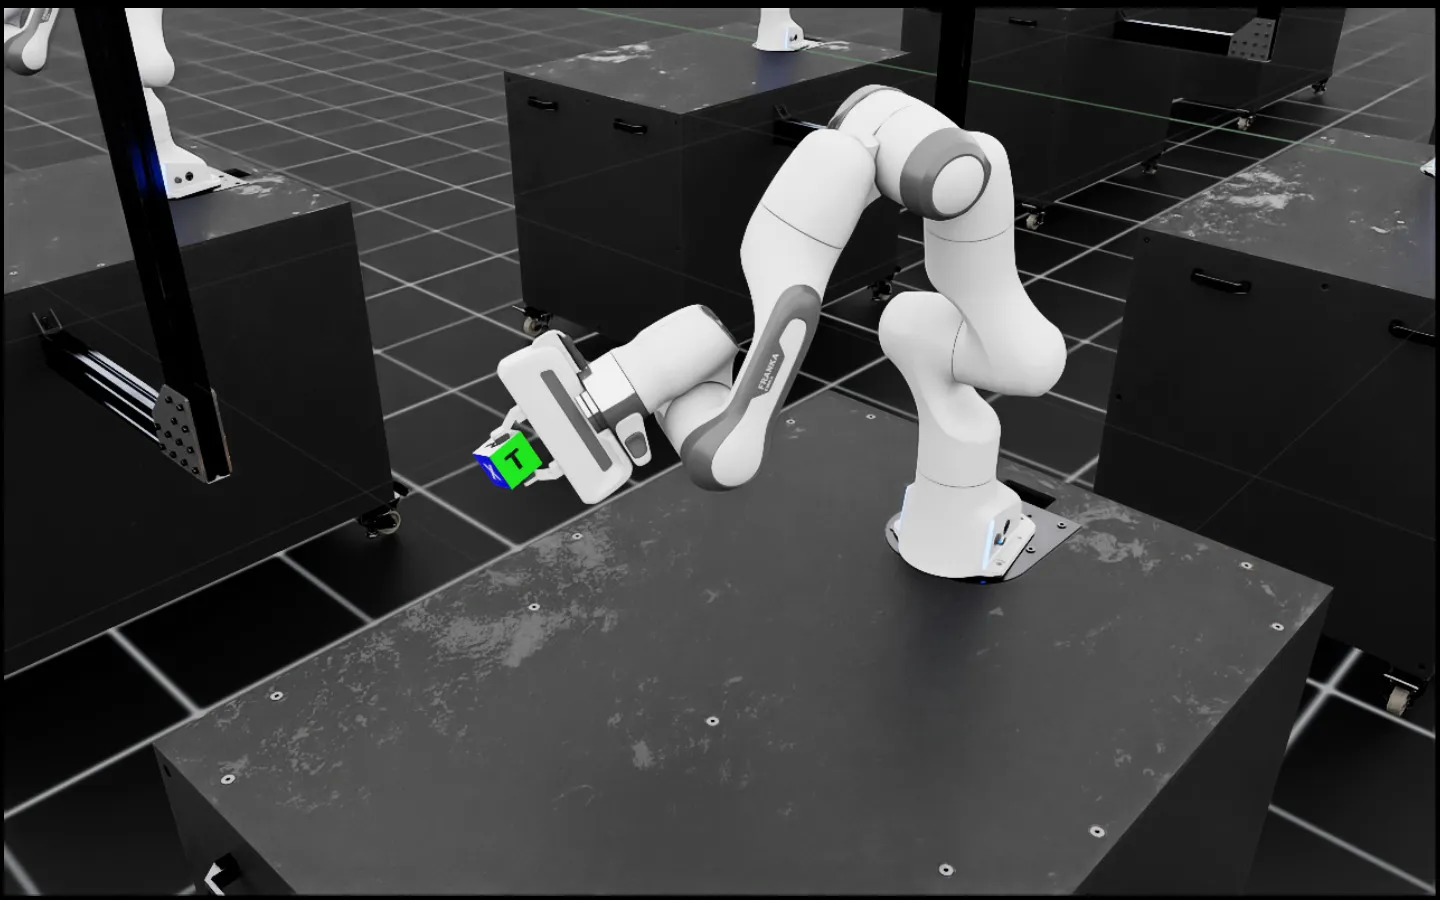
      <td>![lift-cube](/isaaclab/_fern-img/6d0d93ba33e8e851a6139ad82cb6970b39236f75d1bf1c471aad16323e4a2909.webp)</td>

      <td>[Isaac-Lift-Cube-Franka-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/lift/config/franka/joint_pos_env_cfg.py)</td>

      <td>Pick a cube and bring it to a sampled target position with the Franka robot</td>
    </tr>

    <tr>
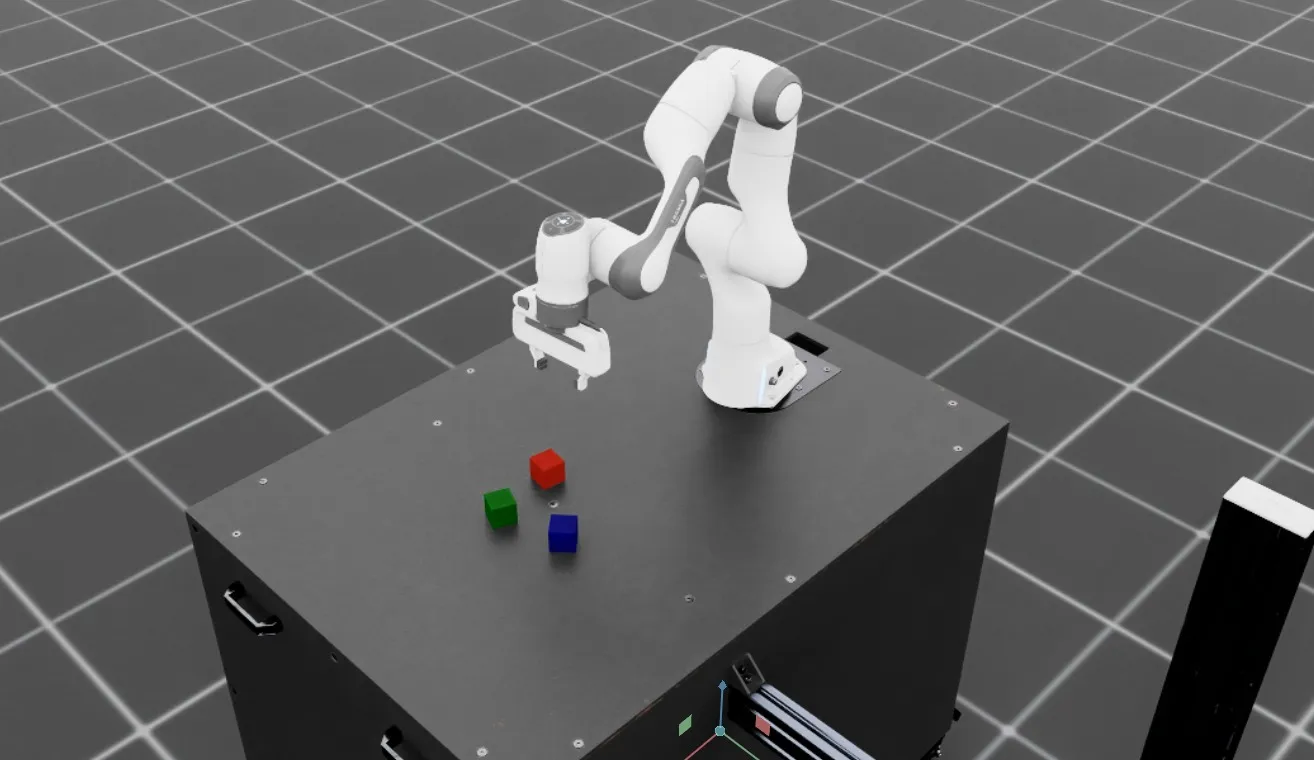
      <td>![stack-cube](/isaaclab/_fern-img/a22a0cf57db9af77cffe320e545263818899dcbec35f6563ca36c25556fff23a.webp)</td>

      <td>[Isaac-Stack-Cube-Franka-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/stack/config/franka/stack_joint_pos_env_cfg.py)</td>

      <td>Stack three cubes (bottom to top: blue, red, green) with the Franka robot</td>
    </tr>

    <tr>
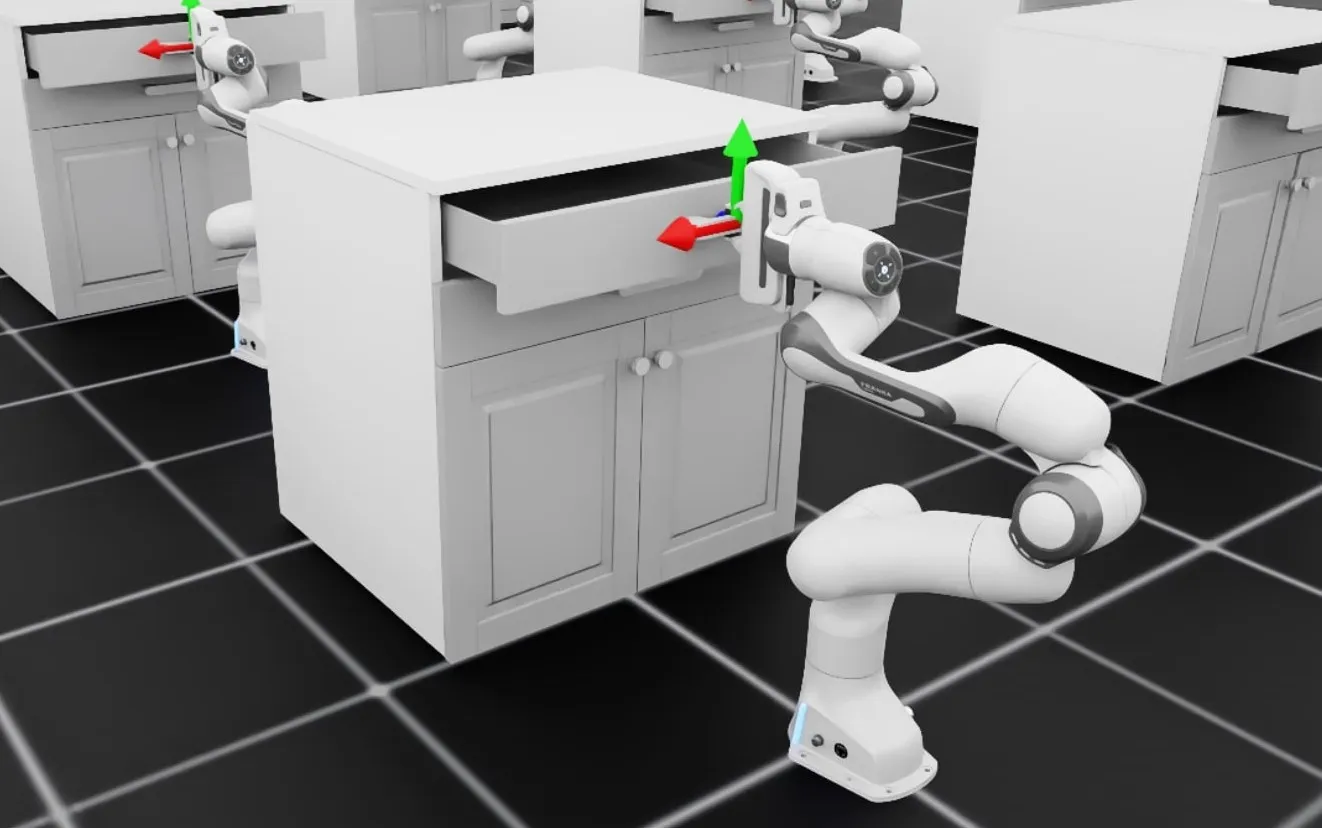
      <td>![cabi-franka](/isaaclab/_fern-img/23e49861bd120df01f2b3496e522850c1456697e9ba678b4cc6b373ef5c25a56.webp)</td>

      <td>[Isaac-Open-Drawer-Franka-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/cabinet/config/franka/joint_pos_env_cfg.py)\
      [Isaac-Franka-Cabinet-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/franka_cabinet/franka_cabinet_env.py)</td>

      <td>Grasp the handle of a cabinet's drawer and open it with the Franka robot</td>
    </tr>

    <tr>
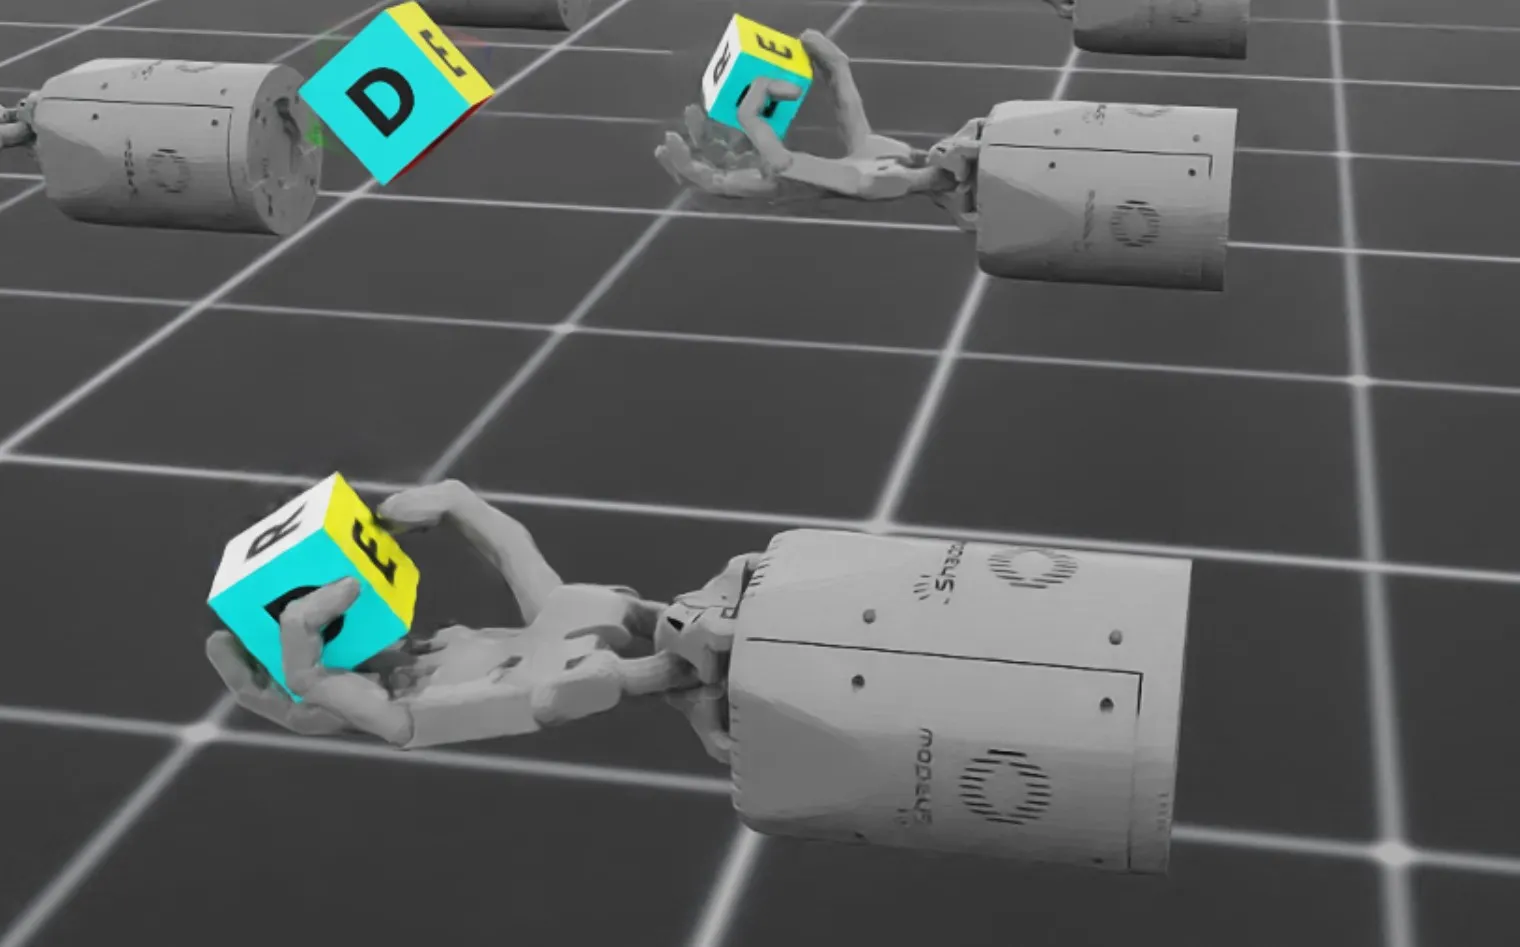
      <td>![cube-allegro](/isaaclab/_fern-img/9aa6fbb937a4732ac06baf77c0610cad4bd5a7ba1ef91f3639651560636979ae.webp)</td>

      <td>[Isaac-Repose-Cube-Allegro-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/manipulation/inhand/config/allegro_hand/allegro_env_cfg.py)\
      [Isaac-Repose-Cube-Allegro-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/allegro_hand/allegro_hand_env_cfg.py)</td>

      <td>In-hand reorientation of a cube using Allegro hand</td>
    </tr>

    <tr>
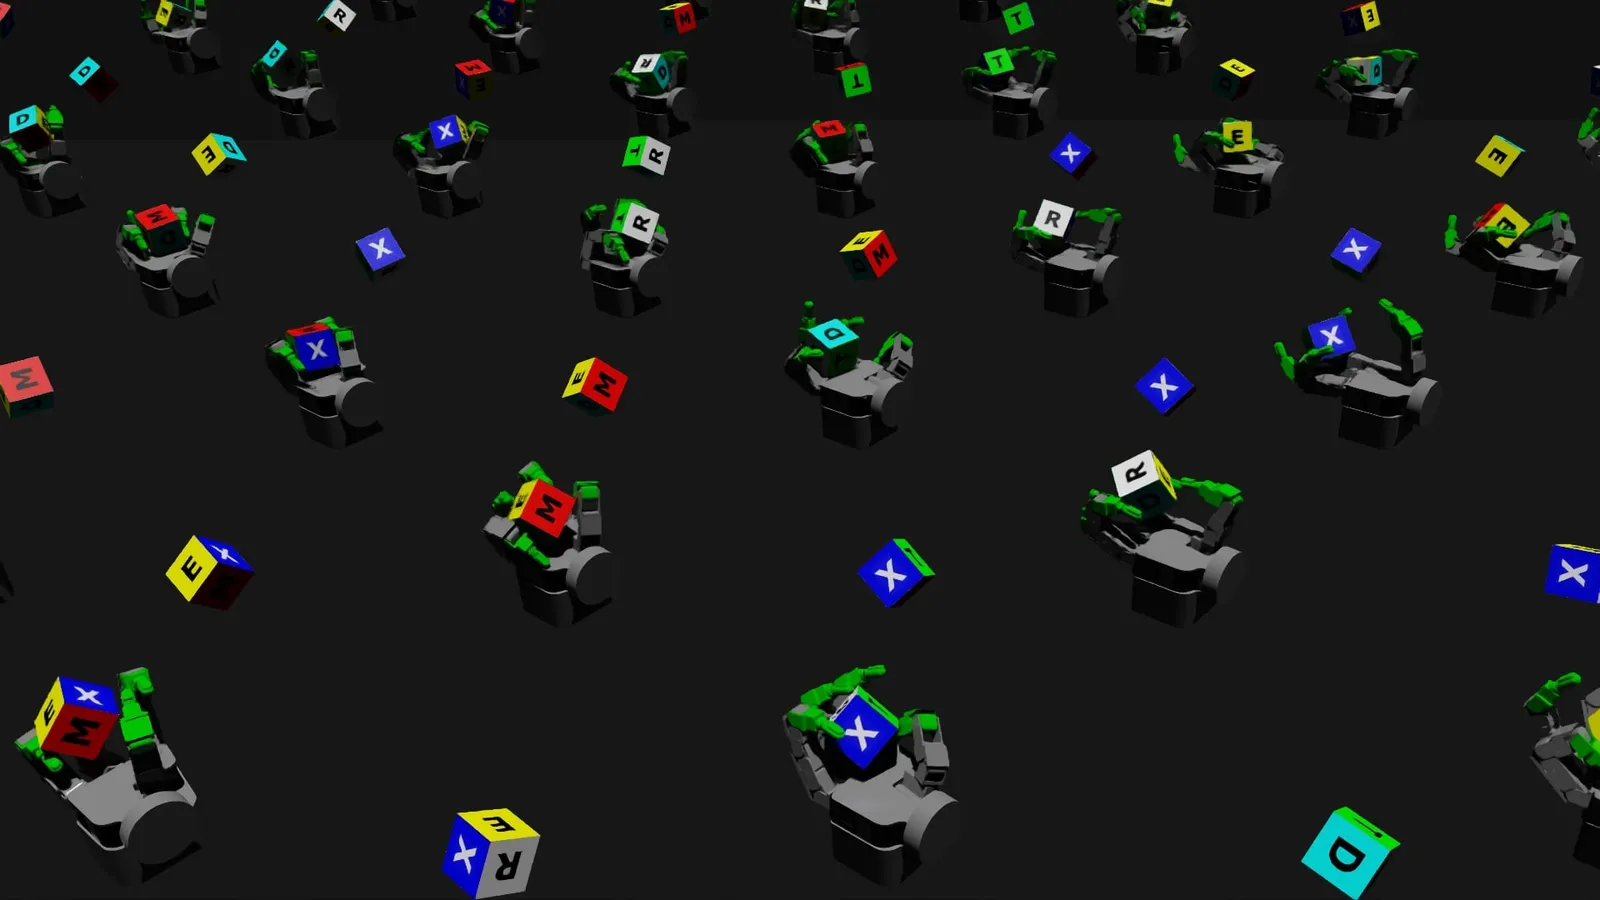
      <td>![cube-shadow](/isaaclab/_fern-img/90620afca4e77b0206c98cf21dab4c8397ecb0fcff10a0185f5a494d5c1e1fc8.webp)</td>

      <td>[Isaac-Repose-Cube-Shadow-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/shadow_hand/shadow_hand_env_cfg.py)\
      [Isaac-Repose-Cube-Shadow-OpenAI-FF-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/shadow_hand/shadow_hand_env_cfg.py)\
      [Isaac-Repose-Cube-Shadow-OpenAI-LSTM-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/shadow_hand/shadow_hand_env_cfg.py)</td>

      <td>In-hand reorientation of a cube using Shadow hand</td>
    </tr>

    <tr>
      <td>![cube-shadow](/isaaclab/_fern-img/90620afca4e77b0206c98cf21dab4c8397ecb0fcff10a0185f5a494d5c1e1fc8.webp)</td>

      <td>[Isaac-Repose-Cube-Shadow-Vision-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/shadow_hand/shadow_hand_vision_env.py)</td>

      <td>In-hand reorientation of a cube using Shadow hand using perceptive inputs</td>
    </tr>
  </tbody>
</table>

### Contact-rich Manipulation

Environments based on contact-rich manipulation tasks such as peg insertion, gear meshing and nut-bolt fastening.

These tasks share the same task configurations and control options. You can switch between them by specifying the task name.
For example:

* [Isaac-Factory-PegInsert-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/factory/factory_env_cfg.py): Peg insertion with the Franka arm
* [Isaac-Factory-GearMesh-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/factory/factory_env_cfg.py): Gear meshing with the Franka arm
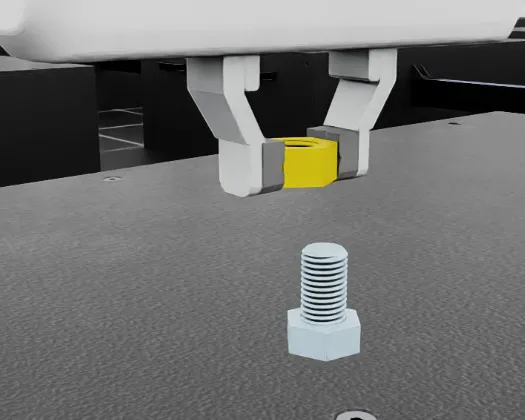
* [Isaac-Factory-NutThread-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/factory/factory_env_cfg.py): Nut-Bolt fastening with the Franka arm

<table>
  <colgroup>
    <col width="16.8%" />

    <col width="20.8%" />

    <col width="62.4%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
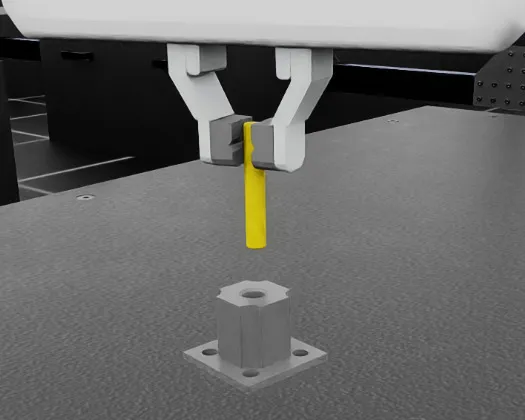
      <td>![factory-peg](/isaaclab/_fern-img/9376e7c43b9417063380d4252fa4de5cb492e22f70c6d99aea50aa081dc1f228.webp)</td>

      <td>[Isaac-Factory-PegInsert-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/factory/factory_env_cfg.py)</td>

      <td>Insert peg into the socket with the Franka robot</td>
    </tr>

    <tr>
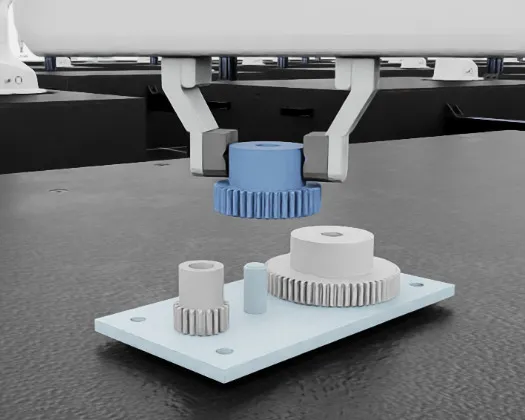
      <td>![factory-gear](/isaaclab/_fern-img/5fec8395a26bfab8db6e6d3d2996b868ecc9774433f354fbd02b12aa73b5d4c3.webp)</td>

      <td>[Isaac-Factory-GearMesh-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/factory/factory_env_cfg.py)</td>

      <td>Insert and mesh gear into the base with other gears, using the Franka robot</td>
    </tr>

    <tr>
      <td>![factory-nut](/isaaclab/_fern-img/236d040dd57e82be7db94b719ed593b51bf8f7443a677881d72d21fa7fde5b7a.webp)</td>

      <td>[Isaac-Factory-NutThread-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/factory/factory_env_cfg.py)</td>

      <td>Thread the nut onto the first 2 threads of the bolt, using the Franka robot</td>
    </tr>
  </tbody>
</table>

### Locomotion

Environments based on legged locomotion tasks.

<table>
  <colgroup>
    <col width="19.7%" />

    <col width="29.9%" />

    <col width="50.3%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
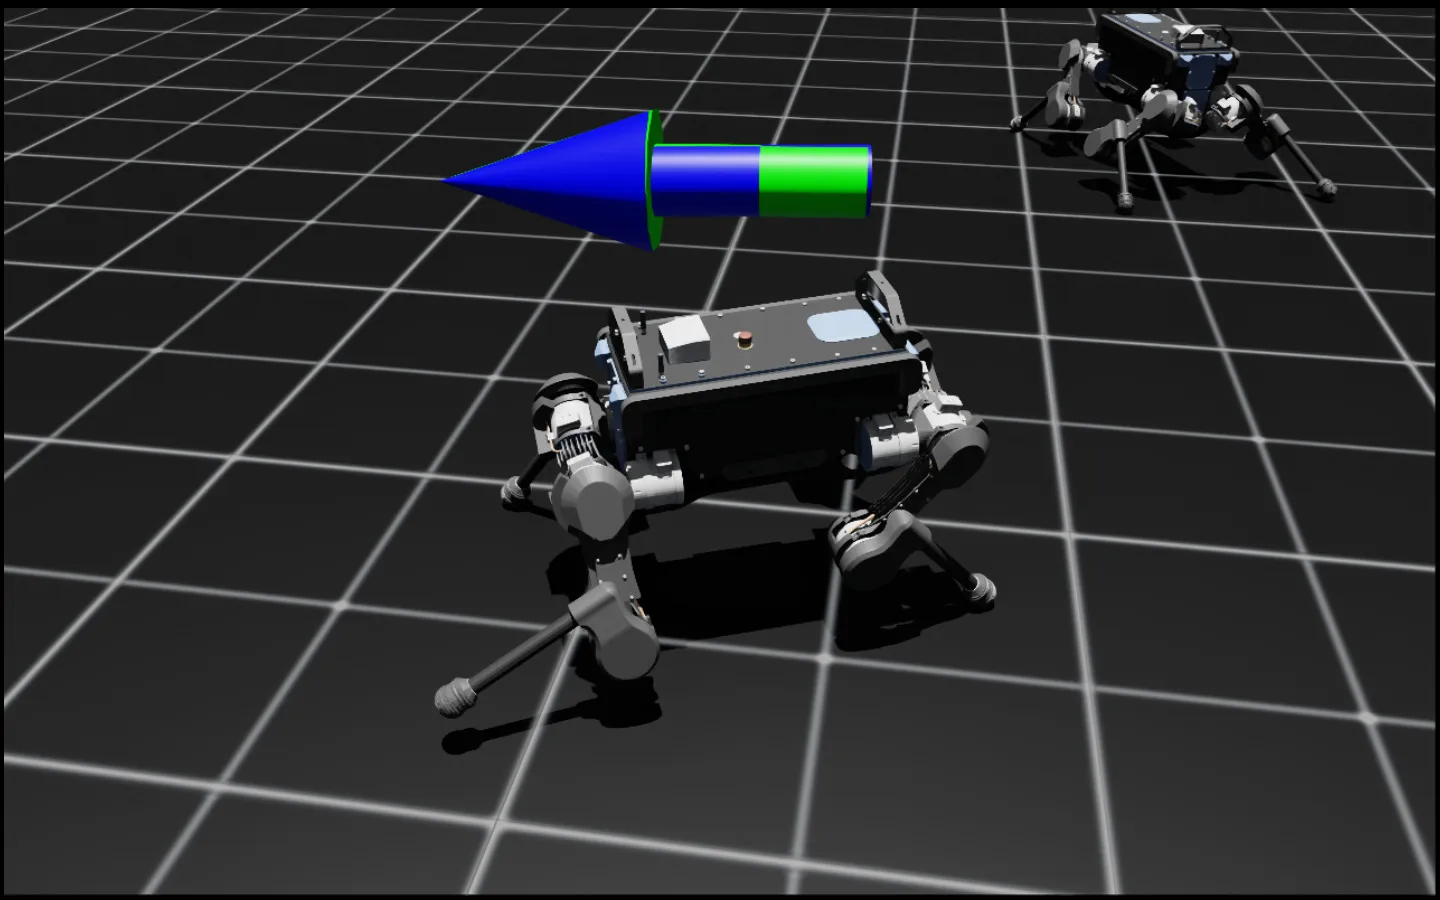
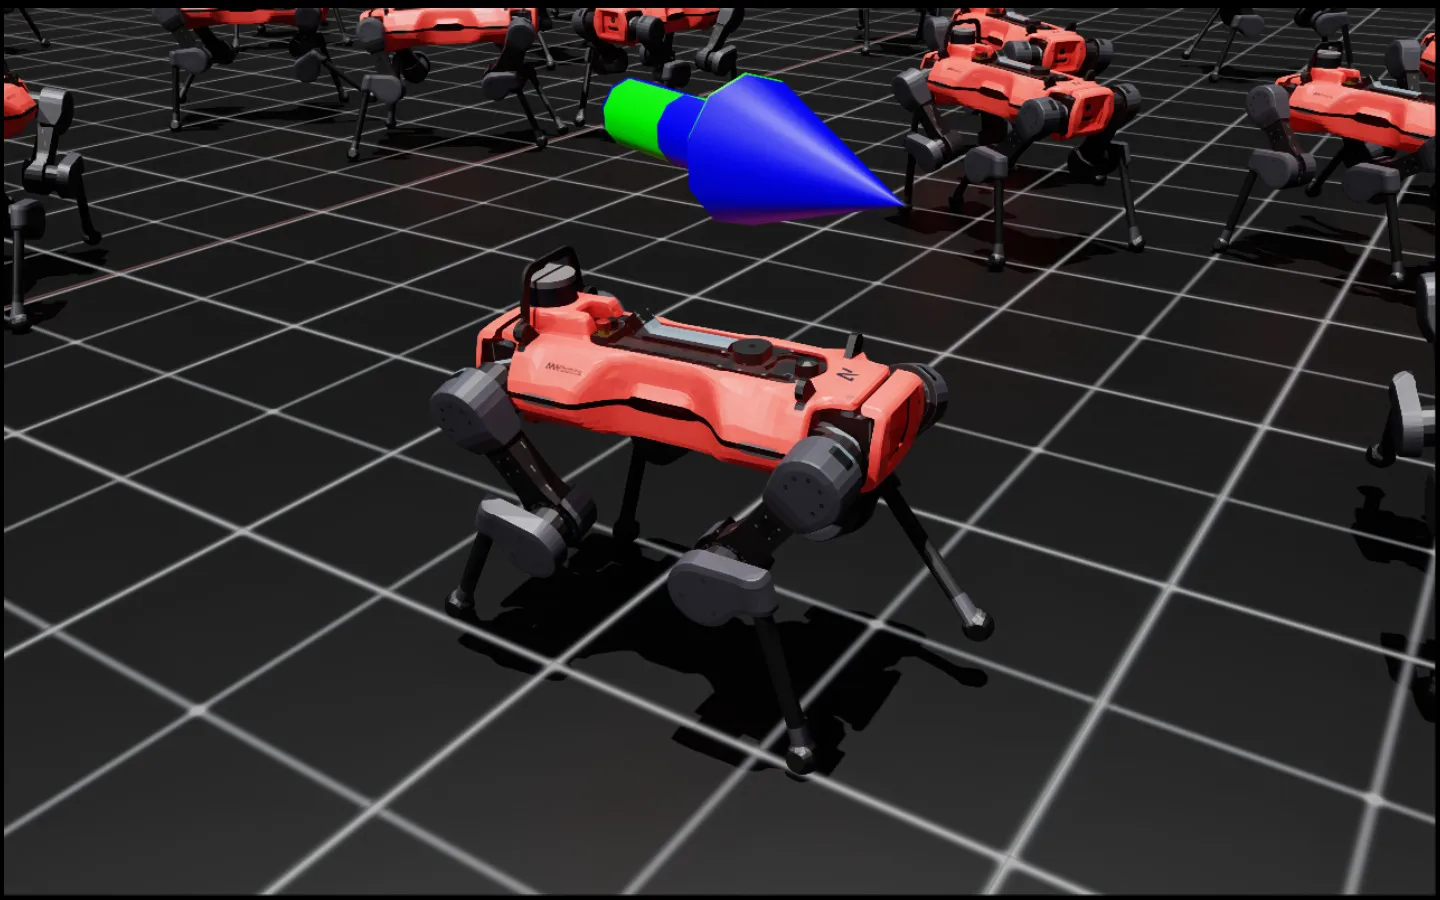
      <td>![velocity-flat-anymal-b](/isaaclab/_fern-img/04d0da1516731d518ea77c92a4f8effdb904fc97afa2f770cde15cd20d3b34ca.webp)</td>

      <td>[Isaac-Velocity-Flat-Anymal-B-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/anymal_b/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Anymal B robot</td>
    </tr>

    <tr>
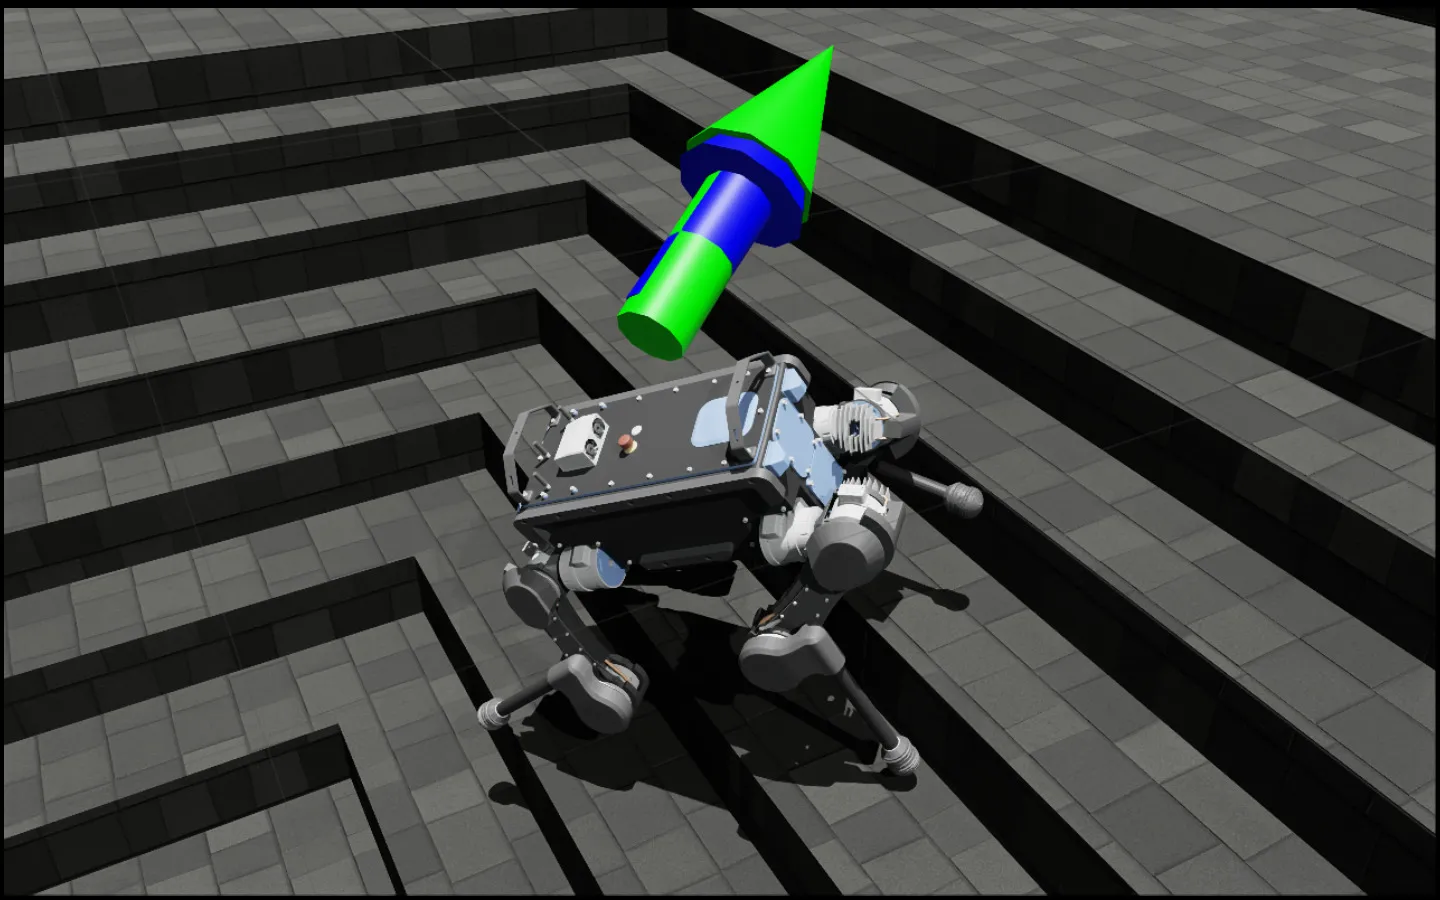
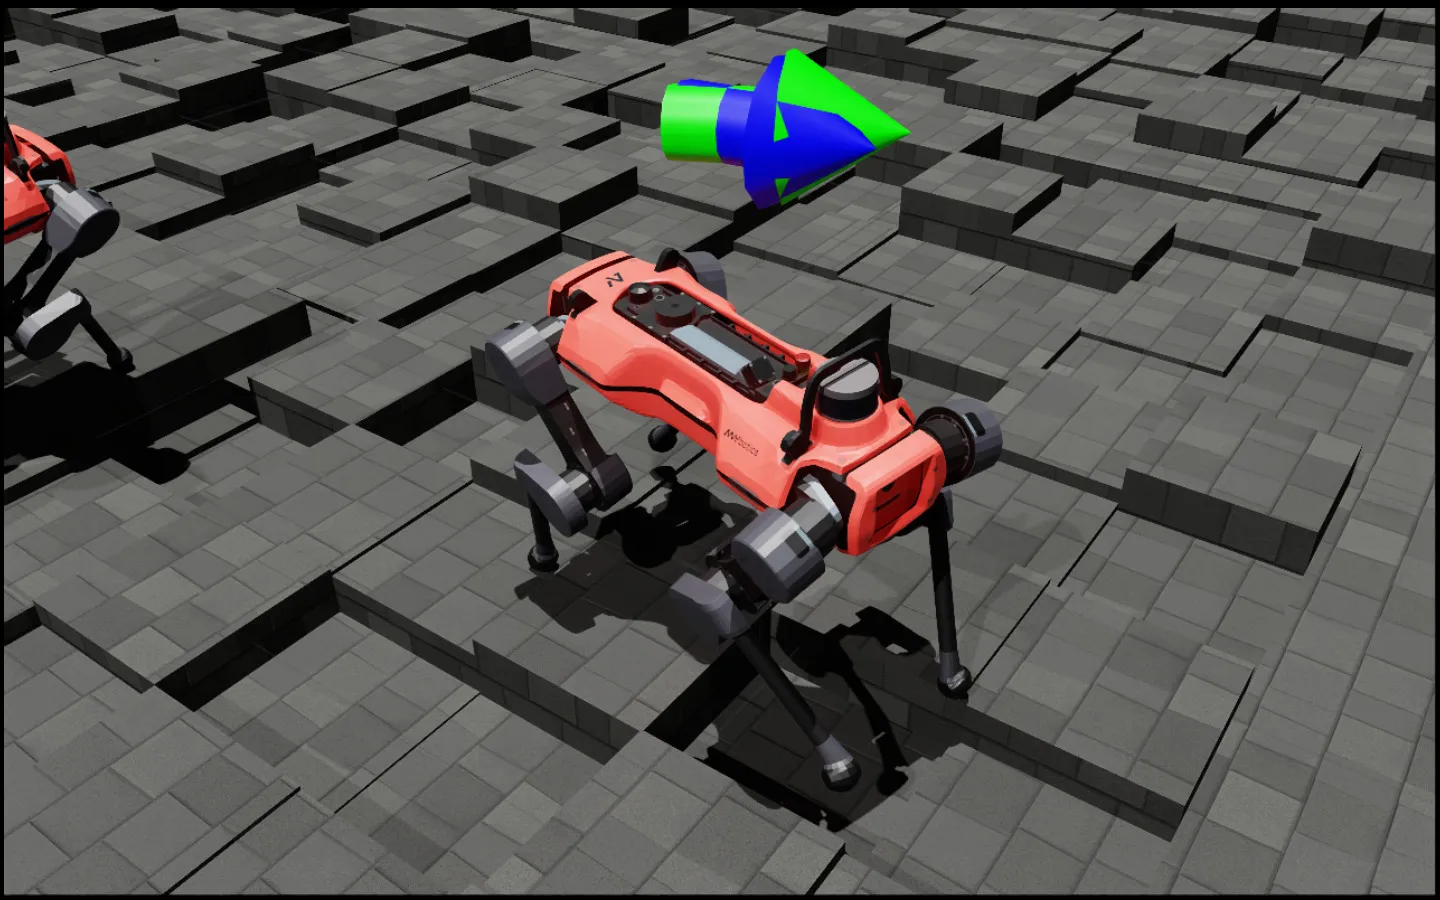
      <td>![velocity-rough-anymal-b](/isaaclab/_fern-img/3af47c26bd252b49969a58f250c780fd9a010abaa8d30d6ee4cae7bfe2e443d2.webp)</td>

      <td>[Isaac-Velocity-Rough-Anymal-B-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/anymal_b/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Anymal B robot</td>
    </tr>

    <tr>
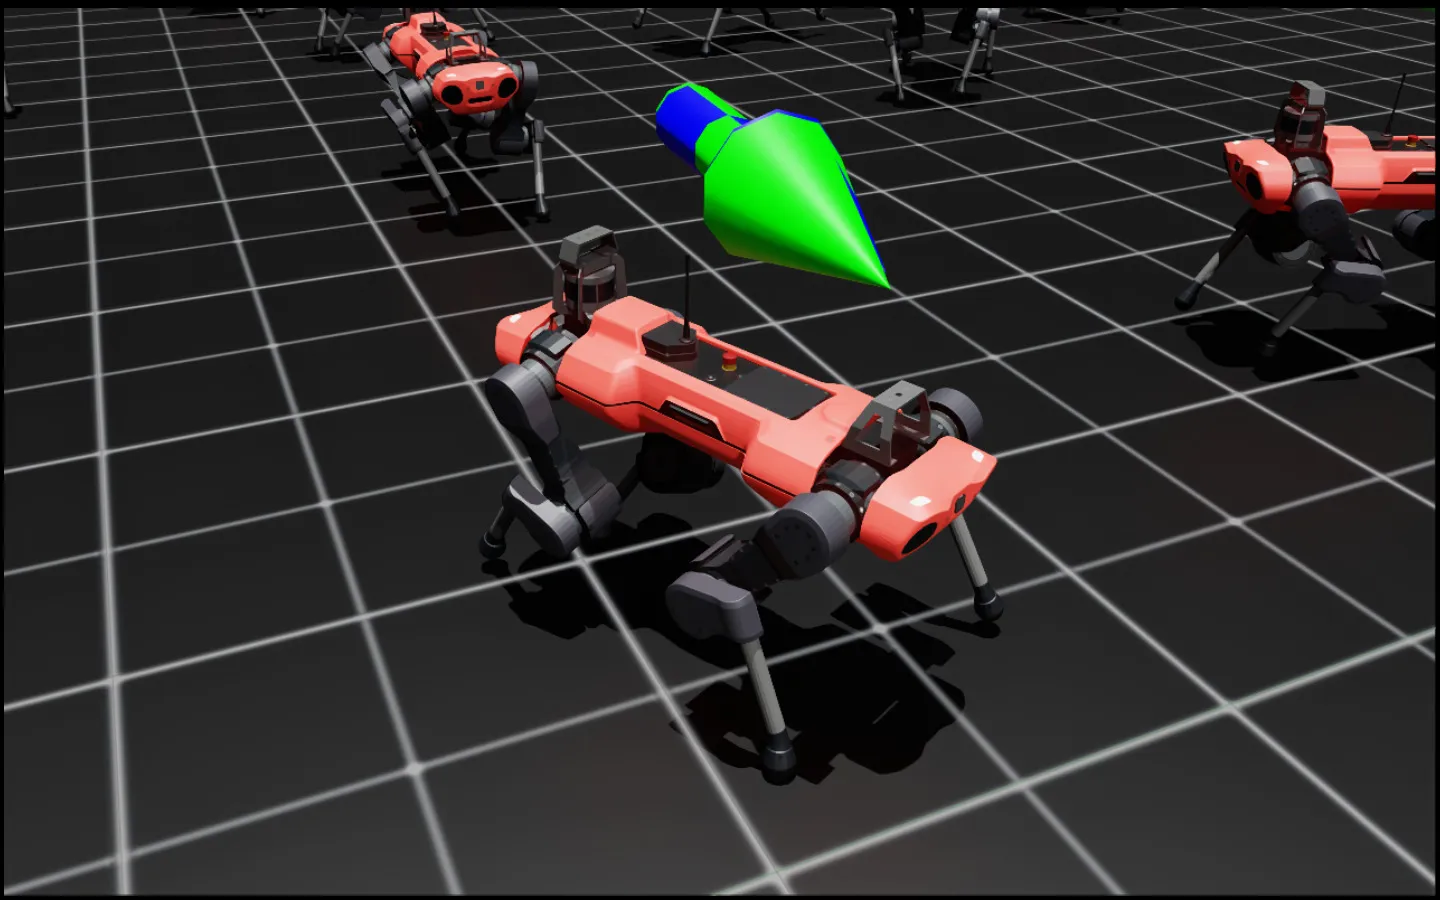
      <td>![velocity-flat-anymal-c](/isaaclab/_fern-img/6ff12b5c7a75975e5475a7a42451487b45d7894d98946aa603ecb96bfc316097.webp)</td>

      <td>[Isaac-Velocity-Flat-Anymal-C-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/anymal_c/flat_env_cfg.py)\
      [Isaac-Velocity-Flat-Anymal-C-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/anymal_c/anymal_c_env.py)</td>

      <td>Track a velocity command on flat terrain with the Anymal C robot</td>
    </tr>

    <tr>
      <td>![velocity-rough-anymal-c](/isaaclab/_fern-img/894e19a454ef6f0718de4abb5289b46c2267a9c26c3c652cb4a502da9b2bc387.webp)</td>

      <td>[Isaac-Velocity-Rough-Anymal-C-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/anymal_c/rough_env_cfg.py)\
      [Isaac-Velocity-Rough-Anymal-C-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/anymal_c/anymal_c_env.py)</td>

      <td>Track a velocity command on rough terrain with the Anymal C robot</td>
    </tr>

    <tr>
      <td>![velocity-flat-anymal-d](/isaaclab/_fern-img/9df159248847a1230f6694acaf9ca09021b060d65bb3780f6532aaeacedd72e6.webp)</td>

      <td>[Isaac-Velocity-Flat-Anymal-D-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/anymal_d/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Anymal D robot</td>
    </tr>

    <tr>
      <td>![velocity-rough-anymal-d](/isaaclab/_fern-img/d113feb51428cfdc86583ed85adb7d60507be30ad25c27f73c2a87d5d534a611.webp)</td>

      <td>[Isaac-Velocity-Rough-Anymal-D-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/anymal_d/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Anymal D robot</td>
    </tr>

    <tr>
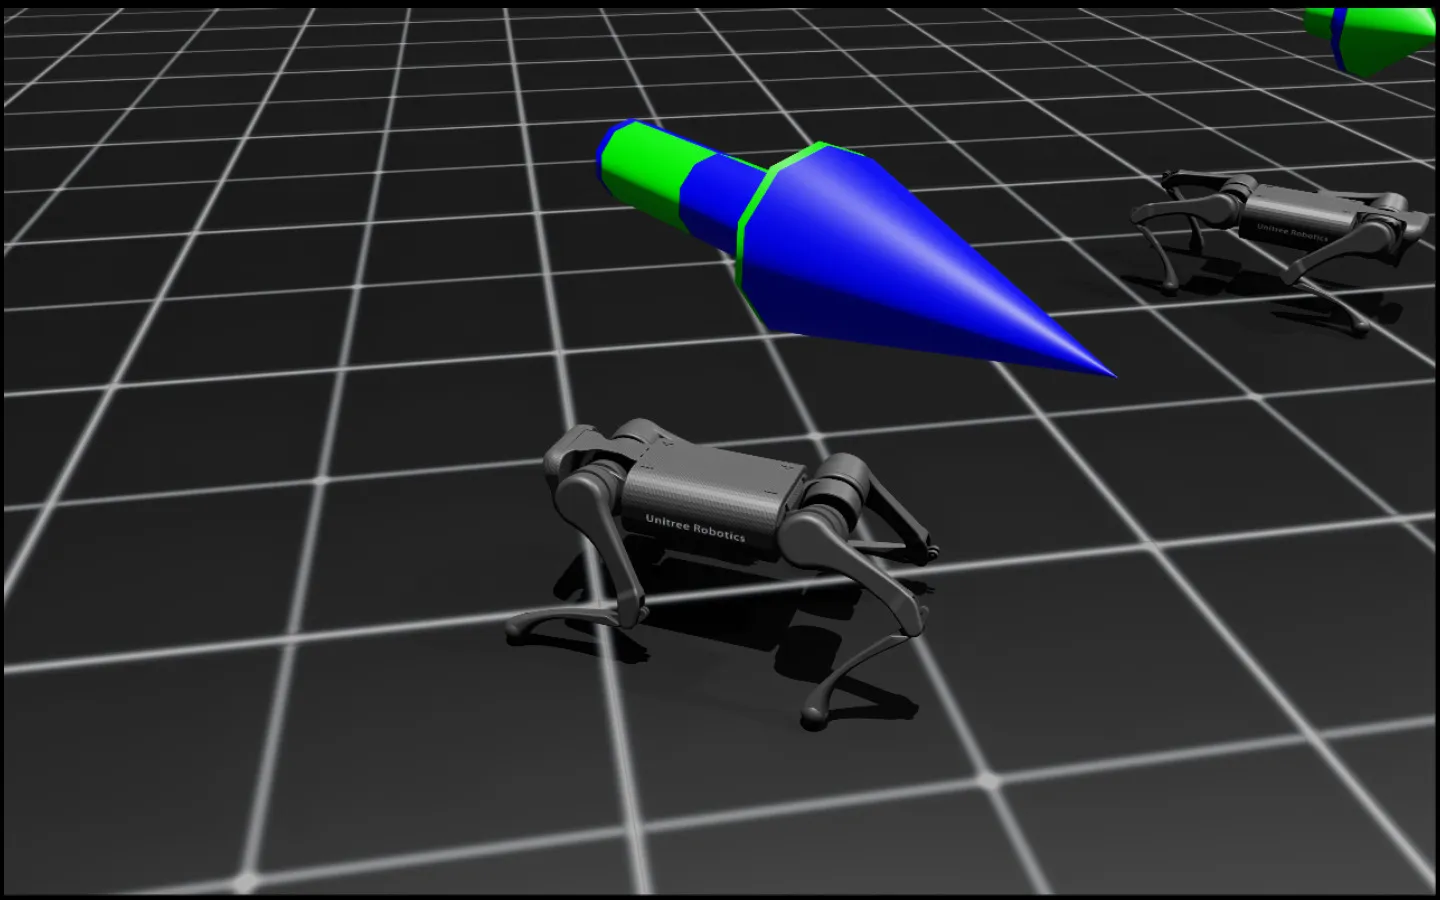
      <td>![velocity-flat-unitree-a1](/isaaclab/_fern-img/368bd1dc3699093ed6478a9e98e86cdd64cf87d7e543bf4cf5f625c04e2a3bc8.webp)</td>

      <td>[Isaac-Velocity-Flat-Unitree-A1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/a1/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Unitree A1 robot</td>
    </tr>

    <tr>
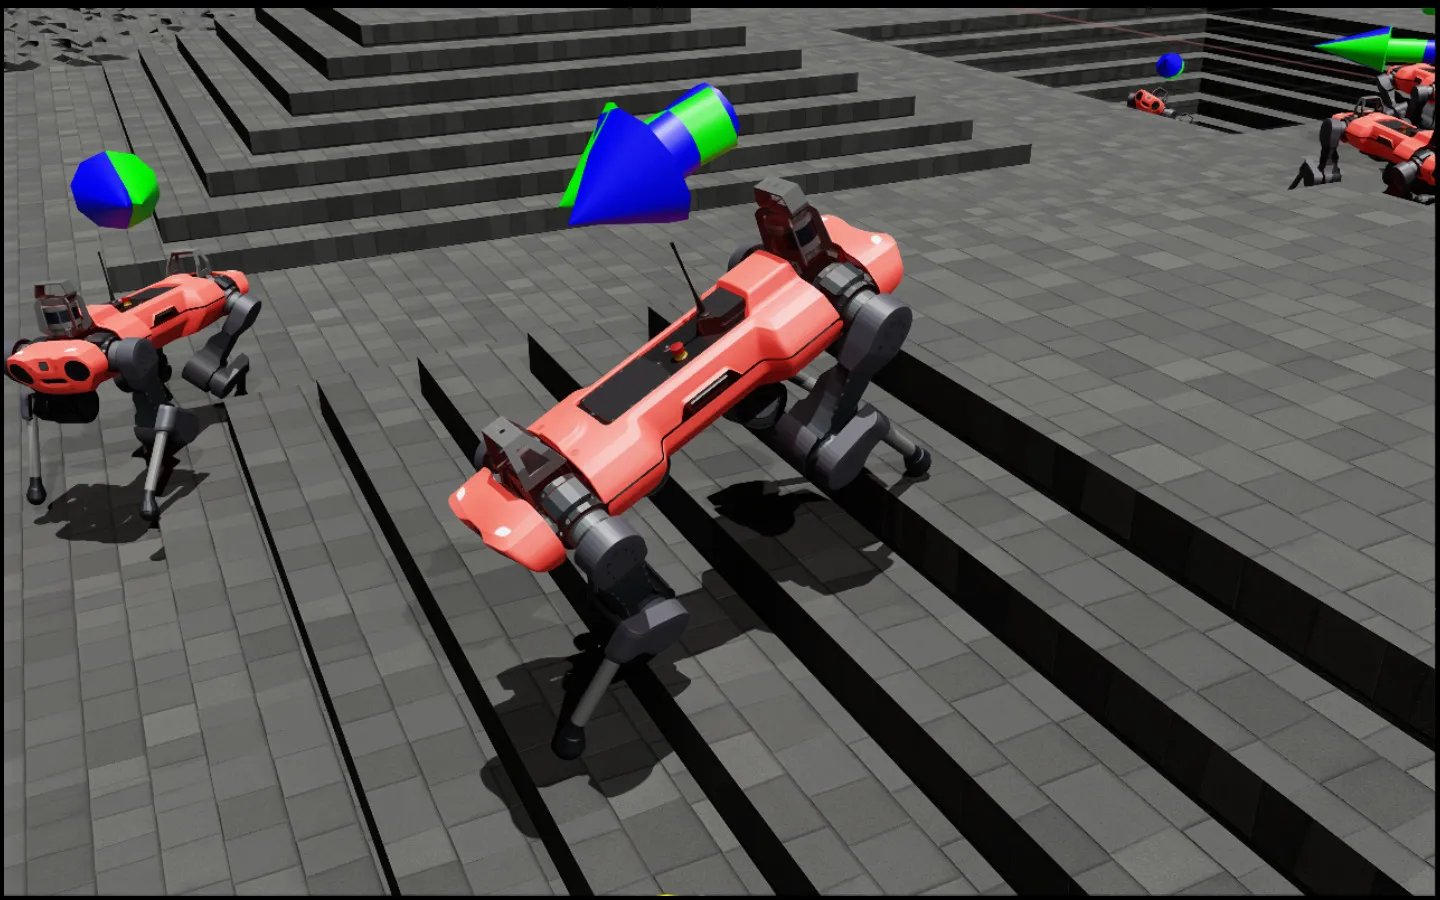
      <td>![velocity-rough-unitree-a1](/isaaclab/_fern-img/40f088b5c00042302934a9a6cb4f68f1eecb77e4397fd084b32934e5bbf9b371.webp)</td>

      <td>[Isaac-Velocity-Rough-Unitree-A1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/a1/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Unitree A1 robot</td>
    </tr>

    <tr>
      <td>![velocity-flat-unitree-go1](/isaaclab/_fern-img/621b878e694ec444b01acdd61ba0d150b6f6fa5b86cc502e8ad45d784a1c83b1.webp)</td>

      <td>[Isaac-Velocity-Flat-Unitree-Go1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/go1/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Unitree Go1 robot</td>
    </tr>

    <tr>
      <td>![velocity-rough-unitree-go1](/isaaclab/_fern-img/15fee781b73a76e01cdb74d837d843e22f26207dac906183553cf11723659de1.webp)</td>

      <td>[Isaac-Velocity-Rough-Unitree-Go1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/go1/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Unitree Go1 robot</td>
    </tr>

    <tr>
      <td>![velocity-flat-unitree-go2](/isaaclab/_fern-img/ab93bf91249bbd900d0fbda5a1f4221f01177e64e4ede79fee075c52e5729395.webp)</td>

      <td>[Isaac-Velocity-Flat-Unitree-Go2-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/go2/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Unitree Go2 robot</td>
    </tr>

    <tr>
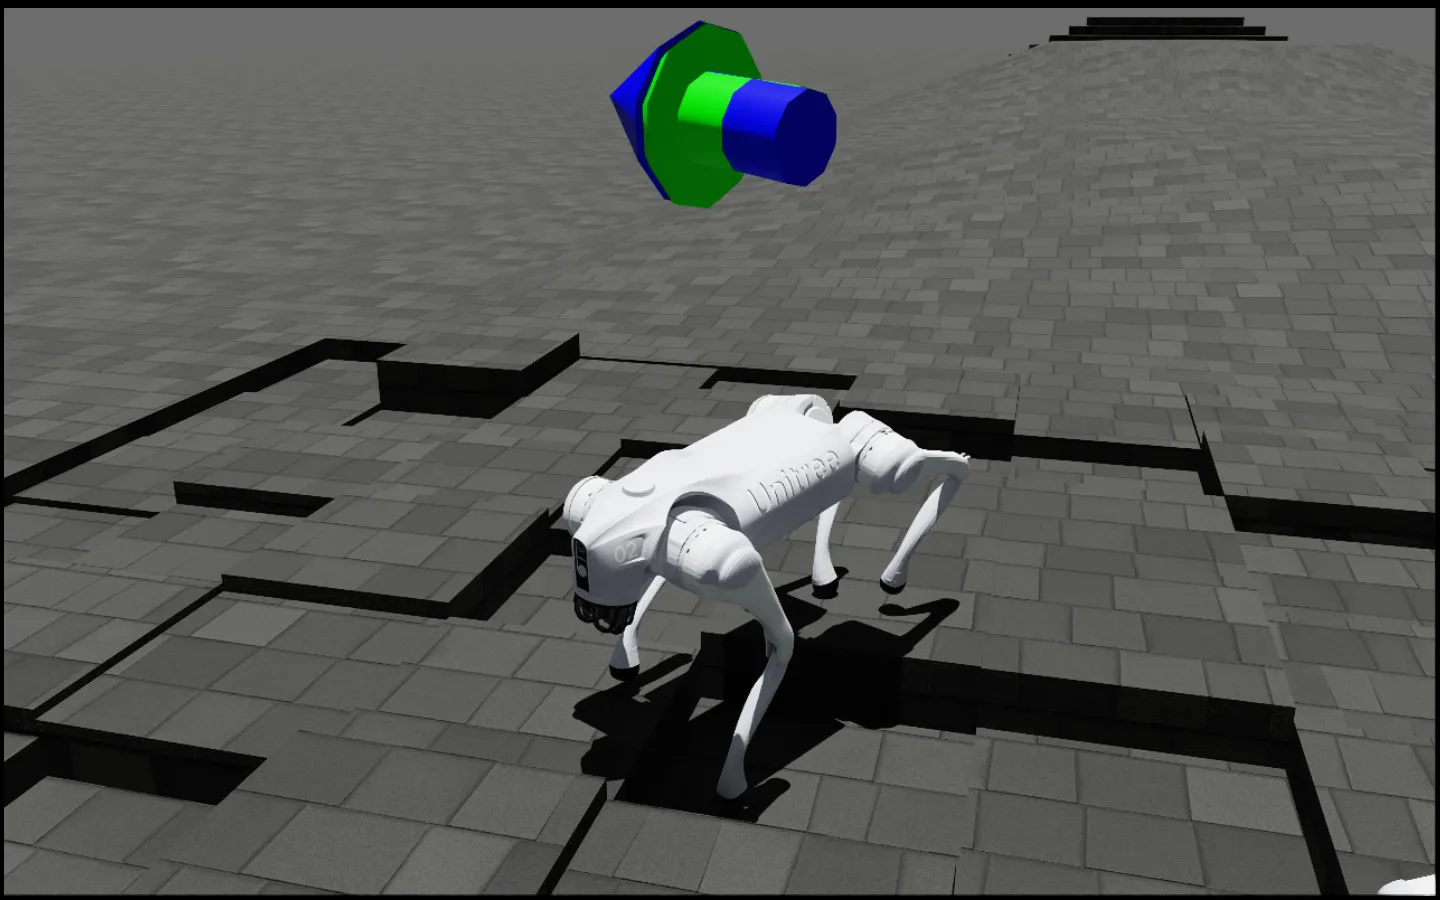
      <td>![velocity-rough-unitree-go2](/isaaclab/_fern-img/a167898a57bfc1cfcbefe5ba40b75a6d20cf2d82402ba49439d2c6dac666f793.webp)</td>

      <td>[Isaac-Velocity-Rough-Unitree-Go2-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/go2/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Unitree Go2 robot</td>
    </tr>

    <tr>
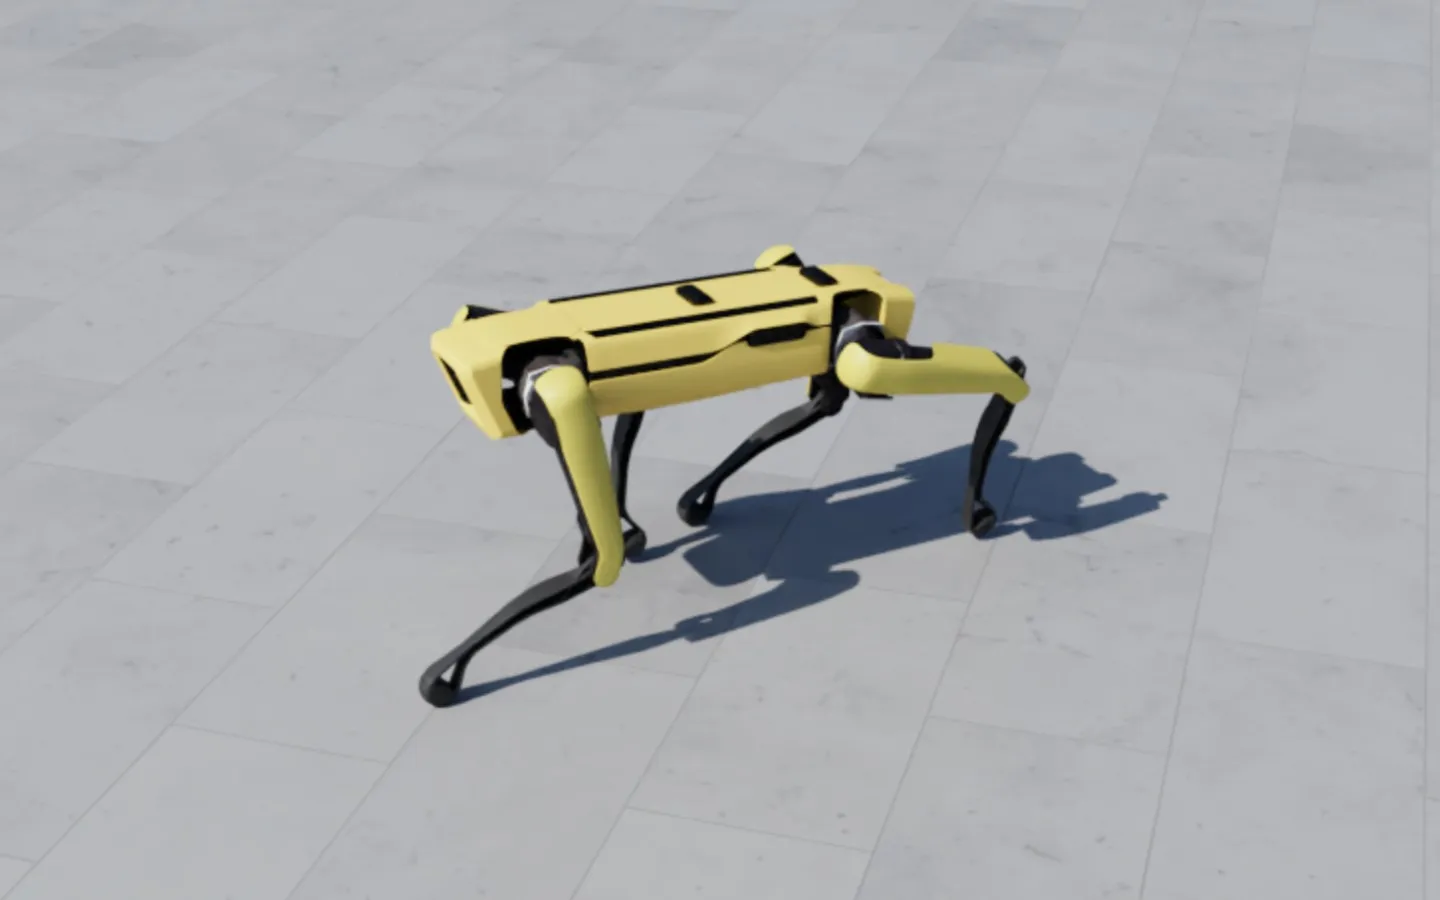
      <td>![velocity-flat-spot](/isaaclab/_fern-img/fc249939c5ccae8dd7475e065ee5b6e2751f3ff5739fcaf40face94c96a7c7d7.webp)</td>

      <td>[Isaac-Velocity-Flat-Spot-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/spot/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Boston Dynamics Spot robot</td>
    </tr>

    <tr>
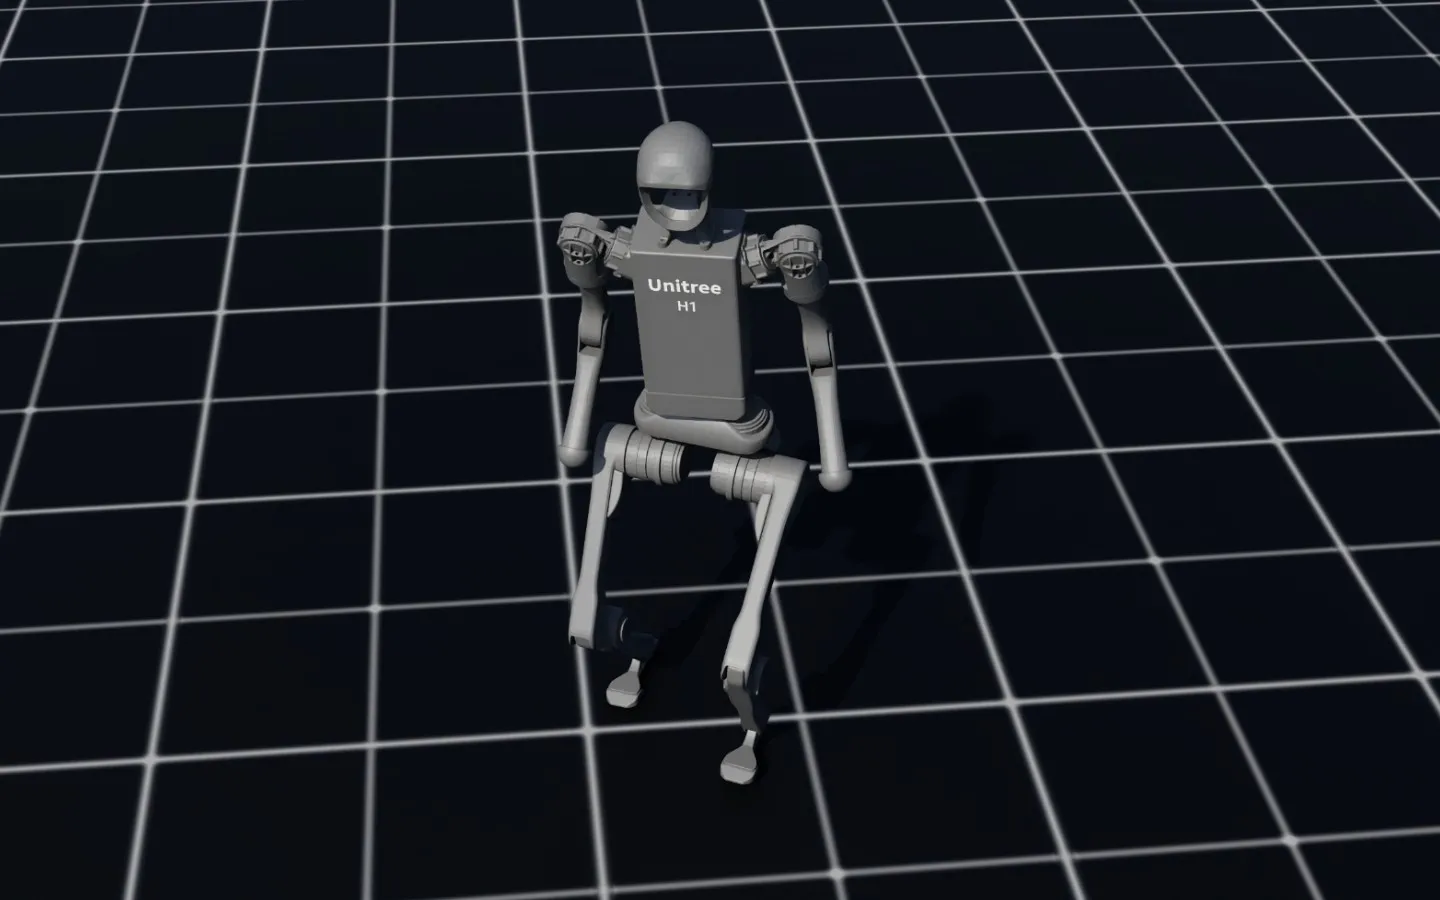
      <td>![velocity-flat-h1](/isaaclab/_fern-img/fef313f7c89e39fc41b02d3d07773b568194b31eb2f012928bc251b3ab889f1c.webp)</td>

      <td>[Isaac-Velocity-Flat-H1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/h1/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Unitree H1 robot</td>
    </tr>

    <tr>
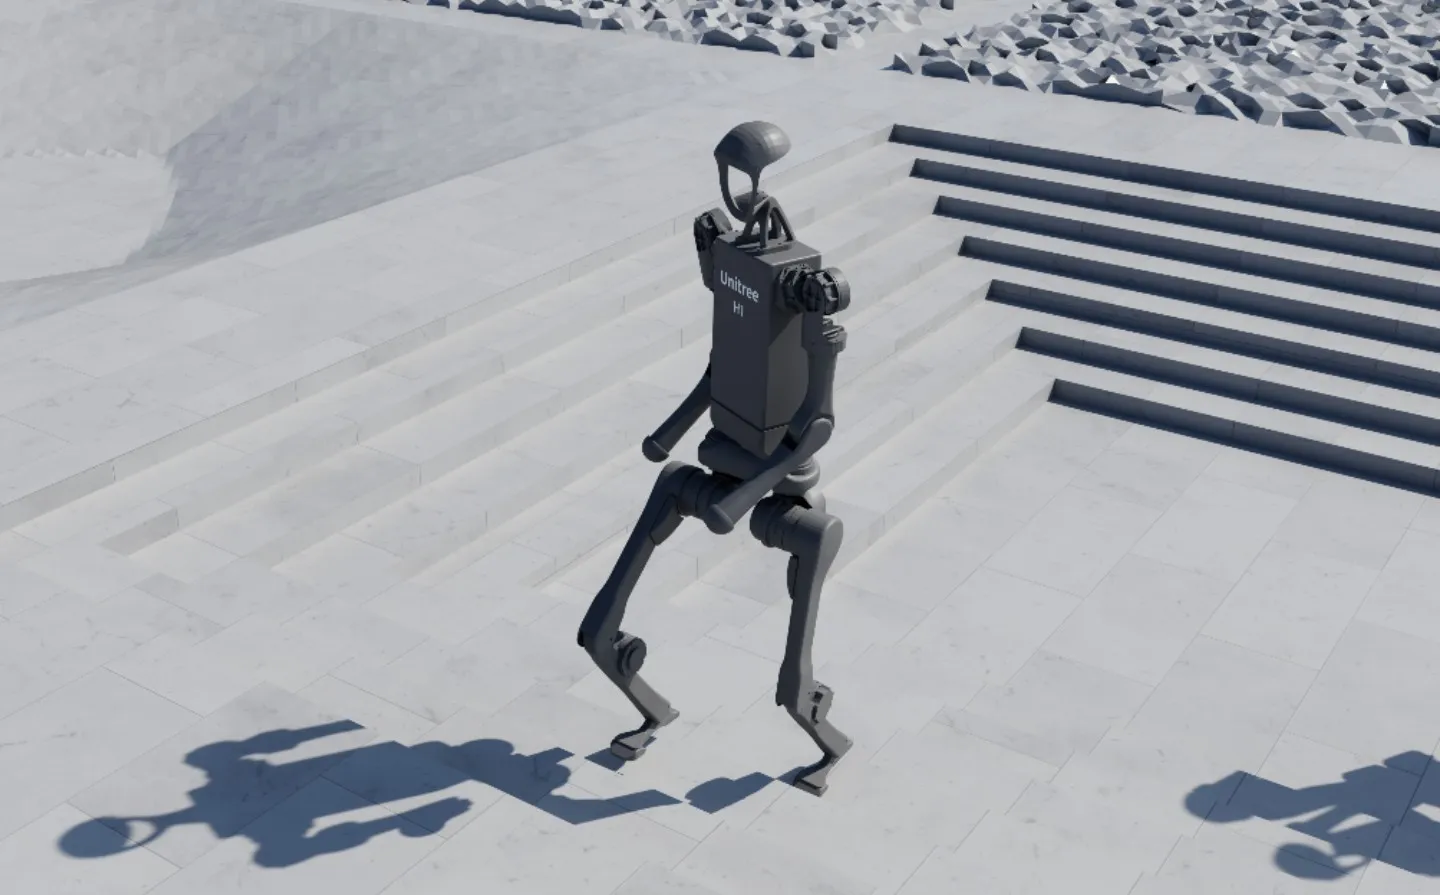
      <td>![velocity-rough-h1](/isaaclab/_fern-img/7930c748ebea16f91aa61cd17fdff36bda134bb7ec5d4aab6feb737ac4fb209c.webp)</td>

      <td>[Isaac-Velocity-Rough-H1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/h1/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Unitree H1 robot</td>
    </tr>

    <tr>
      <td>![velocity-flat-g1](/isaaclab/_fern-img/9b934872a68d4d0b7a548d7056e4185751dffa13e8e7dd1d3c14fd2089c09df0.webp)</td>

      <td>[Isaac-Velocity-Flat-G1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/g1/flat_env_cfg.py)</td>

      <td>Track a velocity command on flat terrain with the Unitree G1 robot</td>
    </tr>

    <tr>
      <td>![velocity-rough-g1](/isaaclab/_fern-img/69ee9c49e1d84b41cb78527e0a538517bbc9240f692bb5a286b6f078e5728283.webp)</td>

      <td>[Isaac-Velocity-Rough-G1-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/locomotion/velocity/config/g1/rough_env_cfg.py)</td>

      <td>Track a velocity command on rough terrain with the Unitree G1 robot</td>
    </tr>
  </tbody>
</table>

### Navigation

<table>
  <colgroup>
    <col width="14.5%" />

    <col width="18.8%" />

    <col width="66.7%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
      <td>![anymal c nav](/isaaclab/_fern-img/7ad045aeb1f7146e7c4ccb925116d7fe09933ad6409e2c17678c29fd497637fc.webp)</td>

      <td>[Isaac-Navigation-Flat-Anymal-C-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/manager_based/navigation/config/anymal_c/navigation_env_cfg.py)</td>

      <td>Navigate towards a target x-y position and heading with the ANYmal C robot.</td>
    </tr>
  </tbody>
</table>

### Others

> **Note**
>
> Adversarial Motion Priors (AMP) training is only available with the `skrl` library, as it is the only one of the currently
> integrated libraries that supports it out-of-the-box (for the other libraries, it is necessary to implement the algorithm and architectures).
> See the [skrl's AMP Documentation](https://skrl.readthedocs.io/en/latest/api/agents/amp.html) for more information.
> The AMP algorithm can be activated by adding the command line input `--algorithm AMP` to the train/play script.
>
> For evaluation, the play script's command line input `--real-time` allows the interaction loop between the environment and the agent to run in real time, if possible.

<table>
  <colgroup>
    <col width="13.8%" />

    <col width="22.8%" />

    <col width="63.4%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
      <td>![quadcopter](/isaaclab/_fern-img/8ade4726bed5e43b60f1305835bbb4a790a153aa4cbe3f59ae4b1cd954fa4a49.webp)</td>

      <td>[Isaac-Quadcopter-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/quadcopter/quadcopter_env.py)</td>

      <td>Fly and hover the Crazyflie copter at a goal point by applying thrust.</td>
    </tr>

    <tr>
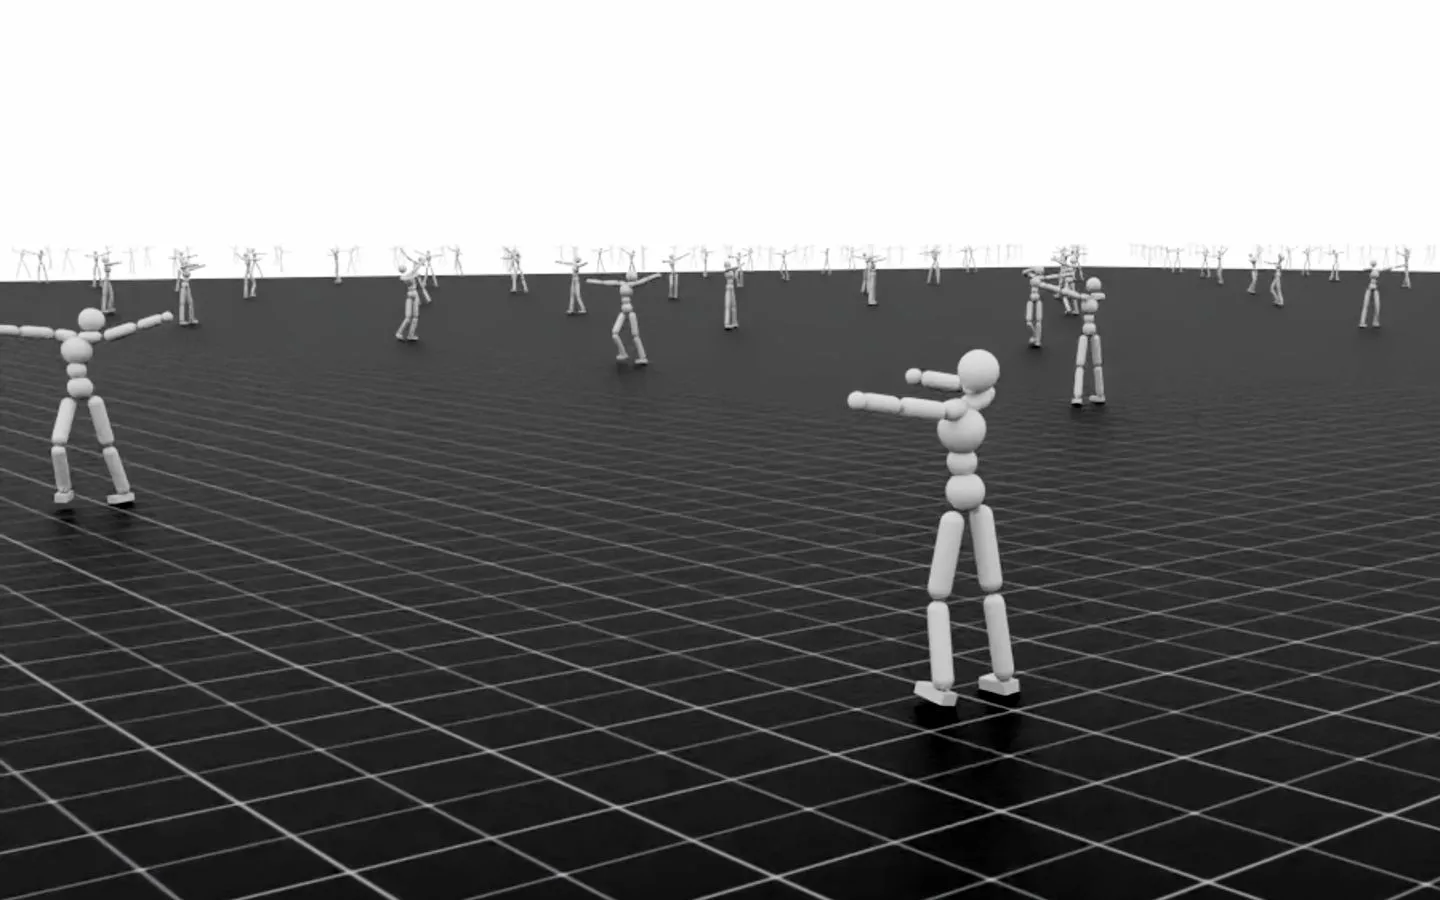
      <td>![humanoid amp](/isaaclab/_fern-img/ccc036923ba73ee8fb005674ea520ec9e83f6678b4e34ab9c7251cb13ed8749c.webp)</td>

      <td>[Isaac-Humanoid-AMP-Dance-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/humanoid_amp/humanoid_amp_env_cfg.py)\
      [Isaac-Humanoid-AMP-Run-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/humanoid_amp/humanoid_amp_env_cfg.py)\
      [Isaac-Humanoid-AMP-Walk-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/humanoid_amp/humanoid_amp_env_cfg.py)</td>

      <td>Move a humanoid robot by imitating different pre-recorded human animations (Adversarial Motion Priors).</td>
    </tr>
  </tbody>
</table>

### Spaces showcase

The [cartpole_showcase](https://github.com/isaac-sim/IsaacLab/tree/main/source/isaaclab_tasks/isaaclab_tasks/direct/cartpole_showcase) folder contains showcase tasks (based on the *Cartpole* and *Cartpole-Camera* Direct tasks)
for the definition/use of the various Gymnasium observation and action spaces supported in Isaac Lab.

> **Note**
>
> Currently, only Isaac Lab's Direct workflow supports the definition of observation and action spaces other than `Box`.
> See Direct workflow's `isaaclab.envs.DirectRLEnvCfg.observation_space` / `isaaclab.envs.DirectRLEnvCfg.action_space`
> documentation for more details.

The following tables summarize the different pairs of showcased spaces for the *Cartpole* and *Cartpole-Camera* tasks.
Replace `<OBSERVATION>` and `<ACTION>` with the observation and action spaces to be explored in the task names for training and evaluation.

## Multi-agent

> **Note**
>
> True mutli-agent training is only available with the `skrl` library, see the [Multi-Agents Documentation](https://skrl.readthedocs.io/en/latest/api/multi_agents.html) for more information.
> It supports the `IPPO` and `MAPPO` algorithms, which can be activated by adding the command line input `--algorithm IPPO` or `--algorithm MAPPO` to the train/play script.
> If these environments are run with other libraries or without the `IPPO` or `MAPPO` flags, they will be converted to single-agent environments under the hood.

### Classic

<table>
  <colgroup>
    <col width="13.7%" />

    <col width="20.3%" />

    <col width="65.9%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
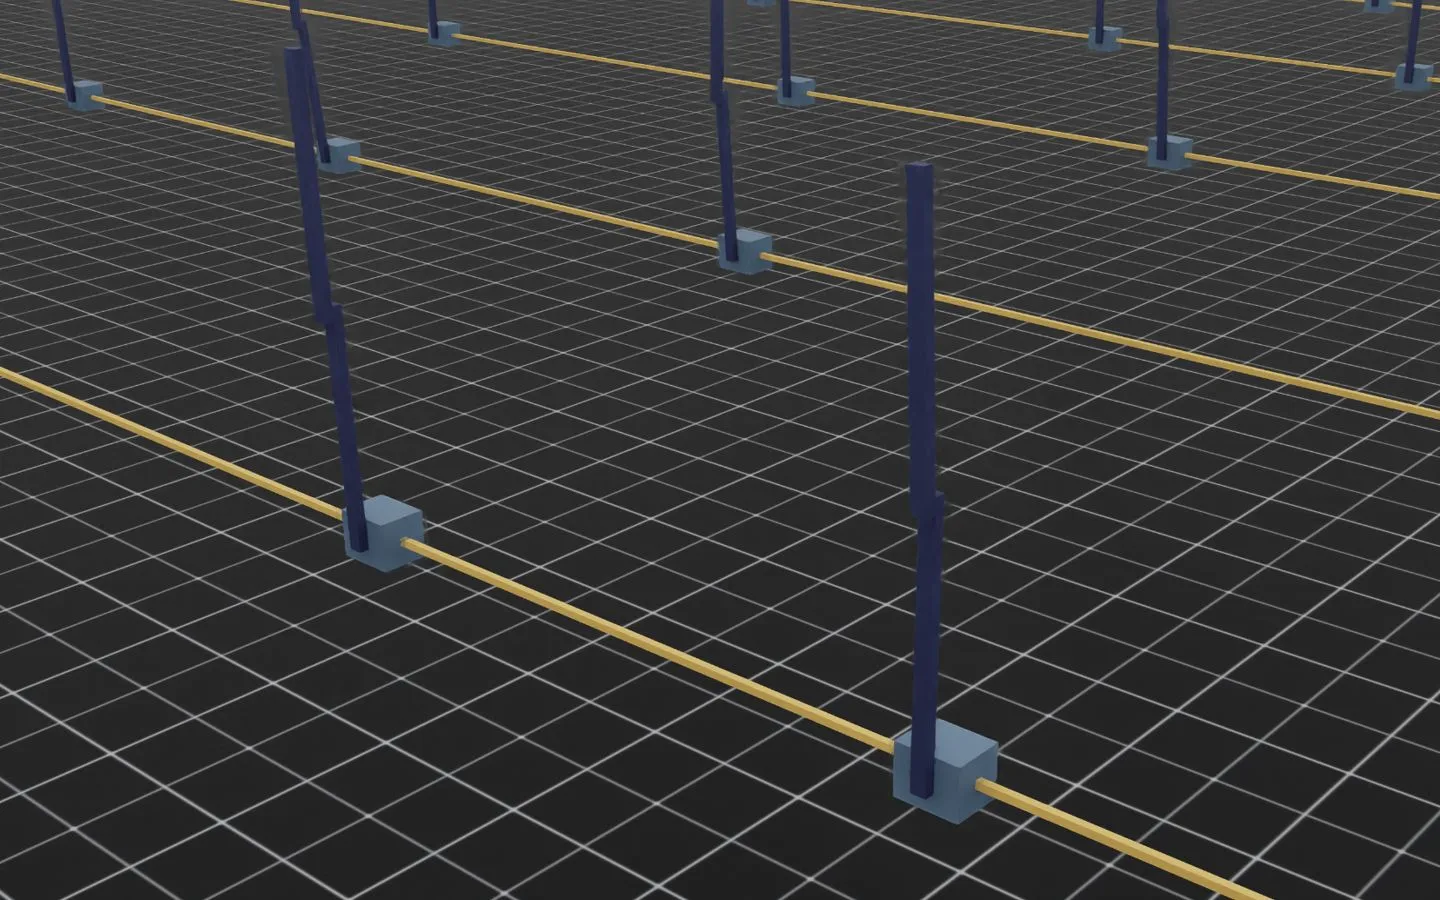
      <td>![cart-double-pendulum](/isaaclab/_fern-img/4dea89acbef59318dfa099ba48c7408282e18251e88935c023884f635cf915ea.webp)</td>

      <td>[Isaac-Cart-Double-Pendulum-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/cart_double_pendulum/cart_double_pendulum_env.py)</td>

      <td>Move the cart and the pendulum to keep the last one upwards in the classic inverted double pendulum on a cart control</td>
    </tr>
  </tbody>
</table>

### Manipulation

Environments based on fixed-arm manipulation tasks.

<table>
  <colgroup>
    <col width="20.4%" />

    <col width="29.2%" />

    <col width="50.4%" />
  </colgroup>

  <thead>
    <tr>
      <th>World</th>

      <th>Environment ID</th>

      <th>Description</th>
    </tr>
  </thead>

  <tbody>
    <tr>
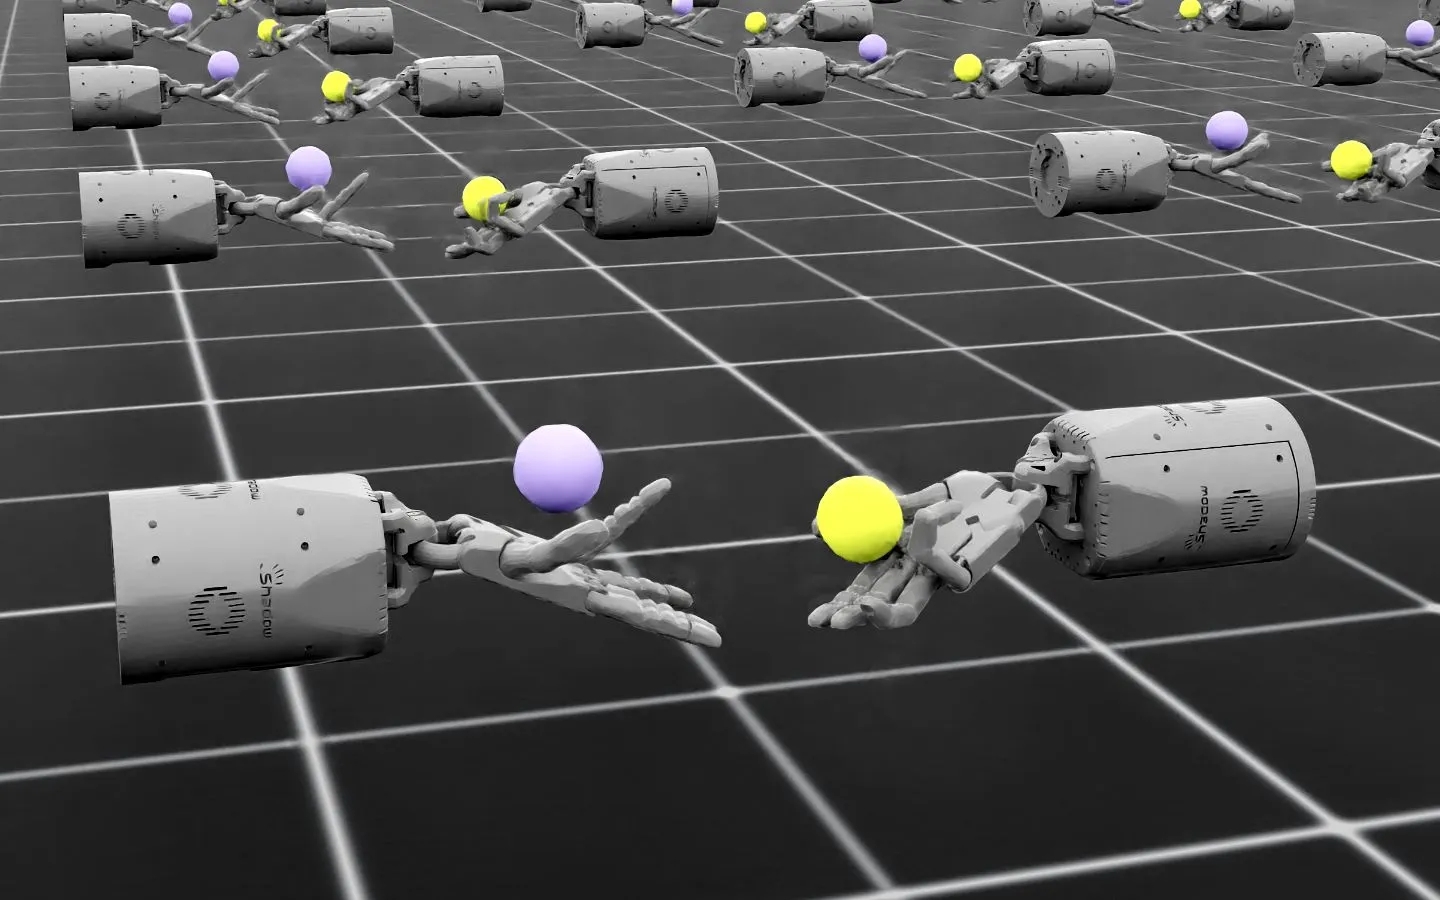
      <td>![shadow-hand-over](/isaaclab/_fern-img/75760e0603a11354c806d8e13ec5f9d93a981ab08a6a90a76eca70231d958331.webp)</td>

      <td>[Isaac-Shadow-Hand-Over-Direct-v0](https://github.com/isaac-sim/IsaacLab/blob/release/2.1.0/source/isaaclab_tasks/isaaclab_tasks/direct/shadow_hand_over/shadow_hand_over_env.py)</td>

      <td>Passing an object from one hand over to the other hand</td>
    </tr>
  </tbody>
</table>

# Comprehensive List of Environments

|                                                               |                                                |               |                                                                     |
| ------------------------------------------------------------- | ---------------------------------------------- | ------------- | ------------------------------------------------------------------- |
| **Task Name**                                                 | **Inference Task Name**                        | **Workflow**  | **RL Library**                                                      |
| ---                                                           | ---                                            | ---           | ---                                                                 |
| Isaac-Ant-Direct-v0                                           |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Ant-v0                                                  |                                                | Manager Based | **rsl_rl** (PPO), **rl_games** (PPO), **skrl** (PPO), **sb3** (PPO) |
| Isaac-Cart-Double-Pendulum-Direct-v0                          |                                                | Direct        | **rl_games** (PPO), **skrl** (IPPO, PPO, MAPPO)                     |
| Isaac-Cartpole-Camera-Showcase-Box-Box-Direct-v0              |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Box-Discrete-Direct-v0         |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Box-MultiDiscrete-Direct-v0    |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Dict-Box-Direct-v0             |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Dict-Discrete-Direct-v0        |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Dict-MultiDiscrete-Direct-v0   |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Tuple-Box-Direct-v0            |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Tuple-Discrete-Direct-v0       |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Camera-Showcase-Tuple-MultiDiscrete-Direct-v0  |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Depth-Camera-Direct-v0                         |                                                | Direct        | **rl_games** (PPO), **skrl** (PPO)                                  |
| Isaac-Cartpole-Depth-v0                                       |                                                | Manager Based | **rl_games** (PPO)                                                  |
| Isaac-Cartpole-Direct-v0                                      |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO), **sb3** (PPO) |
| Isaac-Cartpole-RGB-Camera-Direct-v0                           |                                                | Direct        | **rl_games** (PPO), **skrl** (PPO)                                  |
| Isaac-Cartpole-RGB-ResNet18-v0                                |                                                | Manager Based | **rl_games** (PPO)                                                  |
| Isaac-Cartpole-RGB-TheiaTiny-v0                               |                                                | Manager Based | **rl_games** (PPO)                                                  |
| Isaac-Cartpole-RGB-v0                                         |                                                | Manager Based | **rl_games** (PPO)                                                  |
| Isaac-Cartpole-Showcase-Box-Box-Direct-v0                     |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Box-Discrete-Direct-v0                |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Box-MultiDiscrete-Direct-v0           |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Dict-Box-Direct-v0                    |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Dict-Discrete-Direct-v0               |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Dict-MultiDiscrete-Direct-v0          |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Discrete-Box-Direct-v0                |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Discrete-Discrete-Direct-v0           |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Discrete-MultiDiscrete-Direct-v0      |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-MultiDiscrete-Box-Direct-v0           |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-MultiDiscrete-Discrete-Direct-v0      |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-MultiDiscrete-MultiDiscrete-Direct-v0 |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Tuple-Box-Direct-v0                   |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Tuple-Discrete-Direct-v0              |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-Showcase-Tuple-MultiDiscrete-Direct-v0         |                                                | Direct        | **skrl** (PPO)                                                      |
| Isaac-Cartpole-v0                                             |                                                | Manager Based | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO), **sb3** (PPO) |
| Isaac-Factory-GearMesh-Direct-v0                              |                                                | Direct        | **rl_games** (PPO)                                                  |
| Isaac-Factory-NutThread-Direct-v0                             |                                                | Direct        | **rl_games** (PPO)                                                  |
| Isaac-Factory-PegInsert-Direct-v0                             |                                                | Direct        | **rl_games** (PPO)                                                  |
| Isaac-Franka-Cabinet-Direct-v0                                |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Humanoid-AMP-Dance-Direct-v0                            |                                                | Direct        | **skrl** (AMP)                                                      |
| Isaac-Humanoid-AMP-Run-Direct-v0                              |                                                | Direct        | **skrl** (AMP)                                                      |
| Isaac-Humanoid-AMP-Walk-Direct-v0                             |                                                | Direct        | **skrl** (AMP)                                                      |
| Isaac-Humanoid-Direct-v0                                      |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Humanoid-v0                                             |                                                | Manager Based | **rsl_rl** (PPO), **rl_games** (PPO), **skrl** (PPO), **sb3** (PPO) |
| Isaac-Lift-Cube-Franka-IK-Abs-v0                              |                                                | Manager Based |                                                                     |
| Isaac-Lift-Cube-Franka-IK-Rel-v0                              |                                                | Manager Based |                                                                     |
| Isaac-Lift-Cube-Franka-v0                                     | Isaac-Lift-Cube-Franka-Play-v0                 | Manager Based | **rsl_rl** (PPO), **skrl** (PPO), **rl_games** (PPO), **sb3** (PPO) |
| Isaac-Lift-Teddy-Bear-Franka-IK-Abs-v0                        |                                                | Manager Based |                                                                     |
| Isaac-Navigation-Flat-Anymal-C-v0                             | Isaac-Navigation-Flat-Anymal-C-Play-v0         | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Open-Drawer-Franka-IK-Abs-v0                            |                                                | Manager Based |                                                                     |
| Isaac-Open-Drawer-Franka-IK-Rel-v0                            |                                                | Manager Based |                                                                     |
| Isaac-Open-Drawer-Franka-v0                                   | Isaac-Open-Drawer-Franka-Play-v0               | Manager Based | **rsl_rl** (PPO), **rl_games** (PPO), **skrl** (PPO)                |
| Isaac-Quadcopter-Direct-v0                                    |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Reach-Franka-IK-Abs-v0                                  |                                                | Manager Based |                                                                     |
| Isaac-Reach-Franka-IK-Rel-v0                                  |                                                | Manager Based |                                                                     |
| Isaac-Reach-Franka-OSC-v0                                     | Isaac-Reach-Franka-OSC-Play-v0                 | Manager Based | **rsl_rl** (PPO)                                                    |
| Isaac-Reach-Franka-v0                                         | Isaac-Reach-Franka-Play-v0                     | Manager Based | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Reach-UR10-v0                                           | Isaac-Reach-UR10-Play-v0                       | Manager Based | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Repose-Cube-Allegro-Direct-v0                           |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Repose-Cube-Allegro-NoVelObs-v0                         | Isaac-Repose-Cube-Allegro-NoVelObs-Play-v0     | Manager Based | **rsl_rl** (PPO), **rl_games** (PPO), **skrl** (PPO)                |
| Isaac-Repose-Cube-Allegro-v0                                  | Isaac-Repose-Cube-Allegro-Play-v0              | Manager Based | **rsl_rl** (PPO), **rl_games** (PPO), **skrl** (PPO)                |
| Isaac-Repose-Cube-Shadow-Direct-v0                            |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Repose-Cube-Shadow-OpenAI-FF-Direct-v0                  |                                                | Direct        | **rl_games** (FF), **rsl_rl** (PPO), **skrl** (PPO)                 |
| Isaac-Repose-Cube-Shadow-OpenAI-LSTM-Direct-v0                |                                                | Direct        | **rl_games** (LSTM)                                                 |
| Isaac-Repose-Cube-Shadow-Vision-Direct-v0                     | Isaac-Repose-Cube-Shadow-Vision-Direct-Play-v0 | Direct        | **rsl_rl** (PPO), **rl_games** (VISION)                             |
| Isaac-Shadow-Hand-Over-Direct-v0                              |                                                | Direct        | **rl_games** (PPO), **skrl** (IPPO, PPO, MAPPO)                     |
| Isaac-Stack-Cube-Franka-IK-Rel-v0                             |                                                | Manager Based |                                                                     |
| Isaac-Stack-Cube-Franka-v0                                    |                                                | Manager Based |                                                                     |
| Isaac-Stack-Cube-Instance-Randomize-Franka-IK-Rel-v0          |                                                | Manager Based |                                                                     |
| Isaac-Stack-Cube-Instance-Randomize-Franka-v0                 |                                                | Manager Based |                                                                     |
| Isaac-Velocity-Flat-Anymal-B-v0                               | Isaac-Velocity-Flat-Anymal-B-Play-v0           | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-Anymal-C-Direct-v0                        |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Velocity-Flat-Anymal-C-v0                               | Isaac-Velocity-Flat-Anymal-C-Play-v0           | Manager Based | **rsl_rl** (PPO), **rl_games** (PPO), **skrl** (PPO)                |
| Isaac-Velocity-Flat-Anymal-D-v0                               | Isaac-Velocity-Flat-Anymal-D-Play-v0           | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-Cassie-v0                                 | Isaac-Velocity-Flat-Cassie-Play-v0             | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-G1-v0                                     | Isaac-Velocity-Flat-G1-Play-v0                 | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-H1-v0                                     | Isaac-Velocity-Flat-H1-Play-v0                 | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-Spot-v0                                   | Isaac-Velocity-Flat-Spot-Play-v0               | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-Unitree-A1-v0                             | Isaac-Velocity-Flat-Unitree-A1-Play-v0         | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-Unitree-Go1-v0                            | Isaac-Velocity-Flat-Unitree-Go1-Play-v0        | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Flat-Unitree-Go2-v0                            | Isaac-Velocity-Flat-Unitree-Go2-Play-v0        | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-Anymal-B-v0                              | Isaac-Velocity-Rough-Anymal-B-Play-v0          | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-Anymal-C-Direct-v0                       |                                                | Direct        | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Velocity-Rough-Anymal-C-v0                              | Isaac-Velocity-Rough-Anymal-C-Play-v0          | Manager Based | **rl_games** (PPO), **rsl_rl** (PPO), **skrl** (PPO)                |
| Isaac-Velocity-Rough-Anymal-D-v0                              | Isaac-Velocity-Rough-Anymal-D-Play-v0          | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-Cassie-v0                                | Isaac-Velocity-Rough-Cassie-Play-v0            | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-G1-v0                                    | Isaac-Velocity-Rough-G1-Play-v0                | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-H1-v0                                    | Isaac-Velocity-Rough-H1-Play-v0                | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-Unitree-A1-v0                            | Isaac-Velocity-Rough-Unitree-A1-Play-v0        | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-Unitree-Go1-v0                           | Isaac-Velocity-Rough-Unitree-Go1-Play-v0       | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |
| Isaac-Velocity-Rough-Unitree-Go2-v0                           | Isaac-Velocity-Rough-Unitree-Go2-Play-v0       | Manager Based | **rsl_rl** (PPO), **skrl** (PPO)                                    |