Detailed Description
Definition at line 63 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
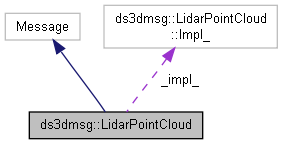
Public Types | |
| enum | : int { kPointsFieldNumber = 1 } |
| enum | : int { kPointsFieldNumber = 1 } |
| enum | : int { kPointsFieldNumber = 1 } |
| enum | : int { kPointsFieldNumber = 1 } |
| enum | : int { kPointsFieldNumber = 1 } |
| enum | : int { kPointsFieldNumber = 1 } |
Public Member Functions | |
| LidarPointCloud () | |
| ~LidarPointCloud () override | |
| PROTOBUF_CONSTEXPR | LidarPointCloud (::PROTOBUF_NAMESPACE_ID::internal::ConstantInitialized) |
| LidarPointCloud (const LidarPointCloud &from) | |
| LidarPointCloud (LidarPointCloud &&from) noexcept | |
| LidarPointCloud & | operator= (const LidarPointCloud &from) |
| LidarPointCloud & | operator= (LidarPointCloud &&from) noexcept |
| void | Swap (LidarPointCloud *other) |
| void | UnsafeArenaSwap (LidarPointCloud *other) |
| LidarPointCloud * | New (::PROTOBUF_NAMESPACE_ID::Arena *arena=nullptr) const final |
| void | CopyFrom (const LidarPointCloud &from) |
| void | MergeFrom (const LidarPointCloud &from) |
| PROTOBUF_ATTRIBUTE_REINITIALIZES void | Clear () final |
| bool | IsInitialized () const final |
| size_t | ByteSizeLong () const final |
| const char * | _InternalParse (const char *ptr, ::PROTOBUF_NAMESPACE_ID::internal::ParseContext *ctx) final |
| uint8_t * | _InternalSerialize (uint8_t *target, ::PROTOBUF_NAMESPACE_ID::io::EpsCopyOutputStream *stream) const final |
| int | GetCachedSize () const final |
| const ::PROTOBUF_NAMESPACE_ID::Message::ClassData * | GetClassData () const final |
| ::PROTOBUF_NAMESPACE_ID::Metadata | GetMetadata () const final |
| int | points_size () const |
| void | clear_points () |
| ::ds3dmsg::Point * | mutable_points (int index) |
| ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point > * | mutable_points () |
| const ::ds3dmsg::Point & | points (int index) const |
| ::ds3dmsg::Point * | add_points () |
| const ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point > & | points () const |
Static Public Member Functions | |
| static const ::PROTOBUF_NAMESPACE_ID::Descriptor * | descriptor () |
| static const ::PROTOBUF_NAMESPACE_ID::Descriptor * | GetDescriptor () |
| static const ::PROTOBUF_NAMESPACE_ID::Reflection * | GetReflection () |
| static const LidarPointCloud & | default_instance () |
| static const LidarPointCloud * | internal_default_instance () |
Static Public Attributes | |
| static constexpr int | kIndexInFileMessages |
| static const ClassData | _class_data_ |
Protected Member Functions | |
| LidarPointCloud (::PROTOBUF_NAMESPACE_ID::Arena *arena, bool is_message_owned=false) | |
| LidarPointCloud (::PROTOBUF_NAMESPACE_ID::Arena *arena, bool is_message_owned=false) | |
| LidarPointCloud (::PROTOBUF_NAMESPACE_ID::Arena *arena, bool is_message_owned=false) | |
| LidarPointCloud (::PROTOBUF_NAMESPACE_ID::Arena *arena, bool is_message_owned=false) | |
| LidarPointCloud (::PROTOBUF_NAMESPACE_ID::Arena *arena, bool is_message_owned=false) | |
| LidarPointCloud (::PROTOBUF_NAMESPACE_ID::Arena *arena, bool is_message_owned=false) | |
Friends | |
| class | ::PROTOBUF_NAMESPACE_ID::internal::AnyMetadata |
| template<typename T > | |
| class | ::PROTOBUF_NAMESPACE_ID::Arena::InternalHelper |
| struct | ::TableStruct_lidar_5fschema_2eproto |
| void | swap (LidarPointCloud &a, LidarPointCloud &b) |
| void | swap (LidarPointCloud &a, LidarPointCloud &b) |
| void | swap (LidarPointCloud &a, LidarPointCloud &b) |
| void | swap (LidarPointCloud &a, LidarPointCloud &b) |
| void | swap (LidarPointCloud &a, LidarPointCloud &b) |
| void | swap (LidarPointCloud &a, LidarPointCloud &b) |
Member Enumeration Documentation
◆ anonymous enum
| anonymous enum : int |
| Enumerator | |
|---|---|
| kPointsFieldNumber | |
Definition at line 183 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ anonymous enum
| anonymous enum : int |
| Enumerator | |
|---|---|
| kPointsFieldNumber | |
Definition at line 183 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ anonymous enum
| anonymous enum : int |
| Enumerator | |
|---|---|
| kPointsFieldNumber | |
Definition at line 183 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ anonymous enum
| anonymous enum : int |
| Enumerator | |
|---|---|
| kPointsFieldNumber | |
Definition at line 183 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ anonymous enum
| anonymous enum : int |
| Enumerator | |
|---|---|
| kPointsFieldNumber | |
Definition at line 183 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ anonymous enum
| anonymous enum : int |
| Enumerator | |
|---|---|
| kPointsFieldNumber | |
Definition at line 183 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
Constructor & Destructor Documentation
◆ LidarPointCloud() [1/30]
|
inline |
Definition at line 66 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ ~LidarPointCloud() [1/6]
|
override |
◆ LidarPointCloud() [2/30]
|
explicit |
◆ LidarPointCloud() [3/30]
| ds3dmsg::LidarPointCloud::LidarPointCloud | ( | const LidarPointCloud & | from | ) |
◆ LidarPointCloud() [4/30]
|
inlinenoexcept |
Definition at line 71 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References absl::move().
◆ LidarPointCloud() [5/30]
|
explicitprotected |
◆ LidarPointCloud() [6/30]
|
inline |
Definition at line 66 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ ~LidarPointCloud() [2/6]
|
override |
◆ LidarPointCloud() [7/30]
|
explicit |
◆ LidarPointCloud() [8/30]
| ds3dmsg::LidarPointCloud::LidarPointCloud | ( | const LidarPointCloud & | from | ) |
◆ LidarPointCloud() [9/30]
|
inlinenoexcept |
Definition at line 71 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References absl::move().
◆ LidarPointCloud() [10/30]
|
explicitprotected |
◆ LidarPointCloud() [11/30]
|
inline |
Definition at line 66 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ ~LidarPointCloud() [3/6]
|
override |
◆ LidarPointCloud() [12/30]
|
explicit |
◆ LidarPointCloud() [13/30]
| ds3dmsg::LidarPointCloud::LidarPointCloud | ( | const LidarPointCloud & | from | ) |
◆ LidarPointCloud() [14/30]
|
inlinenoexcept |
Definition at line 71 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References absl::move().
◆ LidarPointCloud() [15/30]
|
explicitprotected |
◆ LidarPointCloud() [16/30]
|
inline |
Definition at line 66 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ ~LidarPointCloud() [4/6]
|
override |
◆ LidarPointCloud() [17/30]
|
explicit |
◆ LidarPointCloud() [18/30]
| ds3dmsg::LidarPointCloud::LidarPointCloud | ( | const LidarPointCloud & | from | ) |
◆ LidarPointCloud() [19/30]
|
inlinenoexcept |
Definition at line 71 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References absl::move().
◆ LidarPointCloud() [20/30]
|
explicitprotected |
◆ LidarPointCloud() [21/30]
|
inline |
Definition at line 66 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ ~LidarPointCloud() [5/6]
|
override |
◆ LidarPointCloud() [22/30]
|
explicit |
◆ LidarPointCloud() [23/30]
| ds3dmsg::LidarPointCloud::LidarPointCloud | ( | const LidarPointCloud & | from | ) |
◆ LidarPointCloud() [24/30]
|
inlinenoexcept |
Definition at line 71 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References absl::move().
◆ LidarPointCloud() [25/30]
|
explicitprotected |
◆ LidarPointCloud() [26/30]
|
inline |
Definition at line 66 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ ~LidarPointCloud() [6/6]
|
override |
◆ LidarPointCloud() [27/30]
|
explicit |
◆ LidarPointCloud() [28/30]
| ds3dmsg::LidarPointCloud::LidarPointCloud | ( | const LidarPointCloud & | from | ) |
◆ LidarPointCloud() [29/30]
|
inlinenoexcept |
Definition at line 71 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References absl::move().
◆ LidarPointCloud() [30/30]
|
explicitprotected |
Member Function Documentation
◆ _InternalParse() [1/6]
|
final |
◆ _InternalParse() [2/6]
|
final |
◆ _InternalParse() [3/6]
|
final |
◆ _InternalParse() [4/6]
|
final |
◆ _InternalParse() [5/6]
|
final |
◆ _InternalParse() [6/6]
|
final |
◆ _InternalSerialize() [1/6]
|
final |
◆ _InternalSerialize() [2/6]
|
final |
◆ _InternalSerialize() [3/6]
|
final |
◆ _InternalSerialize() [4/6]
|
final |
◆ _InternalSerialize() [5/6]
|
final |
◆ _InternalSerialize() [6/6]
|
final |
◆ add_points() [1/6]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::add_points | ( | ) |
◆ add_points() [2/6]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::add_points | ( | ) |
◆ add_points() [3/6]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::add_points | ( | ) |
◆ add_points() [4/6]
|
inline |
Definition at line 439 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ add_points() [5/6]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::add_points | ( | ) |
◆ add_points() [6/6]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::add_points | ( | ) |
◆ ByteSizeLong() [1/6]
|
final |
◆ ByteSizeLong() [2/6]
|
final |
◆ ByteSizeLong() [3/6]
|
final |
◆ ByteSizeLong() [4/6]
|
final |
◆ ByteSizeLong() [5/6]
|
final |
◆ ByteSizeLong() [6/6]
|
final |
◆ Clear() [1/6]
|
final |
◆ Clear() [2/6]
|
final |
◆ Clear() [3/6]
|
final |
◆ Clear() [4/6]
|
final |
◆ Clear() [5/6]
|
final |
◆ Clear() [6/6]
|
final |
◆ clear_points() [1/6]
| void ds3dmsg::LidarPointCloud::clear_points | ( | ) |
◆ clear_points() [2/6]
| void ds3dmsg::LidarPointCloud::clear_points | ( | ) |
◆ clear_points() [3/6]
| void ds3dmsg::LidarPointCloud::clear_points | ( | ) |
◆ clear_points() [4/6]
|
inline |
Definition at line 417 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ clear_points() [5/6]
| void ds3dmsg::LidarPointCloud::clear_points | ( | ) |
◆ clear_points() [6/6]
| void ds3dmsg::LidarPointCloud::clear_points | ( | ) |
◆ CopyFrom() [1/6]
| void ds3dmsg::LidarPointCloud::CopyFrom | ( | const LidarPointCloud & | from | ) |
◆ CopyFrom() [2/6]
| void ds3dmsg::LidarPointCloud::CopyFrom | ( | const LidarPointCloud & | from | ) |
◆ CopyFrom() [3/6]
| void ds3dmsg::LidarPointCloud::CopyFrom | ( | const LidarPointCloud & | from | ) |
◆ CopyFrom() [4/6]
| void ds3dmsg::LidarPointCloud::CopyFrom | ( | const LidarPointCloud & | from | ) |
◆ CopyFrom() [5/6]
| void ds3dmsg::LidarPointCloud::CopyFrom | ( | const LidarPointCloud & | from | ) |
◆ CopyFrom() [6/6]
| void ds3dmsg::LidarPointCloud::CopyFrom | ( | const LidarPointCloud & | from | ) |
Referenced by operator=(), and ds3dmsg::Point::operator=().
◆ default_instance() [1/6]
|
inlinestatic |
Definition at line 103 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References internal_default_instance().
◆ default_instance() [2/6]
|
inlinestatic |
Definition at line 103 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References internal_default_instance().
Referenced by GetDescriptor(), ds3dmsg::Point::GetDescriptor(), GetReflection(), and ds3dmsg::Point::GetReflection().
◆ default_instance() [3/6]
|
inlinestatic |
Definition at line 103 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References internal_default_instance().
◆ default_instance() [4/6]
|
inlinestatic |
Definition at line 103 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References internal_default_instance().
◆ default_instance() [5/6]
|
inlinestatic |
Definition at line 103 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References internal_default_instance().
◆ default_instance() [6/6]
|
inlinestatic |
Definition at line 103 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References internal_default_instance().
◆ descriptor() [1/6]
|
inlinestatic |
Definition at line 94 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References GetDescriptor().
◆ descriptor() [2/6]
|
inlinestatic |
Definition at line 94 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References GetDescriptor().
◆ descriptor() [3/6]
|
inlinestatic |
Definition at line 94 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References GetDescriptor().
◆ descriptor() [4/6]
|
inlinestatic |
Definition at line 94 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References GetDescriptor().
◆ descriptor() [5/6]
|
inlinestatic |
Definition at line 94 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References GetDescriptor().
◆ descriptor() [6/6]
|
inlinestatic |
Definition at line 94 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References GetDescriptor().
◆ GetCachedSize() [1/6]
|
inlinefinal |
Definition at line 156 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ GetCachedSize() [2/6]
|
inlinefinal |
Definition at line 156 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ GetCachedSize() [3/6]
|
inlinefinal |
Definition at line 156 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ GetCachedSize() [4/6]
|
inlinefinal |
Definition at line 156 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ GetCachedSize() [5/6]
|
inlinefinal |
Definition at line 156 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ GetCachedSize() [6/6]
|
inlinefinal |
Definition at line 156 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ GetClassData() [1/6]
|
final |
◆ GetClassData() [2/6]
|
final |
◆ GetClassData() [3/6]
|
final |
◆ GetClassData() [4/6]
|
final |
◆ GetClassData() [5/6]
|
final |
◆ GetClassData() [6/6]
|
final |
◆ GetDescriptor() [1/6]
|
inlinestatic |
Definition at line 97 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetDescriptor() [2/6]
|
inlinestatic |
Definition at line 97 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetDescriptor() [3/6]
|
inlinestatic |
Definition at line 97 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
Referenced by descriptor(), and ds3dmsg::Point::descriptor().
◆ GetDescriptor() [4/6]
|
inlinestatic |
Definition at line 97 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetDescriptor() [5/6]
|
inlinestatic |
Definition at line 97 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetDescriptor() [6/6]
|
inlinestatic |
Definition at line 97 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetMetadata() [1/6]
|
final |
◆ GetMetadata() [2/6]
|
final |
◆ GetMetadata() [3/6]
|
final |
◆ GetMetadata() [4/6]
|
final |
Referenced by GetDescriptor(), ds3dmsg::Point::GetDescriptor(), GetReflection(), and ds3dmsg::Point::GetReflection().
◆ GetMetadata() [5/6]
|
final |
◆ GetMetadata() [6/6]
|
final |
◆ GetReflection() [1/6]
|
inlinestatic |
Definition at line 100 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetReflection() [2/6]
|
inlinestatic |
Definition at line 100 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetReflection() [3/6]
|
inlinestatic |
Definition at line 100 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetReflection() [4/6]
|
inlinestatic |
Definition at line 100 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetReflection() [5/6]
|
inlinestatic |
Definition at line 100 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ GetReflection() [6/6]
|
inlinestatic |
Definition at line 100 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References default_instance(), and GetMetadata().
◆ internal_default_instance() [1/6]
|
inlinestatic |
Definition at line 106 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References ds3dmsg::_LidarPointCloud_default_instance_.
◆ internal_default_instance() [2/6]
|
inlinestatic |
Definition at line 106 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References ds3dmsg::_LidarPointCloud_default_instance_.
◆ internal_default_instance() [3/6]
|
inlinestatic |
Definition at line 106 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References ds3dmsg::_LidarPointCloud_default_instance_.
◆ internal_default_instance() [4/6]
|
inlinestatic |
Definition at line 106 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References ds3dmsg::_LidarPointCloud_default_instance_.
◆ internal_default_instance() [5/6]
|
inlinestatic |
Definition at line 106 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References ds3dmsg::_LidarPointCloud_default_instance_.
Referenced by default_instance(), and ds3dmsg::Point::default_instance().
◆ internal_default_instance() [6/6]
|
inlinestatic |
Definition at line 106 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References ds3dmsg::_LidarPointCloud_default_instance_.
◆ IsInitialized() [1/6]
|
final |
◆ IsInitialized() [2/6]
|
final |
◆ IsInitialized() [3/6]
|
final |
◆ IsInitialized() [4/6]
|
final |
◆ IsInitialized() [5/6]
|
final |
◆ IsInitialized() [6/6]
|
final |
◆ MergeFrom() [1/6]
|
inline |
Definition at line 143 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ MergeFrom() [2/6]
|
inline |
Definition at line 143 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ MergeFrom() [3/6]
|
inline |
Definition at line 143 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ MergeFrom() [4/6]
|
inline |
Definition at line 143 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ MergeFrom() [5/6]
|
inline |
Definition at line 143 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ MergeFrom() [6/6]
|
inline |
Definition at line 143 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ mutable_points() [1/12]
| ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >* ds3dmsg::LidarPointCloud::mutable_points | ( | ) |
◆ mutable_points() [2/12]
| ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >* ds3dmsg::LidarPointCloud::mutable_points | ( | ) |
◆ mutable_points() [3/12]
| ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >* ds3dmsg::LidarPointCloud::mutable_points | ( | ) |
◆ mutable_points() [4/12]
|
inline |
Definition at line 425 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ mutable_points() [5/12]
| ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >* ds3dmsg::LidarPointCloud::mutable_points | ( | ) |
◆ mutable_points() [6/12]
| ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >* ds3dmsg::LidarPointCloud::mutable_points | ( | ) |
◆ mutable_points() [7/12]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::mutable_points | ( | int | index | ) |
◆ mutable_points() [8/12]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::mutable_points | ( | int | index | ) |
◆ mutable_points() [9/12]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::mutable_points | ( | int | index | ) |
◆ mutable_points() [10/12]
|
inline |
Definition at line 420 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ mutable_points() [11/12]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::mutable_points | ( | int | index | ) |
◆ mutable_points() [12/12]
| ::ds3dmsg::Point* ds3dmsg::LidarPointCloud::mutable_points | ( | int | index | ) |
◆ New() [1/6]
|
inlinefinal |
Definition at line 137 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ New() [2/6]
|
inlinefinal |
Definition at line 137 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ New() [3/6]
|
inlinefinal |
Definition at line 137 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ New() [4/6]
|
inlinefinal |
Definition at line 137 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ New() [5/6]
|
inlinefinal |
Definition at line 137 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ New() [6/6]
|
inlinefinal |
Definition at line 137 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ operator=() [1/12]
|
inline |
Definition at line 76 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [2/12]
|
inline |
Definition at line 76 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [3/12]
|
inline |
Definition at line 76 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [4/12]
|
inline |
Definition at line 76 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [5/12]
|
inline |
Definition at line 76 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [6/12]
|
inline |
Definition at line 76 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [7/12]
|
inlinenoexcept |
Definition at line 80 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [8/12]
|
inlinenoexcept |
Definition at line 80 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [9/12]
|
inlinenoexcept |
Definition at line 80 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [10/12]
|
inlinenoexcept |
Definition at line 80 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [11/12]
|
inlinenoexcept |
Definition at line 80 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ operator=() [12/12]
|
inlinenoexcept |
Definition at line 80 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
References CopyFrom().
◆ points() [1/12]
| const ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >& ds3dmsg::LidarPointCloud::points | ( | ) | const |
◆ points() [2/12]
| const ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >& ds3dmsg::LidarPointCloud::points | ( | ) | const |
◆ points() [3/12]
| const ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >& ds3dmsg::LidarPointCloud::points | ( | ) | const |
◆ points() [4/12]
| const ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >& ds3dmsg::LidarPointCloud::points | ( | ) | const |
◆ points() [5/12]
|
inline |
Definition at line 445 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
References _impl_.
◆ points() [6/12]
| const ::PROTOBUF_NAMESPACE_ID::RepeatedPtrField< ::ds3dmsg::Point >& ds3dmsg::LidarPointCloud::points | ( | ) | const |
◆ points() [7/12]
| const ::ds3dmsg::Point& ds3dmsg::LidarPointCloud::points | ( | int | index | ) | const |
◆ points() [8/12]
|
inline |
Definition at line 432 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ points() [9/12]
| const ::ds3dmsg::Point& ds3dmsg::LidarPointCloud::points | ( | int | index | ) | const |
◆ points() [10/12]
| const ::ds3dmsg::Point& ds3dmsg::LidarPointCloud::points | ( | int | index | ) | const |
◆ points() [11/12]
| const ::ds3dmsg::Point& ds3dmsg::LidarPointCloud::points | ( | int | index | ) | const |
◆ points() [12/12]
| const ::ds3dmsg::Point& ds3dmsg::LidarPointCloud::points | ( | int | index | ) | const |
◆ points_size() [1/6]
| int ds3dmsg::LidarPointCloud::points_size | ( | ) | const |
◆ points_size() [2/6]
| int ds3dmsg::LidarPointCloud::points_size | ( | ) | const |
◆ points_size() [3/6]
| int ds3dmsg::LidarPointCloud::points_size | ( | ) | const |
◆ points_size() [4/6]
| int ds3dmsg::LidarPointCloud::points_size | ( | ) | const |
◆ points_size() [5/6]
|
inline |
Definition at line 414 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ points_size() [6/6]
| int ds3dmsg::LidarPointCloud::points_size | ( | ) | const |
◆ Swap() [1/6]
|
inline |
Definition at line 116 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ Swap() [2/6]
|
inline |
Definition at line 116 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ Swap() [3/6]
|
inline |
Definition at line 116 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ Swap() [4/6]
|
inline |
Definition at line 116 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ Swap() [5/6]
|
inline |
Definition at line 116 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ Swap() [6/6]
|
inline |
Definition at line 116 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ UnsafeArenaSwap() [1/6]
|
inline |
Definition at line 129 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ UnsafeArenaSwap() [2/6]
|
inline |
Definition at line 129 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ UnsafeArenaSwap() [3/6]
|
inline |
Definition at line 129 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ UnsafeArenaSwap() [4/6]
|
inline |
Definition at line 129 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ UnsafeArenaSwap() [5/6]
|
inline |
Definition at line 129 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ UnsafeArenaSwap() [6/6]
|
inline |
Definition at line 129 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
Friends And Related Function Documentation
◆ ::PROTOBUF_NAMESPACE_ID::Arena::InternalHelper
|
friend |
Definition at line 206 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ ::PROTOBUF_NAMESPACE_ID::internal::AnyMetadata
|
friend |
Definition at line 165 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ ::TableStruct_lidar_5fschema_2eproto
|
friend |
Definition at line 216 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ swap [1/6]
|
friend |
Definition at line 113 of file 9.2/sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ swap [2/6]
|
friend |
Definition at line 113 of file sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
◆ swap [3/6]
|
friend |
Definition at line 113 of file sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ swap [4/6]
|
friend |
Definition at line 113 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ swap [5/6]
|
friend |
Definition at line 113 of file 9.2/sources/libs/nvmsgconv_mega/deepstream_schema/lidar_schema.pb.h.
◆ swap [6/6]
|
friend |
Definition at line 113 of file 9.2/sources/libs/nvmsgconv_mega2d/deepstream_schema/lidar_schema.pb.h.
Field Documentation
◆ _class_data_
|
static |
Definition at line 174 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
◆ _impl_
| Impl_ ds3dmsg::LidarPointCloud::_impl_ |
Definition at line 215 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
Referenced by ds3dmsg::Point::clear_intensity(), clear_points(), ds3dmsg::Point::clear_x(), ds3dmsg::Point::clear_y(), ds3dmsg::Point::clear_z(), GetCachedSize(), ds3dmsg::Point::GetCachedSize(), mutable_points(), and points().
◆ kIndexInFileMessages
|
staticconstexpr |
Definition at line 110 of file sources/libs/nvmsgconv/deepstream_schema/lidar_schema.pb.h.
The documentation for this class was generated from the following file: