Detailed Description
Stores and updates the state of one tracked target.
Definition at line 203 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
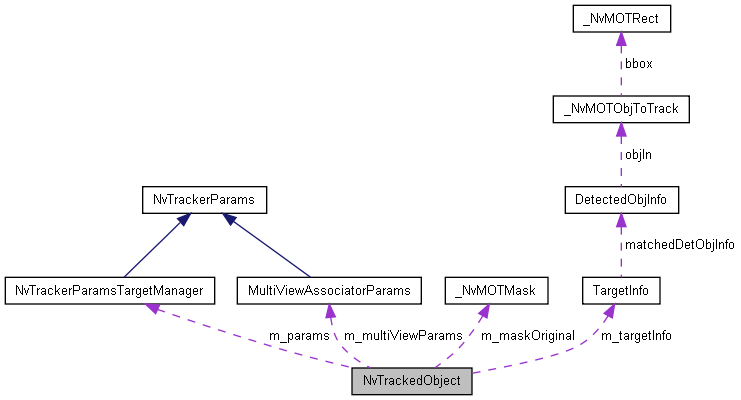
Public Member Functions | |
| NvTrackedObject (const std::string &configFilePath, const NvTrackerParamsTargetManager *params, const TrackerIndex trackerInd) | |
| Initialize a tracked target and its estimator. More... | |
| virtual | ~NvTrackedObject () |
| Release resources owned by the tracked target. More... | |
| void | reset () |
| Reset the target states for later use. More... | |
| void | updateTargetStates (const NvMOTFrameNum frameNum, const DetectedObjInfo *debObj, TRACKER_STATE state) |
| Update the states with the new measurement. More... | |
| void | updateTargetStates (const NvMOTFrameNum frameNum) |
| Update the states with its own prediction because of no-inference frame. More... | |
| void | initializeQuasiActiveStates (const NvMOTFrameNum frameNum, const PeerTarget *peerTarget) |
| Initialize a target tracked by a peer camera in quasi-active state. More... | |
| void | setLocalizationResults (const NvMOTFrameNum frameNum, const float trackingConfidence, const NvMotDataTypes::Rect2f &localizationBbox) |
| Update localization states from the current tracker result. More... | |
| void | incrementShadowTrackingAge (const NvMOTFrameNum increment=1) |
| Increment the number of frames spent in shadow tracking. More... | |
| void | resetShadowTrackingAge () |
| Reset the shadow-tracking age to zero. More... | |
| void | addPastFrameData () |
| Add the target info for the current frame into a buffer for later reporting. More... | |
| void | resetPastFrameData () |
| Clear the past-frame data buffer. More... | |
| const NvMotDataTypes::Rect2f | defineSearchRegion (const NvMotDataTypes::Rect2f bbox) const |
| Expand a target bounding box into its search region. More... | |
| void | updateTrajectoryBuffer () |
| Add the current target info to the trajectory buffer. More... | |
| void | purgeTrajectoryBufferUntilSpecified (const NvMOTFrameNum frameNum) |
| Purge the trajectory buffer until the frame num specified. More... | |
| void | adoptTracklet (const std::list< TargetInfo > &tracklet) |
| In case of re-assoc with a newer tracklet, adopt and fuse it to the existing one. More... | |
| std::list< TargetInfo > | fuseOverlappingTracklets (const std::list< TargetInfo > &tracklet, const std::list< TargetInfo > &peerTracklet) |
| Fuse the peer's tracklet into the target's. More... | |
| void | adoptPastFrameData (const std::deque< TargetInfo > &pastFrameBuffer) |
| In case of re-assoc with a newer tracklet, fuse its past frame object into the existing one. More... | |
| std::map< NvMOTStreamId, std::deque< DetectedObjInfo > > | generateTrackedObjects4Reid (const std::map< NvMOTStreamId, NvMOTFrame * > &inputMeta) |
| Package this target for ReID extraction when eligible. More... | |
| void | setVideoStreamId (const NvMOTStreamId videoStreamId) |
| Set the video stream associated with this target. More... | |
| const NvMOTStreamId | getVideoStreamId () |
| Return the video stream associated with this target. More... | |
| const TrackerIndex & | getTargetInd () |
| Return the target index in the allocated memory layout. More... | |
| const TargetInfo & | getTargetInfo () |
| Return the current target information. More... | |
| void | setTargetInfo (const TargetInfo &tInfo) |
| Replace the current target information. More... | |
| const NvMotDataTypes::Rect2f | getTargetBbox () const |
| Return the current target bounding box. More... | |
| const NvMotDataTypes::Rect2f | getSearchRegion () const |
| Get the search region for the current frame. More... | |
| const NvMotDataTypes::Rect2f | getPredictedSearchRegion () const |
| Get the predicted search region for the next frame. More... | |
| const NvMotDataTypes::Rect2f | getProgBbox () const |
| Return the progressed bounding box generated by the segmenter. More... | |
| void | setProgBbox (const NvMotDataTypes::Rect2f &bbox) |
| Store the progressed bounding box generated by the segmenter. More... | |
| const NvMOTFrameNum | getAge () |
| Return the target age in frames. More... | |
| const float | getVisibility () |
| Return the visible fraction of the target. More... | |
| void | setAge (const NvMOTFrameNum newAge) |
| Set the target age in frames. More... | |
| const TRACKER_STATE | getTrackerState () |
| Return the current tracker state. More... | |
| void | setTrackerState (const TRACKER_STATE state) |
| Set the current tracker state. More... | |
| const NvMOTFrameNum | getShadowTrackingAge () |
| Return the number of frames spent in shadow tracking. More... | |
| const TargetId | getTargetID () |
| Return the unique target ID. More... | |
| void | setTargetID (const TargetId newTargetID) |
| Set the unique target ID. More... | |
| const uint16_t | getClassId () |
| Return the target class ID. More... | |
| const std::deque< TargetInfo > & | getPastFrameData () |
| Return buffered past-frame target information. More... | |
| std::list< TargetInfo > & | getTrajectoryBuffer () |
| Return the target trajectory buffer. More... | |
| void | setTrajectoryBuffer (const std::list< TargetInfo > &traj) |
| Replace the target trajectory buffer. More... | |
| const NvMotDataTypes::Rect2f | getPredictedTargetBbox () |
| Return the bounding box predicted by the state estimator. More... | |
| const TimeStamp | getTargetIDTimeStamp () |
| Return the timestamp at which the target ID was created. More... | |
| void | setTargetIDTimeStamp (const TimeStamp time) |
| Set the timestamp at which the target ID was created. More... | |
| const bool | becameActive () |
| Report whether the target became ACTIVE in the current frame. More... | |
| void | setBecameActive (const bool flag) |
| Set whether the target became ACTIVE in the current frame. More... | |
| const bool | acquiredID () |
| Report whether the target acquired an ID for the first time. More... | |
| void | setAcquiredID (const bool flag) |
| Set whether the target acquired an ID for the first time. More... | |
| const std::vector< PeerTarget > | getPeerTargets () |
| Return peer-camera targets associated with this target. More... | |
| void | setPeerTargets (const std::vector< PeerTarget > peerTargets) |
| Replace peer-camera targets associated with this target. More... | |
| void | setNeedTargetIDAssigned () |
| Mark the target as ready for target ID assignment. More... | |
| float | getDistFromCam () |
| Return the target distance from the camera. More... | |
| std::tuple< Eigen::VectorXd, Eigen::MatrixXd > | getStatesWithCov () |
| Return the current estimator state and covariance. More... | |
| std::tuple< Eigen::VectorXd, Eigen::MatrixXd > | getPredictedStatesWithCov (const float dT=1.f) |
| Return the predicted estimator state and covariance. More... | |
| std::tuple< Eigen::VectorXd, Eigen::MatrixXd > | getPredictedMeasurementsWithCov () |
| Return predicted measurements and their covariance. More... | |
| const float | getTrackerConfidence () |
| Return the current tracker confidence. More... | |
| const int | getMatchedDetObjInd () |
| Return the matched detection index or negative one when unmatched. More... | |
| const DetectedObjInfo * | getMatchedDetObj () |
| Return the detected object matched to the target. More... | |
| void | setConfidenceCorrRespAtDetectedPts (const float *ptr, const size_t length) |
| Store confidence-weighted correlation responses at detected points. More... | |
| const std::vector< float > & | getConfidenceCorrRespAtDetectedPts () |
| Return confidence-weighted correlation responses at detected points. More... | |
| void | setCorrRespAtDetectedPts (const float *ptr, const size_t length) |
| Store correlation responses at detected points. More... | |
| const std::vector< float > & | getCorrRespAtDetectedPts () |
| Return correlation responses at detected points. More... | |
| void | setConfidenceReidDets (const float *ptr, const size_t length) |
| Store ReID confidence values for detections. More... | |
| void | setConfidenceReidDets (std::vector< float > vec) |
| Move ReID confidence values into the target. More... | |
| const std::vector< float > & | getConfidenceReidDets () |
| Return ReID confidence values for detections. More... | |
| void | addConfidenceListReidDets (const float *ptr, const size_t length) |
| Append a model's ReID confidence values. More... | |
| std::vector< std::vector< float > > & | getConfidenceListReidDets () |
| Return ReID confidence values from all models. More... | |
| void | setConfidenceReidDetsFrameNum (const std::vector< int > input) |
| Store frame numbers associated with ReID confidence values. More... | |
| const std::vector< int > & | getConfidenceReidDetsFrameNum () |
| Return frame numbers associated with ReID confidence values. More... | |
| void | setDisMahalanobisDets (const std::vector< float > disVec) |
| Store Mahalanobis distances from the target to detections. More... | |
| const std::vector< float > & | getDisMahalanobisDets () |
| Return Mahalanobis distances from the target to detections. More... | |
| void | setSegmentationMask (const NvMOTMask mask) |
| Store the target segmentation mask. More... | |
| const NvMOTMask & | getSegmentationMask () |
| Return the target segmentation mask. More... | |
| void | resetStateEstimator () |
| Reset the target state estimator. More... | |
| const NvMOTFrameNum | getlastFrameinTraj () |
| Return the last frame number in the trajectory buffer. More... | |
| const std::vector< float > & | getPose () |
| Return the target 2.5D pose keypoints. More... | |
| void | setPose25d (const float *ptr, const size_t length) |
| Store target 2.5D pose keypoints. More... | |
| void | setPose3d (const float *ptr, const size_t length) |
| Store target 3D pose keypoints. More... | |
| void | setObjModelProjector (std::shared_ptr< ObjectModelProjector > objModelProjector) |
| Store a deep copy of the object model projector. More... | |
| std::shared_ptr< ObjectModelProjector > | getObjModelProjector () |
| Return the target object model projector. More... | |
| bool | isObjModelProjectorInitialized () |
| Check whether the object model projector is initialized. More... | |
| void | setBbox3D (const Eigen::Vector2d &pt_world_feet, NvDsObj3DBbox &bbox3DWorld, float(*bbox3DImg)[2]) |
| Set 3D bounding box information. More... | |
| const bool | needTargetIDAssigned () |
| Report whether the target is ready for target ID assignment. More... | |
| void | resetNeedTargetIDAssigned () |
| Clear the target ID assignment request. More... | |
| const bool | ready4ReAssoc () |
| Report whether the target is ready for reassociation. More... | |
| void | resetReady4ReAssoc () |
| Clear the reassociation-ready flag. More... | |
| const bool | needToRemoveFromPendingReAssocDB () |
| Report whether the target must leave the pending reassociation database. More... | |
| void | resetNeedToRemoveFromPendingReAssocDB () |
| Clear the pending reassociation database removal flag. More... | |
| const bool | getStateUseAspc () |
| Report whether the state estimator uses aspect ratio. More... | |
| void | getReidFeaturesDet_h (const float **ptr, int &reidFeatureSize) |
| Return the detection ReID feature pointer and size. More... | |
| void | setReidFeaturesDet_h (const float *ptr, int reidFeatureSize) |
| Store detection ReID feature metadata and persist non-empty features. More... | |
| const std::vector< float > & | getPersistentReidFeature () const |
| Return the last persisted non-empty ReID feature. More... | |
| float | getTargetHeight () const |
| Return the estimated target height or the default human height. More... | |
| float | getHeightConfidence () const |
| Return the confidence of the estimated target height. More... | |
| void | setTargetHeight (float height, float confidence, bool force=false) |
| Update the estimated target height when an object model projector is available. More... | |
| float | getMinPoseConfidence () const |
| Return the minimum pose confidence or its default value. More... | |
| Eigen::Matrix2d | getLocCovariance () const |
| Return the location covariance from the state estimator. More... | |
| bool | usesProjectiveEstimator () const |
| Report whether the target uses a projective state estimator. More... | |
| bool | hasBeenActive () const |
| Report whether the target has ever reached ACTIVE state. More... | |
| const bool | needToReAssocFromReidService () |
| Report whether the target requires ReID-service reassociation. More... | |
| void | setNeedToReAssocFromReidService (const bool flag) |
| Set whether the target requires ReID-service reassociation. More... | |
| void | resetNeedToReAssocFromReidService () |
| Clear the ReID-service reassociation flag. More... | |
| const bool | adoptedReidServiceID () |
| Report whether the target adopted an ID from the ReID service. More... | |
| void | setAdoptedReidServiceID (const bool flag) |
| Set whether the target adopted an ID from the ReID service. More... | |
| const TargetId | getTargetIDBeforeAdoption () |
| Return the target ID held before ReID-service adoption. More... | |
| void | setTargetIDBeforeAdoption (const TargetId targetID) |
| Store the target ID held before ReID-service adoption. More... | |
| const TargetId | getTargetIDFromReidService () |
| Return the target ID assigned by the ReID service. More... | |
| void | setTargetIDFromReidService (const TargetId targetID) |
| Store the target ID assigned by the ReID service. More... | |
| void | setReidServiceAssocResponse (const std::map< TargetId, reidServiceAssocInfo > reidServiceAssocResponseMap) |
| Store association responses returned by the ReID service. More... | |
| const std::map< TargetId, reidServiceAssocInfo > & | getReidServiceAssocResponse () |
| Return association responses from the ReID service. More... | |
| float | getReidServiceMatchConfidence (const TargetId targetID) |
| Return the ReID-service match confidence for a target ID. More... | |
Protected Attributes | |
| const NvTrackerParamsTargetManager * | m_params |
| Configuration parameters for target management. More... | |
| std::shared_ptr< ObjectModelProjector > | m_objModelProjector |
| Refine bbox based on 3D object model. More... | |
| const TrackerIndex | m_targetInd |
| Index of this target in the allocated memory layout. More... | |
| TargetInfo | m_targetInfo |
| Tracked target information. More... | |
| std::atomic< TargetId > | m_targetID |
| Unique target ID. More... | |
| std::atomic< TimeStamp > | m_targetIDTimeStamp |
| Time at which the target ID was created. More... | |
| std::atomic< bool > | m_becameActive |
| Indicates whether the target became ACTIVE in the current frame. More... | |
| bool | m_hasBeenActive |
| Indicates whether the target has ever transitioned to ACTIVE. More... | |
| std::atomic< bool > | m_acquiredID |
| Indicates whether the target acquired an ID for the first time. More... | |
| std::vector< PeerTarget > | m_peerTargets |
| Peer targets from other cameras. More... | |
| MultiViewAssociatorParams | m_multiViewParams |
| Parameters for the multi-view associator. More... | |
| NvMotDataTypes::Rect2f | m_searchRegion |
| Given a target bbox, expand the bbox to some extent to define a search region. More... | |
| NvMotDataTypes::Rect2f | m_predictedSearchRegion |
| Given a search region, predict the search region for the next frame. More... | |
| NvMotDataTypes::Rect2f | m_progBbox |
| Progressed bounding box generated by segmenter. More... | |
| NvMOTMask | m_maskOriginal |
| Object segmentation mask in original streammux coordinates. More... | |
| bool | m_needToSetTargetID |
| Indicates whether this target is ready for target ID assignment. More... | |
| bool | m_ready4ReAssoc |
| Indicates whether this target is ready for reassociation. More... | |
| bool | m_needToRemoveFromPendingReAssocDB |
| Indicates whether the target must leave the pending reassociation database after becoming ACTIVE. More... | |
| bool | m_needToReAssocFromReidService |
| Indicates whether this target requires ReID-service reassociation. More... | |
| TargetId | m_targetIDFromReidService |
| Target ID assigned by the ReID service. More... | |
| std::map< TargetId, reidServiceAssocInfo > | m_reidServiceAssocResponseMap |
| Association information returned by the ReID service. More... | |
| bool | m_adoptedReidServiceID |
| Indicates whether an ID was adopted from the ReID service in the current frame. More... | |
| TargetId | m_targetIDBeforeAdoption |
| Target ID held before ReID-service adoption in the current frame. More... | |
| float | m_peakCorrResp_long |
| Peak correlation response over a long interval. More... | |
| float | m_peakCorrResp_short |
| Exponentially averaged peak correlation response over a short interval. More... | |
| std::deque< TargetInfo > | m_pastFrameDataBuffer |
| Buffer storing past-frame data. More... | |
| std::list< TargetInfo > | m_trajectoryBuffer |
| Record the whole trajectory. More... | |
| int | m_trajectorySkipInterval |
| Frame interval between stored trajectory points. More... | |
| std::shared_ptr< IEstimator2 > | m_stateEstimator |
| State estimator such as a Kalman or moving-average filter. More... | |
| std::vector< std::tuple< Eigen::VectorXd, Eigen::Matrix2d, bool > > | m_measList |
| Measurements, covariances, and detector-source flags for the state estimator. More... | |
| std::vector< float > | m_confidenceCorrRespAtDetectedPts |
| Visual-tracker confidence scores at detected points. More... | |
| std::vector< float > | m_corrRespAtDetectedPts |
| Visual-tracker correlation responses at detected points. More... | |
| std::vector< float > | m_confidenceReidDets |
| ReID feature-similarity confidence for each detection. More... | |
| std::vector< std::vector< float > > | m_confidenceListReidDets |
| Detection confidence values from multiple ReID models. More... | |
| std::vector< int > | m_confidenceReidDetsFrameNum |
| Frame number associated with each extracted ReID feature. More... | |
| std::vector< float > | m_disMahalanobisDets |
| Mahalanobis distance between the target and each detection. More... | |
| const float * | m_reidFeaturesDet_h |
| Target ReID feature data. More... | |
| int | m_reidFeatureSize = 0 |
| Number of values in each ReID feature. More... | |
| std::vector< float > | m_persistentReidFeature |
| Persisted copy of the last non-null embedding; survives non-extraction frames. More... | |
| bool | m_isOffline = false |
| Indicates whether the tracked object is part of online tracking or offline metadata fusion. More... | |
Constructor & Destructor Documentation
◆ NvTrackedObject() [1/2]
| NvTrackedObject::NvTrackedObject | ( | const std::string & | configFilePath, |
| const NvTrackerParamsTargetManager * | params, | ||
| const TrackerIndex | trackerInd | ||
| ) |
Initialize a tracked target and its estimator.
- Parameters
-
[in] configFilePath Path to the tracker configuration file. [in] params Parsed target-manager parameters. [in] trackerInd Index of this target in the allocated memory layout.
◆ ~NvTrackedObject() [1/2]
|
virtual |
Release resources owned by the tracked target.
◆ NvTrackedObject() [2/2]
| NvTrackedObject::NvTrackedObject | ( | const std::string & | configFilePath, |
| const NvTrackerParamsTargetManager * | params, | ||
| const TrackerIndex | trackerInd | ||
| ) |
Initialize a tracked target and its estimator.
- Parameters
-
[in] configFilePath Path to the tracker configuration file. [in] params Parsed target-manager parameters. [in] trackerInd Index of this target in the allocated memory layout.
◆ ~NvTrackedObject() [2/2]
|
virtual |
Release resources owned by the tracked target.
Member Function Documentation
◆ acquiredID() [1/2]
|
inline |
Report whether the target acquired an ID for the first time.
Definition at line 430 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_acquiredID.
◆ acquiredID() [2/2]
|
inline |
Report whether the target acquired an ID for the first time.
Definition at line 430 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_acquiredID.
◆ addConfidenceListReidDets() [1/2]
|
inline |
Append a model's ReID confidence values.
- Parameters
-
[in] ptr Pointer to the confidence values. [in] length Number of confidence values.
Definition at line 536 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_confidenceListReidDets.
◆ addConfidenceListReidDets() [2/2]
|
inline |
Append a model's ReID confidence values.
- Parameters
-
[in] ptr Pointer to the confidence values. [in] length Number of confidence values.
Definition at line 536 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_confidenceListReidDets.
◆ addPastFrameData() [1/2]
| void NvTrackedObject::addPastFrameData | ( | ) |
Add the target info for the current frame into a buffer for later reporting.
◆ addPastFrameData() [2/2]
| void NvTrackedObject::addPastFrameData | ( | ) |
Add the target info for the current frame into a buffer for later reporting.
◆ adoptedReidServiceID() [1/2]
|
inline |
Report whether the target adopted an ID from the ReID service.
Definition at line 731 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_adoptedReidServiceID.
◆ adoptedReidServiceID() [2/2]
|
inline |
Report whether the target adopted an ID from the ReID service.
Definition at line 731 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_adoptedReidServiceID.
◆ adoptPastFrameData() [1/2]
| void NvTrackedObject::adoptPastFrameData | ( | const std::deque< TargetInfo > & | pastFrameBuffer | ) |
In case of re-assoc with a newer tracklet, fuse its past frame object into the existing one.
- Parameters
-
[in] pastFrameBuffer Past-frame objects appended to this target's buffer.
◆ adoptPastFrameData() [2/2]
| void NvTrackedObject::adoptPastFrameData | ( | const std::deque< TargetInfo > & | pastFrameBuffer | ) |
In case of re-assoc with a newer tracklet, fuse its past frame object into the existing one.
- Parameters
-
[in] pastFrameBuffer Past-frame objects appended to this target's buffer.
◆ adoptTracklet() [1/2]
| void NvTrackedObject::adoptTracklet | ( | const std::list< TargetInfo > & | tracklet | ) |
In case of re-assoc with a newer tracklet, adopt and fuse it to the existing one.
- Parameters
-
[in] tracklet Newer tracklet fused into this target's trajectory.
◆ adoptTracklet() [2/2]
| void NvTrackedObject::adoptTracklet | ( | const std::list< TargetInfo > & | tracklet | ) |
In case of re-assoc with a newer tracklet, adopt and fuse it to the existing one.
- Parameters
-
[in] tracklet Newer tracklet fused into this target's trajectory.
◆ becameActive() [1/2]
|
inline |
Report whether the target became ACTIVE in the current frame.
Definition at line 421 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_becameActive.
◆ becameActive() [2/2]
|
inline |
Report whether the target became ACTIVE in the current frame.
Definition at line 421 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_becameActive.
◆ defineSearchRegion() [1/2]
| const NvMotDataTypes::Rect2f NvTrackedObject::defineSearchRegion | ( | const NvMotDataTypes::Rect2f | bbox | ) | const |
Expand a target bounding box into its search region.
- Parameters
-
[in] bbox Target bounding box to expand.
◆ defineSearchRegion() [2/2]
| const NvMotDataTypes::Rect2f NvTrackedObject::defineSearchRegion | ( | const NvMotDataTypes::Rect2f | bbox | ) | const |
Expand a target bounding box into its search region.
- Parameters
-
[in] bbox Target bounding box to expand.
◆ fuseOverlappingTracklets() [1/2]
| std::list<TargetInfo> NvTrackedObject::fuseOverlappingTracklets | ( | const std::list< TargetInfo > & | tracklet, |
| const std::list< TargetInfo > & | peerTracklet | ||
| ) |
Fuse the peer's tracklet into the target's.
- Parameters
-
[in] tracklet This target's tracklet. [in] peerTracklet Peer tracklet fused with the target tracklet.
- Returns
- Fused tracklet, or the target tracklet when either input is empty.
◆ fuseOverlappingTracklets() [2/2]
| std::list<TargetInfo> NvTrackedObject::fuseOverlappingTracklets | ( | const std::list< TargetInfo > & | tracklet, |
| const std::list< TargetInfo > & | peerTracklet | ||
| ) |
Fuse the peer's tracklet into the target's.
- Parameters
-
[in] tracklet This target's tracklet. [in] peerTracklet Peer tracklet fused with the target tracklet.
- Returns
- Fused tracklet, or the target tracklet when either input is empty.
◆ generateTrackedObjects4Reid() [1/2]
| std::map<NvMOTStreamId, std::deque<DetectedObjInfo> > NvTrackedObject::generateTrackedObjects4Reid | ( | const std::map< NvMOTStreamId, NvMOTFrame * > & | inputMeta | ) |
Package this target for ReID extraction when eligible.
- Parameters
-
[in] inputMeta Input frames keyed by video stream ID.
◆ generateTrackedObjects4Reid() [2/2]
| std::map<NvMOTStreamId, std::deque<DetectedObjInfo> > NvTrackedObject::generateTrackedObjects4Reid | ( | const std::map< NvMOTStreamId, NvMOTFrame * > & | inputMeta | ) |
Package this target for ReID extraction when eligible.
- Parameters
-
[in] inputMeta Input frames keyed by video stream ID.
◆ getAge() [1/2]
|
inline |
Return the target age in frames.
Definition at line 353 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::age, and m_targetInfo.
◆ getAge() [2/2]
|
inline |
Return the target age in frames.
Definition at line 353 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::age, and m_targetInfo.
◆ getClassId() [1/2]
|
inline |
Return the target class ID.
Definition at line 386 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::classId, and m_targetInfo.
◆ getClassId() [2/2]
|
inline |
Return the target class ID.
Definition at line 386 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::classId, and m_targetInfo.
◆ getConfidenceCorrRespAtDetectedPts() [1/2]
|
inline |
Return confidence-weighted correlation responses at detected points.
Definition at line 497 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceCorrRespAtDetectedPts.
◆ getConfidenceCorrRespAtDetectedPts() [2/2]
|
inline |
Return confidence-weighted correlation responses at detected points.
Definition at line 497 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceCorrRespAtDetectedPts.
◆ getConfidenceListReidDets() [1/2]
|
inline |
Return ReID confidence values from all models.
Definition at line 542 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceListReidDets.
◆ getConfidenceListReidDets() [2/2]
|
inline |
Return ReID confidence values from all models.
Definition at line 542 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceListReidDets.
◆ getConfidenceReidDets() [1/2]
|
inline |
Return ReID confidence values for detections.
Definition at line 529 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDets.
◆ getConfidenceReidDets() [2/2]
|
inline |
Return ReID confidence values for detections.
Definition at line 529 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDets.
◆ getConfidenceReidDetsFrameNum() [1/2]
|
inline |
Return frame numbers associated with ReID confidence values.
Definition at line 551 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDetsFrameNum.
◆ getConfidenceReidDetsFrameNum() [2/2]
|
inline |
Return frame numbers associated with ReID confidence values.
Definition at line 551 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDetsFrameNum.
◆ getCorrRespAtDetectedPts() [1/2]
|
inline |
Return correlation responses at detected points.
Definition at line 510 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_corrRespAtDetectedPts.
◆ getCorrRespAtDetectedPts() [2/2]
|
inline |
Return correlation responses at detected points.
Definition at line 510 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_corrRespAtDetectedPts.
◆ getDisMahalanobisDets() [1/2]
|
inline |
Return Mahalanobis distances from the target to detections.
Definition at line 560 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_disMahalanobisDets.
◆ getDisMahalanobisDets() [2/2]
|
inline |
Return Mahalanobis distances from the target to detections.
Definition at line 560 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_disMahalanobisDets.
◆ getDistFromCam() [1/2]
|
inline |
Return the target distance from the camera.
Definition at line 451 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::distFromCam, and m_targetInfo.
◆ getDistFromCam() [2/2]
|
inline |
Return the target distance from the camera.
Definition at line 451 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::distFromCam, and m_targetInfo.
◆ getHeightConfidence() [1/2]
|
inline |
Return the confidence of the estimated target height.
Definition at line 677 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getHeightConfidence() [2/2]
|
inline |
Return the confidence of the estimated target height.
Definition at line 677 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getlastFrameinTraj() [1/2]
|
inline |
Return the last frame number in the trajectory buffer.
Definition at line 575 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_trajectoryBuffer.
◆ getlastFrameinTraj() [2/2]
|
inline |
Return the last frame number in the trajectory buffer.
Definition at line 575 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_trajectoryBuffer.
◆ getLocCovariance() [1/2]
|
inline |
Return the location covariance from the state estimator.
Definition at line 704 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator.
◆ getLocCovariance() [2/2]
|
inline |
Return the location covariance from the state estimator.
Definition at line 704 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator.
◆ getMatchedDetObj() [1/2]
|
inline |
Return the detected object matched to the target.
Definition at line 484 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::matchedDetObjInfo.
◆ getMatchedDetObj() [2/2]
|
inline |
Return the detected object matched to the target.
Definition at line 484 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::matchedDetObjInfo.
◆ getMatchedDetObjInd() [1/2]
|
inline |
Return the matched detection index or negative one when unmatched.
Definition at line 478 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References DetectedObjInfo::bboxInd, m_targetInfo, and TargetInfo::matchedDetObjInfo.
◆ getMatchedDetObjInd() [2/2]
|
inline |
Return the matched detection index or negative one when unmatched.
Definition at line 478 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References DetectedObjInfo::bboxInd, m_targetInfo, and TargetInfo::matchedDetObjInfo.
◆ getMinPoseConfidence() [1/2]
|
inline |
Return the minimum pose confidence or its default value.
Definition at line 697 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getMinPoseConfidence() [2/2]
|
inline |
Return the minimum pose confidence or its default value.
Definition at line 697 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getObjModelProjector() [1/2]
|
inline |
Return the target object model projector.
Definition at line 604 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getObjModelProjector() [2/2]
|
inline |
Return the target object model projector.
Definition at line 604 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getPastFrameData() [1/2]
|
inline |
Return buffered past-frame target information.
Definition at line 394 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_pastFrameDataBuffer.
◆ getPastFrameData() [2/2]
|
inline |
Return buffered past-frame target information.
Definition at line 394 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_pastFrameDataBuffer.
◆ getPeerTargets() [1/2]
|
inline |
Return peer-camera targets associated with this target.
Definition at line 439 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_peerTargets.
◆ getPeerTargets() [2/2]
|
inline |
Return peer-camera targets associated with this target.
Definition at line 439 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_peerTargets.
◆ getPersistentReidFeature() [1/2]
|
inline |
Return the last persisted non-empty ReID feature.
Definition at line 667 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_persistentReidFeature.
◆ getPersistentReidFeature() [2/2]
|
inline |
Return the last persisted non-empty ReID feature.
Definition at line 667 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_persistentReidFeature.
◆ getPose() [1/2]
|
inline |
Return the target 2.5D pose keypoints.
Definition at line 578 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::pose25d.
◆ getPose() [2/2]
|
inline |
Return the target 2.5D pose keypoints.
Definition at line 578 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::pose25d.
◆ getPredictedMeasurementsWithCov() [1/2]
|
inline |
Return predicted measurements and their covariance.
Definition at line 469 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator, and absl::move().
◆ getPredictedMeasurementsWithCov() [2/2]
|
inline |
Return predicted measurements and their covariance.
Definition at line 469 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator, and absl::move().
◆ getPredictedSearchRegion() [1/2]
|
inline |
Get the predicted search region for the next frame.
Definition at line 341 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_predictedSearchRegion.
◆ getPredictedSearchRegion() [2/2]
|
inline |
Get the predicted search region for the next frame.
Definition at line 341 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_predictedSearchRegion.
◆ getPredictedStatesWithCov() [1/2]
|
inline |
Return the predicted estimator state and covariance.
- Parameters
-
[in] dT Prediction time step.
Definition at line 463 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator, and absl::move().
◆ getPredictedStatesWithCov() [2/2]
|
inline |
Return the predicted estimator state and covariance.
- Parameters
-
[in] dT Prediction time step.
Definition at line 463 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator, and absl::move().
◆ getPredictedTargetBbox() [1/2]
|
inline |
Return the bounding box predicted by the state estimator.
Definition at line 406 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References CV_FUNCS::convertXToBbox(), and m_stateEstimator.
◆ getPredictedTargetBbox() [2/2]
|
inline |
Return the bounding box predicted by the state estimator.
Definition at line 406 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References CV_FUNCS::convertXToBbox(), and m_stateEstimator.
◆ getProgBbox() [1/2]
|
inline |
Return the progressed bounding box generated by the segmenter.
Definition at line 344 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_progBbox.
◆ getProgBbox() [2/2]
|
inline |
Return the progressed bounding box generated by the segmenter.
Definition at line 344 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_progBbox.
◆ getReidFeaturesDet_h() [1/2]
|
inline |
Return the detection ReID feature pointer and size.
- Parameters
-
[out] ptr Pointer updated with the ReID feature address. [out] reidFeatureSize Number of values in the ReID feature.
Definition at line 646 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidFeaturesDet_h, and m_reidFeatureSize.
◆ getReidFeaturesDet_h() [2/2]
|
inline |
Return the detection ReID feature pointer and size.
- Parameters
-
[out] ptr Pointer updated with the ReID feature address. [out] reidFeatureSize Number of values in the ReID feature.
Definition at line 646 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidFeaturesDet_h, and m_reidFeatureSize.
◆ getReidServiceAssocResponse() [1/2]
|
inline |
Return association responses from the ReID service.
Definition at line 767 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidServiceAssocResponseMap.
◆ getReidServiceAssocResponse() [2/2]
|
inline |
Return association responses from the ReID service.
Definition at line 767 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidServiceAssocResponseMap.
◆ getReidServiceMatchConfidence() [1/2]
|
inline |
Return the ReID-service match confidence for a target ID.
- Parameters
-
[in] targetID Target ID whose match confidence is requested.
Definition at line 776 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidServiceAssocResponseMap.
◆ getReidServiceMatchConfidence() [2/2]
|
inline |
Return the ReID-service match confidence for a target ID.
- Parameters
-
[in] targetID Target ID whose match confidence is requested.
Definition at line 776 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidServiceAssocResponseMap.
◆ getSearchRegion() [1/2]
|
inline |
Get the search region for the current frame.
Definition at line 338 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_searchRegion.
◆ getSearchRegion() [2/2]
|
inline |
Get the search region for the current frame.
Definition at line 338 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_searchRegion.
◆ getSegmentationMask() [1/2]
|
inline |
Return the target segmentation mask.
Definition at line 569 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_maskOriginal.
◆ getSegmentationMask() [2/2]
|
inline |
Return the target segmentation mask.
Definition at line 569 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_maskOriginal.
◆ getShadowTrackingAge() [1/2]
|
inline |
Return the number of frames spent in shadow tracking.
Definition at line 374 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::shadowTrackingAge.
◆ getShadowTrackingAge() [2/2]
|
inline |
Return the number of frames spent in shadow tracking.
Definition at line 374 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::shadowTrackingAge.
◆ getStatesWithCov() [1/2]
|
inline |
Return the current estimator state and covariance.
Definition at line 454 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator, and absl::move().
◆ getStatesWithCov() [2/2]
|
inline |
Return the current estimator state and covariance.
Definition at line 454 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator, and absl::move().
◆ getStateUseAspc() [1/2]
|
inline |
Report whether the state estimator uses aspect ratio.
Definition at line 639 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator.
◆ getStateUseAspc() [2/2]
|
inline |
Report whether the state estimator uses aspect ratio.
Definition at line 639 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator.
◆ getTargetBbox() [1/2]
|
inline |
Return the current target bounding box.
Definition at line 335 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::tBbox.
◆ getTargetBbox() [2/2]
|
inline |
Return the current target bounding box.
Definition at line 335 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::tBbox.
◆ getTargetHeight() [1/2]
|
inline |
Return the estimated target height or the default human height.
Definition at line 670 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getTargetHeight() [2/2]
|
inline |
Return the estimated target height or the default human height.
Definition at line 670 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ getTargetID() [1/2]
|
inline |
Return the unique target ID.
Definition at line 377 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetID.
◆ getTargetID() [2/2]
|
inline |
Return the unique target ID.
Definition at line 377 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetID.
◆ getTargetIDBeforeAdoption() [1/2]
|
inline |
Return the target ID held before ReID-service adoption.
Definition at line 740 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDBeforeAdoption.
◆ getTargetIDBeforeAdoption() [2/2]
|
inline |
Return the target ID held before ReID-service adoption.
Definition at line 740 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDBeforeAdoption.
◆ getTargetIDFromReidService() [1/2]
|
inline |
Return the target ID assigned by the ReID service.
Definition at line 749 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDFromReidService.
◆ getTargetIDFromReidService() [2/2]
|
inline |
Return the target ID assigned by the ReID service.
Definition at line 749 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDFromReidService.
◆ getTargetIDTimeStamp() [1/2]
|
inline |
Return the timestamp at which the target ID was created.
Definition at line 412 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDTimeStamp.
◆ getTargetIDTimeStamp() [2/2]
|
inline |
Return the timestamp at which the target ID was created.
Definition at line 412 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDTimeStamp.
◆ getTargetInd() [1/2]
|
inline |
Return the target index in the allocated memory layout.
Definition at line 323 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInd.
◆ getTargetInd() [2/2]
|
inline |
Return the target index in the allocated memory layout.
Definition at line 323 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInd.
◆ getTargetInfo() [1/2]
|
inline |
Return the current target information.
Definition at line 326 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo.
◆ getTargetInfo() [2/2]
|
inline |
Return the current target information.
Definition at line 326 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo.
◆ getTrackerConfidence() [1/2]
|
inline |
Return the current tracker confidence.
Definition at line 475 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::confidence, and m_targetInfo.
◆ getTrackerConfidence() [2/2]
|
inline |
Return the current tracker confidence.
Definition at line 475 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::confidence, and m_targetInfo.
◆ getTrackerState() [1/2]
|
inline |
Return the current tracker state.
Definition at line 365 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::trackerState.
◆ getTrackerState() [2/2]
|
inline |
Return the current tracker state.
Definition at line 365 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::trackerState.
◆ getTrajectoryBuffer() [1/2]
|
inline |
Return the target trajectory buffer.
Definition at line 397 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_trajectoryBuffer.
◆ getTrajectoryBuffer() [2/2]
|
inline |
Return the target trajectory buffer.
Definition at line 397 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_trajectoryBuffer.
◆ getVideoStreamId() [1/2]
|
inline |
Return the video stream associated with this target.
Definition at line 320 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::videoStreamId.
◆ getVideoStreamId() [2/2]
|
inline |
Return the video stream associated with this target.
Definition at line 320 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::videoStreamId.
◆ getVisibility() [1/2]
|
inline |
Return the visible fraction of the target.
Definition at line 356 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::visibility.
◆ getVisibility() [2/2]
|
inline |
Return the visible fraction of the target.
Definition at line 356 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::visibility.
◆ hasBeenActive() [1/2]
|
inline |
Report whether the target has ever reached ACTIVE state.
Definition at line 716 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_hasBeenActive.
◆ hasBeenActive() [2/2]
|
inline |
Report whether the target has ever reached ACTIVE state.
Definition at line 716 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_hasBeenActive.
◆ incrementShadowTrackingAge() [1/2]
|
inline |
Increment the number of frames spent in shadow tracking.
- Parameters
-
[in] increment Number of frames to add to the shadow-tracking age.
Definition at line 257 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::shadowTrackingAge.
◆ incrementShadowTrackingAge() [2/2]
|
inline |
Increment the number of frames spent in shadow tracking.
- Parameters
-
[in] increment Number of frames to add to the shadow-tracking age.
Definition at line 257 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::shadowTrackingAge.
◆ initializeQuasiActiveStates() [1/2]
| void NvTrackedObject::initializeQuasiActiveStates | ( | const NvMOTFrameNum | frameNum, |
| const PeerTarget * | peerTarget | ||
| ) |
Initialize a target tracked by a peer camera in quasi-active state.
- Parameters
-
[in] frameNum Current frame number. [in] peerTarget Peer-camera target used to initialize target information.
◆ initializeQuasiActiveStates() [2/2]
| void NvTrackedObject::initializeQuasiActiveStates | ( | const NvMOTFrameNum | frameNum, |
| const PeerTarget * | peerTarget | ||
| ) |
Initialize a target tracked by a peer camera in quasi-active state.
- Parameters
-
[in] frameNum Current frame number. [in] peerTarget Peer-camera target used to initialize target information.
◆ isObjModelProjectorInitialized() [1/2]
| bool NvTrackedObject::isObjModelProjectorInitialized | ( | ) |
Check whether the object model projector is initialized.
- Returns
- True when the object model projector is initialized.
◆ isObjModelProjectorInitialized() [2/2]
| bool NvTrackedObject::isObjModelProjectorInitialized | ( | ) |
Check whether the object model projector is initialized.
- Returns
- True when the object model projector is initialized.
◆ needTargetIDAssigned() [1/2]
|
inline |
Report whether the target is ready for target ID assignment.
Definition at line 621 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToSetTargetID.
◆ needTargetIDAssigned() [2/2]
|
inline |
Report whether the target is ready for target ID assignment.
Definition at line 621 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToSetTargetID.
◆ needToReAssocFromReidService() [1/2]
|
inline |
Report whether the target requires ReID-service reassociation.
Definition at line 719 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToReAssocFromReidService.
◆ needToReAssocFromReidService() [2/2]
|
inline |
Report whether the target requires ReID-service reassociation.
Definition at line 719 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToReAssocFromReidService.
◆ needToRemoveFromPendingReAssocDB() [1/2]
|
inline |
Report whether the target must leave the pending reassociation database.
Definition at line 633 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToRemoveFromPendingReAssocDB.
◆ needToRemoveFromPendingReAssocDB() [2/2]
|
inline |
Report whether the target must leave the pending reassociation database.
Definition at line 633 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToRemoveFromPendingReAssocDB.
◆ purgeTrajectoryBufferUntilSpecified() [1/2]
| void NvTrackedObject::purgeTrajectoryBufferUntilSpecified | ( | const NvMOTFrameNum | frameNum | ) |
Purge the trajectory buffer until the frame num specified.
- Parameters
-
[in] frameNum Newest frame number that is kept; later points are removed.
◆ purgeTrajectoryBufferUntilSpecified() [2/2]
| void NvTrackedObject::purgeTrajectoryBufferUntilSpecified | ( | const NvMOTFrameNum | frameNum | ) |
Purge the trajectory buffer until the frame num specified.
- Parameters
-
[in] frameNum Newest frame number that is kept; later points are removed.
◆ ready4ReAssoc() [1/2]
|
inline |
Report whether the target is ready for reassociation.
Definition at line 627 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_ready4ReAssoc.
◆ ready4ReAssoc() [2/2]
|
inline |
Report whether the target is ready for reassociation.
Definition at line 627 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_ready4ReAssoc.
◆ reset() [1/2]
| void NvTrackedObject::reset | ( | ) |
Reset the target states for later use.
◆ reset() [2/2]
| void NvTrackedObject::reset | ( | ) |
Reset the target states for later use.
◆ resetNeedTargetIDAssigned() [1/2]
|
inline |
Clear the target ID assignment request.
Definition at line 624 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToSetTargetID.
◆ resetNeedTargetIDAssigned() [2/2]
|
inline |
Clear the target ID assignment request.
Definition at line 624 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToSetTargetID.
◆ resetNeedToReAssocFromReidService() [1/2]
|
inline |
Clear the ReID-service reassociation flag.
Definition at line 728 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToReAssocFromReidService.
◆ resetNeedToReAssocFromReidService() [2/2]
|
inline |
Clear the ReID-service reassociation flag.
Definition at line 728 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToReAssocFromReidService.
◆ resetNeedToRemoveFromPendingReAssocDB() [1/2]
|
inline |
Clear the pending reassociation database removal flag.
Definition at line 636 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToRemoveFromPendingReAssocDB.
◆ resetNeedToRemoveFromPendingReAssocDB() [2/2]
|
inline |
Clear the pending reassociation database removal flag.
Definition at line 636 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToRemoveFromPendingReAssocDB.
◆ resetPastFrameData() [1/2]
|
inline |
Clear the past-frame data buffer.
Definition at line 266 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_pastFrameDataBuffer.
◆ resetPastFrameData() [2/2]
|
inline |
Clear the past-frame data buffer.
Definition at line 266 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_pastFrameDataBuffer.
◆ resetReady4ReAssoc() [1/2]
|
inline |
Clear the reassociation-ready flag.
Definition at line 630 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_ready4ReAssoc.
◆ resetReady4ReAssoc() [2/2]
|
inline |
Clear the reassociation-ready flag.
Definition at line 630 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_ready4ReAssoc.
◆ resetShadowTrackingAge() [1/2]
|
inline |
Reset the shadow-tracking age to zero.
Definition at line 260 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::shadowTrackingAge.
◆ resetShadowTrackingAge() [2/2]
|
inline |
Reset the shadow-tracking age to zero.
Definition at line 260 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::shadowTrackingAge.
◆ resetStateEstimator() [1/2]
|
inline |
Reset the target state estimator.
Definition at line 572 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator.
◆ resetStateEstimator() [2/2]
|
inline |
Reset the target state estimator.
Definition at line 572 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_stateEstimator.
◆ setAcquiredID() [1/2]
|
inline |
Set whether the target acquired an ID for the first time.
- Parameters
-
[in] flag New acquired-ID flag value.
Definition at line 436 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_acquiredID.
◆ setAcquiredID() [2/2]
|
inline |
Set whether the target acquired an ID for the first time.
- Parameters
-
[in] flag New acquired-ID flag value.
Definition at line 436 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_acquiredID.
◆ setAdoptedReidServiceID() [1/2]
|
inline |
Set whether the target adopted an ID from the ReID service.
- Parameters
-
[in] flag New ReID-service ID adoption flag value.
Definition at line 737 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_adoptedReidServiceID.
◆ setAdoptedReidServiceID() [2/2]
|
inline |
Set whether the target adopted an ID from the ReID service.
- Parameters
-
[in] flag New ReID-service ID adoption flag value.
Definition at line 737 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_adoptedReidServiceID.
◆ setAge() [1/2]
|
inline |
Set the target age in frames.
- Parameters
-
[in] newAge New target age in frames.
Definition at line 362 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::age, and m_targetInfo.
◆ setAge() [2/2]
|
inline |
Set the target age in frames.
- Parameters
-
[in] newAge New target age in frames.
Definition at line 362 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References TargetInfo::age, and m_targetInfo.
◆ setBbox3D() [1/2]
| void NvTrackedObject::setBbox3D | ( | const Eigen::Vector2d & | pt_world_feet, |
| NvDsObj3DBbox & | bbox3DWorld, | ||
| float(*) | bbox3DImg[2] | ||
| ) |
Set 3D bounding box information.
- Parameters
-
[in] pt_world_feet World coordinates of the feet point. [out] bbox3DWorld 3D bounding box in world coordinates. [out] bbox3DImg 2D projection of the 3D bounding box corners, eight corners with x and y coordinates.
◆ setBbox3D() [2/2]
| void NvTrackedObject::setBbox3D | ( | const Eigen::Vector2d & | pt_world_feet, |
| NvDsObj3DBbox & | bbox3DWorld, | ||
| float(*) | bbox3DImg[2] | ||
| ) |
Set 3D bounding box information.
- Parameters
-
[in] pt_world_feet World coordinates of the feet point. [out] bbox3DWorld 3D bounding box in world coordinates. [out] bbox3DImg 2D projection of the 3D bounding box corners, eight corners with x and y coordinates.
◆ setBecameActive() [1/2]
|
inline |
Set whether the target became ACTIVE in the current frame.
- Parameters
-
[in] flag New became-ACTIVE flag value.
Definition at line 427 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_becameActive.
◆ setBecameActive() [2/2]
|
inline |
Set whether the target became ACTIVE in the current frame.
- Parameters
-
[in] flag New became-ACTIVE flag value.
Definition at line 427 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_becameActive.
◆ setConfidenceCorrRespAtDetectedPts() [1/2]
|
inline |
Store confidence-weighted correlation responses at detected points.
- Parameters
-
[in] ptr Pointer to the response values. [in] length Number of response values.
Definition at line 491 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_confidenceCorrRespAtDetectedPts.
◆ setConfidenceCorrRespAtDetectedPts() [2/2]
|
inline |
Store confidence-weighted correlation responses at detected points.
- Parameters
-
[in] ptr Pointer to the response values. [in] length Number of response values.
Definition at line 491 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_confidenceCorrRespAtDetectedPts.
◆ setConfidenceReidDets() [1/4]
|
inline |
Store ReID confidence values for detections.
- Parameters
-
[in] ptr Pointer to the confidence values. [in] length Number of confidence values.
Definition at line 517 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_confidenceReidDets.
◆ setConfidenceReidDets() [2/4]
|
inline |
Store ReID confidence values for detections.
- Parameters
-
[in] ptr Pointer to the confidence values. [in] length Number of confidence values.
Definition at line 517 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_confidenceReidDets.
◆ setConfidenceReidDets() [3/4]
|
inline |
Move ReID confidence values into the target.
- Parameters
-
[in] vec ReID confidence values to store.
Definition at line 526 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDets, and absl::move().
◆ setConfidenceReidDets() [4/4]
|
inline |
Move ReID confidence values into the target.
- Parameters
-
[in] vec ReID confidence values to store.
Definition at line 526 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDets, and absl::move().
◆ setConfidenceReidDetsFrameNum() [1/2]
|
inline |
Store frame numbers associated with ReID confidence values.
- Parameters
-
[in] input Frame numbers to store.
Definition at line 548 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDetsFrameNum.
◆ setConfidenceReidDetsFrameNum() [2/2]
|
inline |
Store frame numbers associated with ReID confidence values.
- Parameters
-
[in] input Frame numbers to store.
Definition at line 548 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_confidenceReidDetsFrameNum.
◆ setCorrRespAtDetectedPts() [1/2]
|
inline |
Store correlation responses at detected points.
- Parameters
-
[in] ptr Pointer to the response values. [in] length Number of response values.
Definition at line 504 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_corrRespAtDetectedPts.
◆ setCorrRespAtDetectedPts() [2/2]
|
inline |
Store correlation responses at detected points.
- Parameters
-
[in] ptr Pointer to the response values. [in] length Number of response values.
Definition at line 504 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), and m_corrRespAtDetectedPts.
◆ setDisMahalanobisDets() [1/2]
|
inline |
Store Mahalanobis distances from the target to detections.
- Parameters
-
[in] disVec Mahalanobis distances to store.
Definition at line 557 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_disMahalanobisDets.
◆ setDisMahalanobisDets() [2/2]
|
inline |
Store Mahalanobis distances from the target to detections.
- Parameters
-
[in] disVec Mahalanobis distances to store.
Definition at line 557 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_disMahalanobisDets.
◆ setLocalizationResults() [1/2]
| void NvTrackedObject::setLocalizationResults | ( | const NvMOTFrameNum | frameNum, |
| const float | trackingConfidence, | ||
| const NvMotDataTypes::Rect2f & | localizationBbox | ||
| ) |
Update localization states from the current tracker result.
- Parameters
-
[in] frameNum Current frame number. [in] trackingConfidence Current tracking confidence. [in] localizationBbox Localized bounding box.
◆ setLocalizationResults() [2/2]
| void NvTrackedObject::setLocalizationResults | ( | const NvMOTFrameNum | frameNum, |
| const float | trackingConfidence, | ||
| const NvMotDataTypes::Rect2f & | localizationBbox | ||
| ) |
Update localization states from the current tracker result.
- Parameters
-
[in] frameNum Current frame number. [in] trackingConfidence Current tracking confidence. [in] localizationBbox Localized bounding box.
◆ setNeedTargetIDAssigned() [1/2]
|
inline |
Mark the target as ready for target ID assignment.
Definition at line 448 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToSetTargetID.
◆ setNeedTargetIDAssigned() [2/2]
|
inline |
Mark the target as ready for target ID assignment.
Definition at line 448 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToSetTargetID.
◆ setNeedToReAssocFromReidService() [1/2]
|
inline |
Set whether the target requires ReID-service reassociation.
- Parameters
-
[in] flag New ReID-service reassociation flag value.
Definition at line 725 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToReAssocFromReidService.
◆ setNeedToReAssocFromReidService() [2/2]
|
inline |
Set whether the target requires ReID-service reassociation.
- Parameters
-
[in] flag New ReID-service reassociation flag value.
Definition at line 725 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_needToReAssocFromReidService.
◆ setObjModelProjector() [1/2]
| void NvTrackedObject::setObjModelProjector | ( | std::shared_ptr< ObjectModelProjector > | objModelProjector | ) |
Store a deep copy of the object model projector.
- Parameters
-
[in] objModelProjector Object model projector to copy.
◆ setObjModelProjector() [2/2]
| void NvTrackedObject::setObjModelProjector | ( | std::shared_ptr< ObjectModelProjector > | objModelProjector | ) |
Store a deep copy of the object model projector.
- Parameters
-
[in] objModelProjector Object model projector to copy.
◆ setPeerTargets() [1/2]
|
inline |
Replace peer-camera targets associated with this target.
- Parameters
-
[in] peerTargets Peer-camera targets to store.
Definition at line 445 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_peerTargets.
◆ setPeerTargets() [2/2]
|
inline |
Replace peer-camera targets associated with this target.
- Parameters
-
[in] peerTargets Peer-camera targets to store.
Definition at line 445 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_peerTargets.
◆ setPose25d() [1/2]
|
inline |
Store target 2.5D pose keypoints.
- Parameters
-
[in] ptr Pointer to the pose values. [in] length Number of pose values.
Definition at line 585 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), m_targetInfo, and TargetInfo::pose25d.
◆ setPose25d() [2/2]
|
inline |
Store target 2.5D pose keypoints.
- Parameters
-
[in] ptr Pointer to the pose values. [in] length Number of pose values.
Definition at line 585 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), m_targetInfo, and TargetInfo::pose25d.
◆ setPose3d() [1/2]
|
inline |
Store target 3D pose keypoints.
- Parameters
-
[in] ptr Pointer to the pose values. [in] length Number of pose values.
Definition at line 595 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), m_targetInfo, and TargetInfo::pose3d.
◆ setPose3d() [2/2]
|
inline |
Store target 3D pose keypoints.
- Parameters
-
[in] ptr Pointer to the pose values. [in] length Number of pose values.
Definition at line 595 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References length(), m_targetInfo, and TargetInfo::pose3d.
◆ setProgBbox() [1/2]
|
inline |
Store the progressed bounding box generated by the segmenter.
- Parameters
-
[in] bbox Progressed target bounding box.
Definition at line 350 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_progBbox.
◆ setProgBbox() [2/2]
|
inline |
Store the progressed bounding box generated by the segmenter.
- Parameters
-
[in] bbox Progressed target bounding box.
Definition at line 350 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_progBbox.
◆ setReidFeaturesDet_h() [1/2]
|
inline |
Store detection ReID feature metadata and persist non-empty features.
- Parameters
-
[in] ptr Pointer to the detection ReID feature. [in] reidFeatureSize Number of values in the ReID feature.
Persist a copy of every non-null embedding so getPersistentReidFeature() is always valid.
Definition at line 657 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_persistentReidFeature, m_reidFeaturesDet_h, and m_reidFeatureSize.
◆ setReidFeaturesDet_h() [2/2]
|
inline |
Store detection ReID feature metadata and persist non-empty features.
- Parameters
-
[in] ptr Pointer to the detection ReID feature. [in] reidFeatureSize Number of values in the ReID feature.
Persist a copy of every non-null embedding so getPersistentReidFeature() is always valid.
Definition at line 657 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_persistentReidFeature, m_reidFeaturesDet_h, and m_reidFeatureSize.
◆ setReidServiceAssocResponse() [1/2]
|
inline |
Store association responses returned by the ReID service.
- Parameters
-
[in] reidServiceAssocResponseMap ReID-service responses keyed by target ID.
Definition at line 761 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidServiceAssocResponseMap.
◆ setReidServiceAssocResponse() [2/2]
|
inline |
Store association responses returned by the ReID service.
- Parameters
-
[in] reidServiceAssocResponseMap ReID-service responses keyed by target ID.
Definition at line 761 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_reidServiceAssocResponseMap.
◆ setSegmentationMask() [1/2]
|
inline |
Store the target segmentation mask.
- Parameters
-
[in] mask Segmentation mask in original streammux coordinates.
Definition at line 566 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_maskOriginal.
◆ setSegmentationMask() [2/2]
|
inline |
Store the target segmentation mask.
- Parameters
-
[in] mask Segmentation mask in original streammux coordinates.
Definition at line 566 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_maskOriginal.
◆ setTargetHeight() [1/2]
|
inline |
Update the estimated target height when an object model projector is available.
- Parameters
-
[in] height Target height in world coordinates. [in] confidence Confidence of the target-height estimate. [in] force Forces the object model projector to accept the update when true.
Definition at line 689 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ setTargetHeight() [2/2]
|
inline |
Update the estimated target height when an object model projector is available.
- Parameters
-
[in] height Target height in world coordinates. [in] confidence Confidence of the target-height estimate. [in] force Forces the object model projector to accept the update when true.
Definition at line 689 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_objModelProjector.
◆ setTargetID() [1/2]
|
inline |
Set the unique target ID.
- Parameters
-
[in] newTargetID New unique target ID.
Definition at line 383 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetID.
◆ setTargetID() [2/2]
|
inline |
Set the unique target ID.
- Parameters
-
[in] newTargetID New unique target ID.
Definition at line 383 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetID.
◆ setTargetIDBeforeAdoption() [1/2]
|
inline |
Store the target ID held before ReID-service adoption.
- Parameters
-
[in] targetID Target ID to preserve before adoption.
Definition at line 746 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDBeforeAdoption.
◆ setTargetIDBeforeAdoption() [2/2]
|
inline |
Store the target ID held before ReID-service adoption.
- Parameters
-
[in] targetID Target ID to preserve before adoption.
Definition at line 746 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDBeforeAdoption.
◆ setTargetIDFromReidService() [1/2]
|
inline |
Store the target ID assigned by the ReID service.
- Parameters
-
[in] targetID Target ID assigned by the ReID service.
Definition at line 755 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDFromReidService.
◆ setTargetIDFromReidService() [2/2]
|
inline |
Store the target ID assigned by the ReID service.
- Parameters
-
[in] targetID Target ID assigned by the ReID service.
Definition at line 755 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDFromReidService.
◆ setTargetIDTimeStamp() [1/2]
|
inline |
Set the timestamp at which the target ID was created.
- Parameters
-
[in] time Target ID creation timestamp.
Definition at line 418 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDTimeStamp.
◆ setTargetIDTimeStamp() [2/2]
|
inline |
Set the timestamp at which the target ID was created.
- Parameters
-
[in] time Target ID creation timestamp.
Definition at line 418 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetIDTimeStamp.
◆ setTargetInfo() [1/2]
|
inline |
Replace the current target information.
- Parameters
-
[in] tInfo Target information to store.
Definition at line 332 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo.
◆ setTargetInfo() [2/2]
|
inline |
Replace the current target information.
- Parameters
-
[in] tInfo Target information to store.
Definition at line 332 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo.
◆ setTrackerState() [1/2]
|
inline |
Set the current tracker state.
- Parameters
-
[in] state New tracker state.
Definition at line 371 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::trackerState.
◆ setTrackerState() [2/2]
|
inline |
Set the current tracker state.
- Parameters
-
[in] state New tracker state.
Definition at line 371 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::trackerState.
◆ setTrajectoryBuffer() [1/2]
|
inline |
Replace the target trajectory buffer.
- Parameters
-
[in] traj Trajectory points to store.
Definition at line 403 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_trajectoryBuffer.
◆ setTrajectoryBuffer() [2/2]
|
inline |
Replace the target trajectory buffer.
- Parameters
-
[in] traj Trajectory points to store.
Definition at line 403 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_trajectoryBuffer.
◆ setVideoStreamId() [1/2]
|
inline |
Set the video stream associated with this target.
- Parameters
-
[in] videoStreamId Video stream ID associated with the target.
Definition at line 317 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::videoStreamId.
◆ setVideoStreamId() [2/2]
|
inline |
Set the video stream associated with this target.
- Parameters
-
[in] videoStreamId Video stream ID associated with the target.
Definition at line 317 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References m_targetInfo, and TargetInfo::videoStreamId.
◆ updateTargetStates() [1/4]
| void NvTrackedObject::updateTargetStates | ( | const NvMOTFrameNum | frameNum | ) |
Update the states with its own prediction because of no-inference frame.
- Parameters
-
[in] frameNum Frame number of the prediction update.
◆ updateTargetStates() [2/4]
| void NvTrackedObject::updateTargetStates | ( | const NvMOTFrameNum | frameNum | ) |
Update the states with its own prediction because of no-inference frame.
- Parameters
-
[in] frameNum Frame number of the prediction update.
◆ updateTargetStates() [3/4]
| void NvTrackedObject::updateTargetStates | ( | const NvMOTFrameNum | frameNum, |
| const DetectedObjInfo * | debObj, | ||
| TRACKER_STATE | state | ||
| ) |
Update the states with the new measurement.
- Parameters
-
[in] frameNum Current frame number. [in] debObj Detected object from the input metadata. [in] state New tracker state.
◆ updateTargetStates() [4/4]
| void NvTrackedObject::updateTargetStates | ( | const NvMOTFrameNum | frameNum, |
| const DetectedObjInfo * | debObj, | ||
| TRACKER_STATE | state | ||
| ) |
Update the states with the new measurement.
- Parameters
-
[in] frameNum Current frame number. [in] debObj Detected object from the input metadata. [in] state New tracker state.
◆ updateTrajectoryBuffer() [1/2]
| void NvTrackedObject::updateTrajectoryBuffer | ( | ) |
Add the current target info to the trajectory buffer.
◆ updateTrajectoryBuffer() [2/2]
| void NvTrackedObject::updateTrajectoryBuffer | ( | ) |
Add the current target info to the trajectory buffer.
◆ usesProjectiveEstimator() [1/2]
|
inline |
Report whether the target uses a projective state estimator.
Definition at line 710 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References LOCATION_ESTIMATOR_PROJECTIVE, and m_stateEstimator.
◆ usesProjectiveEstimator() [2/2]
|
inline |
Report whether the target uses a projective state estimator.
Definition at line 710 of file 9.2/sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
References LOCATION_ESTIMATOR_PROJECTIVE, and m_stateEstimator.
Field Documentation
◆ m_acquiredID
|
protected |
Indicates whether the target acquired an ID for the first time.
Definition at line 796 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by acquiredID(), and setAcquiredID().
◆ m_adoptedReidServiceID
|
protected |
Indicates whether an ID was adopted from the ReID service in the current frame.
Definition at line 811 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by adoptedReidServiceID(), and setAdoptedReidServiceID().
◆ m_becameActive
|
protected |
Indicates whether the target became ACTIVE in the current frame.
Definition at line 794 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by becameActive(), and setBecameActive().
◆ m_confidenceCorrRespAtDetectedPts
|
protected |
Visual-tracker confidence scores at detected points.
Definition at line 826 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getConfidenceCorrRespAtDetectedPts(), and setConfidenceCorrRespAtDetectedPts().
◆ m_confidenceListReidDets
|
protected |
Detection confidence values from multiple ReID models.
Definition at line 829 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by addConfidenceListReidDets(), and getConfidenceListReidDets().
◆ m_confidenceReidDets
|
protected |
ReID feature-similarity confidence for each detection.
Definition at line 828 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getConfidenceReidDets(), and setConfidenceReidDets().
◆ m_confidenceReidDetsFrameNum
|
protected |
Frame number associated with each extracted ReID feature.
Definition at line 830 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getConfidenceReidDetsFrameNum(), and setConfidenceReidDetsFrameNum().
◆ m_corrRespAtDetectedPts
|
protected |
Visual-tracker correlation responses at detected points.
Definition at line 827 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getCorrRespAtDetectedPts(), and setCorrRespAtDetectedPts().
◆ m_disMahalanobisDets
|
protected |
Mahalanobis distance between the target and each detection.
Definition at line 831 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getDisMahalanobisDets(), and setDisMahalanobisDets().
◆ m_hasBeenActive
|
protected |
Indicates whether the target has ever transitioned to ACTIVE.
Definition at line 795 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by hasBeenActive().
◆ m_isOffline
|
protected |
Indicates whether the tracked object is part of online tracking or offline metadata fusion.
Definition at line 836 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
◆ m_maskOriginal
|
protected |
Object segmentation mask in original streammux coordinates.
Definition at line 802 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getSegmentationMask(), and setSegmentationMask().
◆ m_measList
|
protected |
Measurements, covariances, and detector-source flags for the state estimator.
Definition at line 825 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
◆ m_multiViewParams
|
protected |
Parameters for the multi-view associator.
Definition at line 798 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
◆ m_needToReAssocFromReidService
|
protected |
Indicates whether this target requires ReID-service reassociation.
Definition at line 808 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by needToReAssocFromReidService(), resetNeedToReAssocFromReidService(), and setNeedToReAssocFromReidService().
◆ m_needToRemoveFromPendingReAssocDB
|
protected |
Indicates whether the target must leave the pending reassociation database after becoming ACTIVE.
Definition at line 805 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by needToRemoveFromPendingReAssocDB(), and resetNeedToRemoveFromPendingReAssocDB().
◆ m_needToSetTargetID
|
protected |
Indicates whether this target is ready for target ID assignment.
Definition at line 803 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by needTargetIDAssigned(), resetNeedTargetIDAssigned(), and setNeedTargetIDAssigned().
◆ m_objModelProjector
|
protected |
Refine bbox based on 3D object model.
Definition at line 787 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getHeightConfidence(), getMinPoseConfidence(), getObjModelProjector(), getTargetHeight(), and setTargetHeight().
◆ m_params
|
protected |
Configuration parameters for target management.
Definition at line 786 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
◆ m_pastFrameDataBuffer
|
protected |
Buffer storing past-frame data.
Definition at line 821 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getPastFrameData(), and resetPastFrameData().
◆ m_peakCorrResp_long
|
protected |
Peak correlation response over a long interval.
Definition at line 818 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
◆ m_peakCorrResp_short
|
protected |
Exponentially averaged peak correlation response over a short interval.
Used to judge whether the current correlation response is higher or lower than average.
Definition at line 819 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
◆ m_peerTargets
|
protected |
Peer targets from other cameras.
Definition at line 797 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getPeerTargets(), and setPeerTargets().
◆ m_persistentReidFeature
|
protected |
Persisted copy of the last non-null embedding; survives non-extraction frames.
Definition at line 834 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getPersistentReidFeature(), and setReidFeaturesDet_h().
◆ m_predictedSearchRegion
|
protected |
Given a search region, predict the search region for the next frame.
Definition at line 800 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getPredictedSearchRegion().
◆ m_progBbox
|
protected |
Progressed bounding box generated by segmenter.
Definition at line 801 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getProgBbox(), and setProgBbox().
◆ m_ready4ReAssoc
|
protected |
Indicates whether this target is ready for reassociation.
Definition at line 804 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by ready4ReAssoc(), and resetReady4ReAssoc().
◆ m_reidFeaturesDet_h
|
protected |
Target ReID feature data.
Definition at line 832 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getReidFeaturesDet_h(), and setReidFeaturesDet_h().
◆ m_reidFeatureSize
|
protected |
Number of values in each ReID feature.
Definition at line 833 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getReidFeaturesDet_h(), and setReidFeaturesDet_h().
◆ m_reidServiceAssocResponseMap
|
protected |
Association information returned by the ReID service.
Definition at line 810 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getReidServiceAssocResponse(), getReidServiceMatchConfidence(), and setReidServiceAssocResponse().
◆ m_searchRegion
|
protected |
Given a target bbox, expand the bbox to some extent to define a search region.
Definition at line 799 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getSearchRegion().
◆ m_stateEstimator
|
protected |
State estimator such as a Kalman or moving-average filter.
Definition at line 824 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getLocCovariance(), getPredictedMeasurementsWithCov(), getPredictedStatesWithCov(), getPredictedTargetBbox(), getStatesWithCov(), getStateUseAspc(), resetStateEstimator(), and usesProjectiveEstimator().
◆ m_targetID
|
protected |
Unique target ID.
Definition at line 792 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getTargetID(), and setTargetID().
◆ m_targetIDBeforeAdoption
|
protected |
Target ID held before ReID-service adoption in the current frame.
Definition at line 812 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getTargetIDBeforeAdoption(), and setTargetIDBeforeAdoption().
◆ m_targetIDFromReidService
|
protected |
Target ID assigned by the ReID service.
Definition at line 809 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getTargetIDFromReidService(), and setTargetIDFromReidService().
◆ m_targetIDTimeStamp
|
protected |
Time at which the target ID was created.
Definition at line 793 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getTargetIDTimeStamp(), and setTargetIDTimeStamp().
◆ m_targetInd
|
protected |
Index of this target in the allocated memory layout.
Definition at line 788 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getTargetInd().
◆ m_targetInfo
|
protected |
Tracked target information.
Definition at line 789 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getAge(), getClassId(), getDistFromCam(), getMatchedDetObj(), getMatchedDetObjInd(), getPose(), getShadowTrackingAge(), getTargetBbox(), getTargetInfo(), getTrackerConfidence(), getTrackerState(), getVideoStreamId(), getVisibility(), incrementShadowTrackingAge(), resetShadowTrackingAge(), setAge(), setPose25d(), setPose3d(), setTargetInfo(), setTrackerState(), and setVideoStreamId().
◆ m_trajectoryBuffer
|
protected |
Record the whole trajectory.
Definition at line 822 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
Referenced by getlastFrameinTraj(), getTrajectoryBuffer(), and setTrajectoryBuffer().
◆ m_trajectorySkipInterval
|
protected |
Frame interval between stored trajectory points.
Definition at line 823 of file sources/libs/nvmultiobjecttracker/include/modules/NvMultiObjectTracker/NvTrackedObject.hpp.
The documentation for this class was generated from the following file: