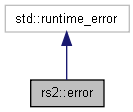
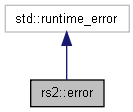
Definition at line 144 of file sources/libs/ds3d/3rdparty/realsense2/include/librealsense2/hpp/rs_types.hpp.
References error(), RS2_EXCEPTION_TYPE_BACKEND, RS2_EXCEPTION_TYPE_CAMERA_DISCONNECTED, RS2_EXCEPTION_TYPE_DEVICE_IN_RECOVERY_MODE, RS2_EXCEPTION_TYPE_INVALID_VALUE, RS2_EXCEPTION_TYPE_NOT_IMPLEMENTED, RS2_EXCEPTION_TYPE_WRONG_API_CALL_SEQUENCE, and rs2_get_librealsense_exception_type().
Referenced by rs2::software_sensor::add_motion_stream(), rs2::software_sensor::add_option(), rs2::software_sensor::add_pose_stream(), rs2::software_sensor::add_read_only_option(), rs2::frame::add_ref(), rs2::software_device::add_sensor(), rs2::software_device::add_to(), rs2::software_sensor::add_video_stream(), rs400::advanced_mode::advanced_mode(), rs2::frame_source::allocate_composite_frame(), rs2::frame_source::allocate_motion_frame(), rs2::frame_source::allocate_points(), rs2::frame_source::allocate_video_frame(), rs2::auto_calibrated_device::auto_calibrated_device(), rs2::calibrated_sensor::calibrated_sensor(), rs2::calibration_change_device::calibration_change_device(), rs2::config::can_resolve(), rs2::updatable::check_firmware_compatibility(), rs2::stream_profile::clone(), rs2::video_stream_profile::clone(), rs2::sensor::close(), rs2::color_sensor::color_sensor(), rs2::config::config(), rs2::tm2::connect_controller(), rs2::device_list::contains(), rs2::context::context(), rs2::updatable::create_flash_backup(), rs2::software_device::create_matcher(), rs2::firmware_logger::create_message(), rs2::firmware_logger::create_parsed_message(), rs2::playback::current_status(), rs2::firmware_log_message::data(), rs2::debug_protocol::debug_protocol(), rs2::debug_stream_sensor::debug_stream_sensor(), rs2::decimation_filter::decimation_filter(), rs2::depth_frame::depth_frame(), rs2::depth_huffman_decoder::depth_huffman_decoder(), rs2::depth_sensor::depth_sensor(), rs2::depth_stereo_sensor::depth_stereo_sensor(), rs2::software_sensor::detach(), rs2::device_calibration::device_calibration(), rs2::device_hub::device_hub(), rs2::config::disable_all_streams(), rs2::tm2::disable_loopback(), rs2::config::disable_stream(), rs2::tm2::disconnect_controller(), rs2::disparity_frame::disparity_frame(), rs2::disparity_transform::disparity_transform(), rs2::config::enable_all_streams(), rs2::config::enable_device(), rs2::config::enable_device_from_file(), rs2::tm2::enable_loopback(), rs2::config::enable_record_to_file(), rs2::enable_rolling_log_file(), rs2::config::enable_stream(), rs2::updatable::enter_update_state(), rs2::pose_sensor::export_localization_map(), rs2::points::export_to_ply(), rs2::video_frame::extract_target_dimensions(), rs2::firmware_log_parsed_message::file_name(), rs2::log_message::filename(), rs2::recorder::filename(), rs2::firmware_logger::firmware_logger(), rs2::fisheye_sensor::fisheye_sensor(), rs2::frameset::foreach_rs(), rs2::frame_queue::frame_queue(), rs2::frame_source::frame_ready(), rs2::frameset::frameset(), rs2::log_message::full(), rs2::pipeline::get_active_profile(), rs2::sensor::get_active_streams(), rs400::advanced_mode::get_ae_control(), rs400::advanced_mode::get_amp_factor(), rs2::disparity_frame::get_baseline(), rs2::video_frame::get_bits_per_pixel(), rs2::auto_calibrated_device::get_calibration_table(), rs400::advanced_mode::get_census(), rs400::advanced_mode::get_color_control(), rs400::advanced_mode::get_color_correction(), rs2::frame::get_data(), rs2::frame::get_data_size(), rs2::debug_stream_sensor::get_debug_stream_profiles(), rs400::advanced_mode::get_depth_control(), rs2::depth_sensor::get_depth_scale(), rs400::advanced_mode::get_depth_table(), rs2::pipeline_profile::get_device(), rs2::depth_frame::get_distance(), rs2::calibrated_sensor::get_dsm_params(), rs2::playback::get_duration(), rs2::stream_profile::get_extrinsics_to(), rs2::firmware_logger::get_firmware_log(), rs2::firmware_logger::get_flash_log(), rs2::frame::get_frame_metadata(), rs2::frame::get_frame_number(), rs2::frame::get_frame_timestamp_domain(), rs400::advanced_mode::get_hdad(), rs2::video_frame::get_height(), rs2::device::get_info(), rs2::sensor::get_info(), rs2::processing_block::get_info(), rs2::video_stream_profile::get_intrinsics(), rs2::max_usable_range_sensor::get_max_usable_depth_range(), rs2::motion_stream_profile::get_motion_intrinsics(), rs2::firmware_logger::get_number_of_fw_logs(), rs2::options::get_option(), rs2::options::get_option_description(), rs2::options::get_option_name(), rs2::options::get_option_range(), rs2::options::get_option_value_description(), rs2::pose_frame::get_pose_data(), rs2::playback::get_position(), rs2::frame::get_profile(), rs400::advanced_mode::get_rau_support_vector_control(), rs400::advanced_mode::get_rau_thresholds_control(), rs2::sensor::get_recommended_filters(), rs2::roi_sensor::get_region_of_interest(), rs400::advanced_mode::get_rsm(), rs2::frame::get_sensor(), rs2::context::get_sensor_parent(), rs2::firmware_log_message::get_severity(), rs400::advanced_mode::get_slo_color_thresholds_control(), rs400::advanced_mode::get_slo_penalty_control(), rs2::pose_sensor::get_static_node(), rs2::depth_stereo_sensor::get_stereo_baseline(), rs2::sensor::get_stream_profiles(), rs2::pipeline_profile::get_streams(), rs2::video_frame::get_stride_in_bytes(), rs2::points::get_texture_coordinates(), rs2::internal::get_time(), rs2::firmware_log_message::get_timestamp(), rs2::frame::get_timestamp(), rs2::depth_frame::get_units(), rs2::points::get_vertices(), rs2::video_frame::get_width(), rs2::device::hardware_reset(), rs2::hdr_merge::hdr_merge(), rs2::hole_filling_filter::hole_filling_filter(), rs2::pose_sensor::import_localization_map(), rs2::firmware_logger::init_parser(), rs2::processing_block::invoke(), rs2::device_hub::is_connected(), rs400::advanced_mode::is_enabled(), rs2::tm2::is_loopback_enabled(), rs2::options::is_option_read_only(), rs2::playback::is_real_time(), rs2::firmware_log_parsed_message::line(), rs2::log_message::line_number(), rs2::context::load_device(), rs2::serializable_device::load_json(), rs2::wheel_odometer::load_wheel_odometery_config(), rs2::log(), rs2::log_to_callback(), rs2::log_to_console(), rs2::log_to_file(), rs2::max_usable_range_sensor::max_usable_range_sensor(), rs2::firmware_log_parsed_message::message(), rs2::mock_context::mock_context(), rs2::motion_frame::motion_frame(), rs2::motion_sensor::motion_sensor(), rs2::motion_stream_profile::motion_stream_profile(), rs2::notification::notification(), rs2::software_sensor::on_motion_frame(), rs2::software_sensor::on_notification(), rs2::software_sensor::on_pose_frame(), rs2::software_sensor::on_video_frame(), rs2::sensor::open(), rs2::device_list::operator[](), rs2::frameset::operator[](), rs2::calibrated_sensor::override_dsm_params(), rs2::calibrated_sensor::override_extrinsics(), rs2::calibrated_sensor::override_intrinsics(), rs2::terminal_parser::parse_command(), rs2::firmware_logger::parse_log(), rs2::terminal_parser::parse_response(), rs2::playback::pause(), rs2::recorder::pause(), rs2::pipeline::pipeline(), rs2::playback::playback(), rs2::points::points(), rs2::frame_queue::poll_for_frame(), rs2::pipeline::poll_for_frames(), rs2::pose_frame::pose_frame(), rs2::pose_sensor::pose_sensor(), rs2::pose_stream_profile::pose_stream_profile(), rs2::processing_block::processing_block(), rs2::context::query_devices(), rs2::device::query_sensors(), rs2::log_message::raw(), rs2::recorder::recorder(), rs2::recording_context::recording_context(), rs2::calibration_change_device::register_calibration_change_callback(), rs2::stream_profile::register_extrinsics_to(), rs2::software_device::register_info(), rs2::processing_block::register_simple_option(), rs2::pose_sensor::remove_static_node(), rs2::calibrated_sensor::reset_calibration(), rs2::reset_logger(), rs2::calibrated_device::reset_to_factory_calibration(), rs2::config::resolve(), rs2::playback::resume(), rs2::recorder::resume(), rs2::roi_sensor::roi_sensor(), rs2::auto_calibrated_device::run_on_chip_calibration(), rs2::auto_calibrated_device::run_tare_calibration(), rs2::playback::seek(), rs2::debug_protocol::send_and_receive_raw_data(), rs2::wheel_odometer::send_wheel_odometry(), rs2::firmware_log_parsed_message::sequence_id(), rs2::sequence_id_filter::sequence_id_filter(), rs2::serializable_device::serializable_device(), rs2::serializable_device::serialize_json(), rs400::advanced_mode::set_ae_control(), rs400::advanced_mode::set_amp_factor(), rs2::auto_calibrated_device::set_calibration_table(), rs400::advanced_mode::set_census(), rs400::advanced_mode::set_color_control(), rs400::advanced_mode::set_color_correction(), rs400::advanced_mode::set_depth_control(), rs400::advanced_mode::set_depth_table(), rs2::software_device::set_destruction_callback(), rs2::context::set_devices_changed_callback(), rs2::tm2::set_extrinsics(), rs400::advanced_mode::set_hdad(), rs2::tm2::set_intrinsics(), rs2::software_sensor::set_metadata(), rs2::tm2::set_motion_device_intrinsics(), rs2::sensor::set_notifications_callback(), rs2::options::set_option(), rs2::playback::set_playback_speed(), rs400::advanced_mode::set_rau_support_vector_control(), rs400::advanced_mode::set_rau_thresholds_control(), rs2::software_sensor::set_read_only_option(), rs2::playback::set_real_time(), rs2::roi_sensor::set_region_of_interest(), rs400::advanced_mode::set_rsm(), rs400::advanced_mode::set_slo_color_thresholds_control(), rs400::advanced_mode::set_slo_penalty_control(), rs2::pose_sensor::set_static_node(), rs2::playback::set_status_changed_callback(), rs2::firmware_log_parsed_message::severity(), rs2::firmware_log_message::size(), rs2::device_list::size(), rs2::spatial_filter::spatial_filter(), rs2::sensor::start(), rs2::processing_block::start(), rs2::pipeline::start(), rs2::playback::stop(), rs2::sensor::stop(), rs2::pipeline::stop(), rs2::stream_profile::stream_profile(), rs2::options::supports(), rs2::device::supports(), rs2::sensor::supports(), rs2::processing_block::supports(), rs2::frame::supports_frame_metadata(), rs2::temporal_filter::temporal_filter(), rs2::terminal_parser::terminal_parser(), rs2::firmware_log_parsed_message::thread_name(), rs2::threshold_filter::threshold_filter(), rs2::firmware_log_parsed_message::timestamp(), rs2::tm2::tm2(), rs400::advanced_mode::toggle_advanced_mode(), rs2::device_calibration::trigger_device_calibration(), rs2::frame_queue::try_wait_for_frame(), rs2::pipeline::try_wait_for_frames(), rs2::context::unload_device(), rs2::context::unload_tracking_module(), rs2::updatable::updatable(), rs2::update_device::update(), rs2::update_device::update_device(), rs2::software_device::update_info(), rs2::updatable::update_unsigned(), rs2::video_frame::video_frame(), rs2::video_stream_profile::video_stream_profile(), rs2::device_hub::wait_for_device(), rs2::frame_queue::wait_for_frame(), rs2::pipeline::wait_for_frames(), rs2::event_information::was_added(), rs2::event_information::was_removed(), rs2::wheel_odometer::wheel_odometer(), rs2::calibrated_device::write_calibration(), and rs2::zero_order_invalidation::zero_order_invalidation().